共计 9195 个字符,预计需要花费 23 分钟才能阅读完成。
I-O 设备的概念和分类
一、什么是 I / O 设备
“I / O” 就是 “输入 / 输出” (Input / Output)
I / O 设备就是可以将数据输入到计算机,或者可以接收计算机输出数据的外部设备,属于计算机中的硬件部件。
UNIX 系统将外部设备抽象为一种特殊的文件,用户可以使用与文件操作相同的方式对外部设备进行操作。
Write 操作:向外部设备写出数据
Read 操作:从外部设备读入数据
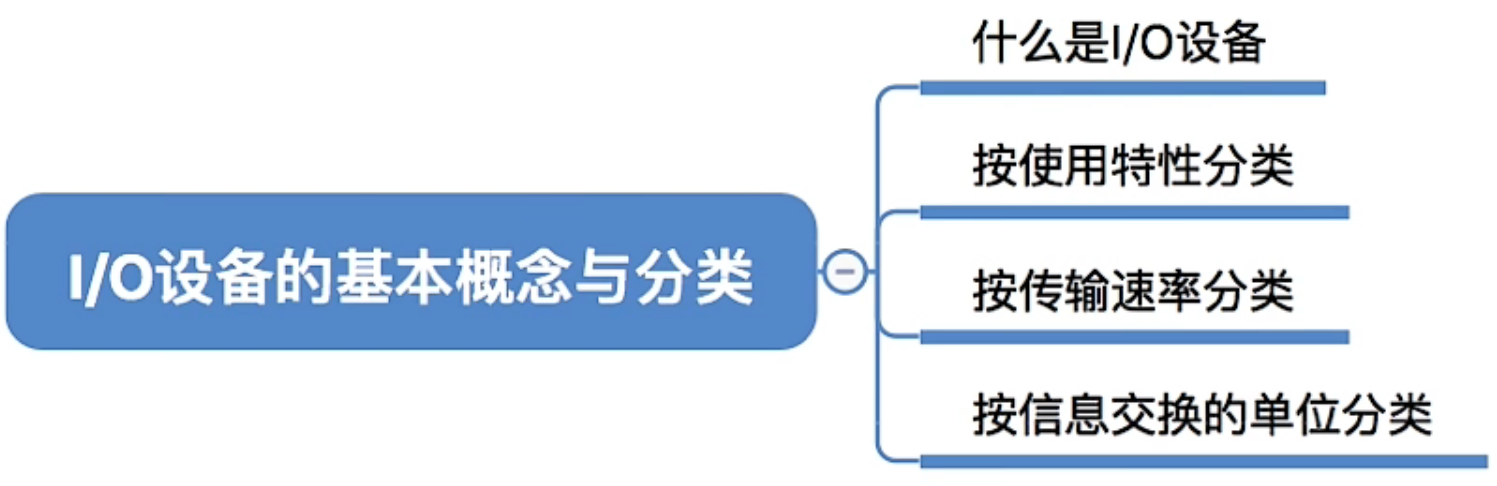
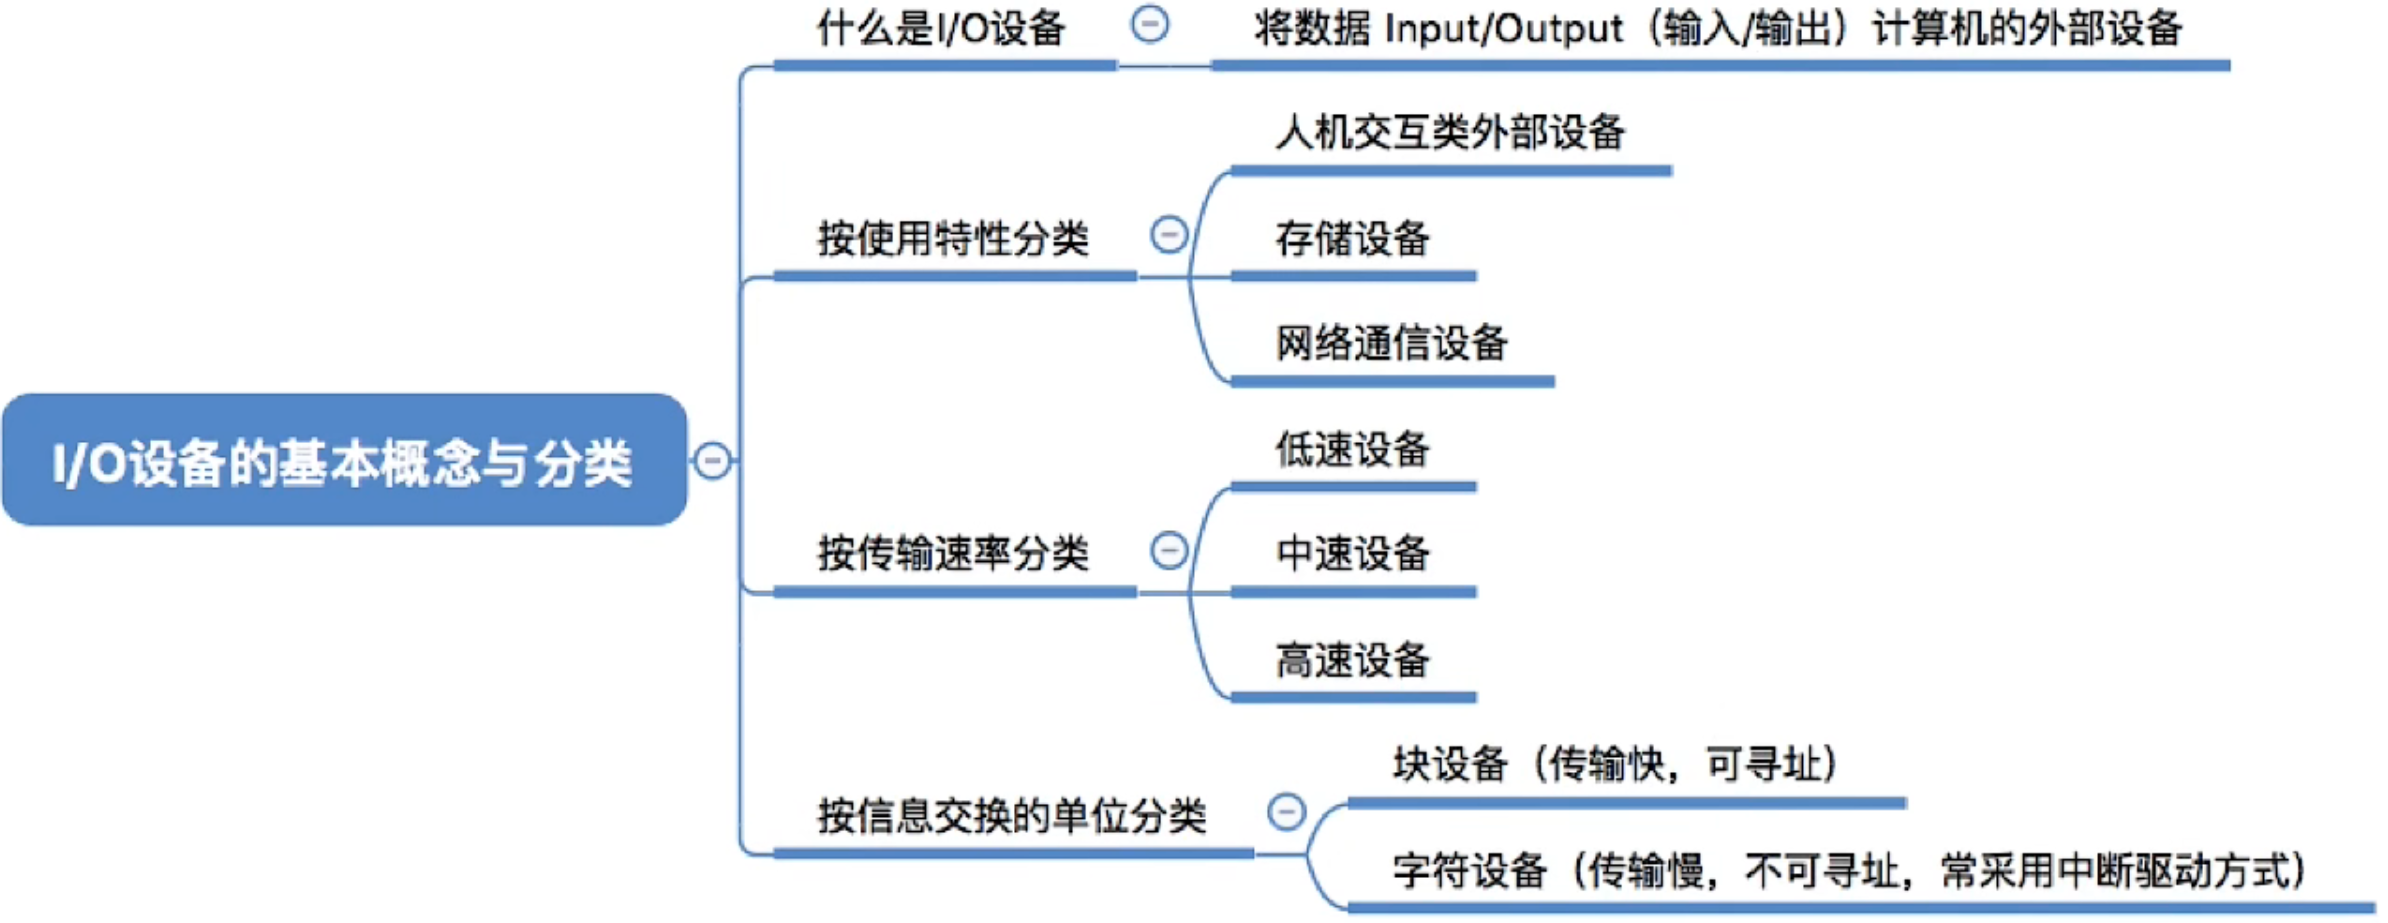
二、I / O 设备的分类
1.按使用特性
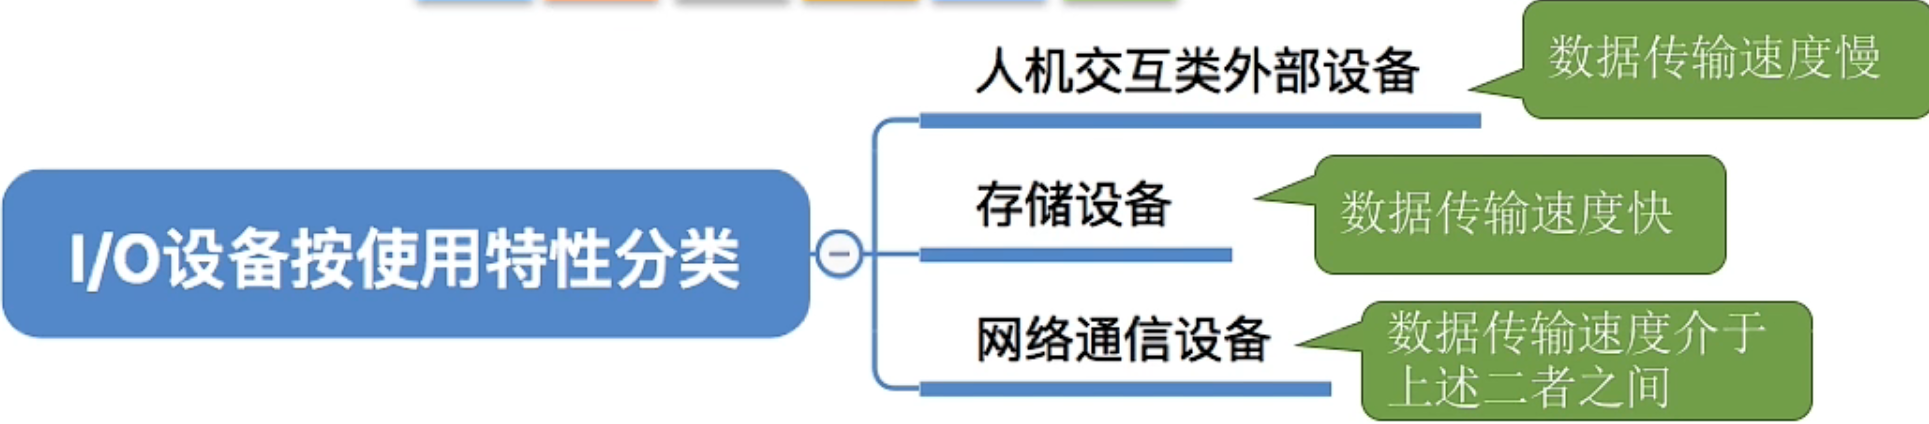
人机交互类外设:鼠标、键盘打印机等–用于人机交互
存储设备:移动硬盘、光盘等–用于数据存储
网络通信设备:调至解调器等–用于网络通信
2.按传输速率
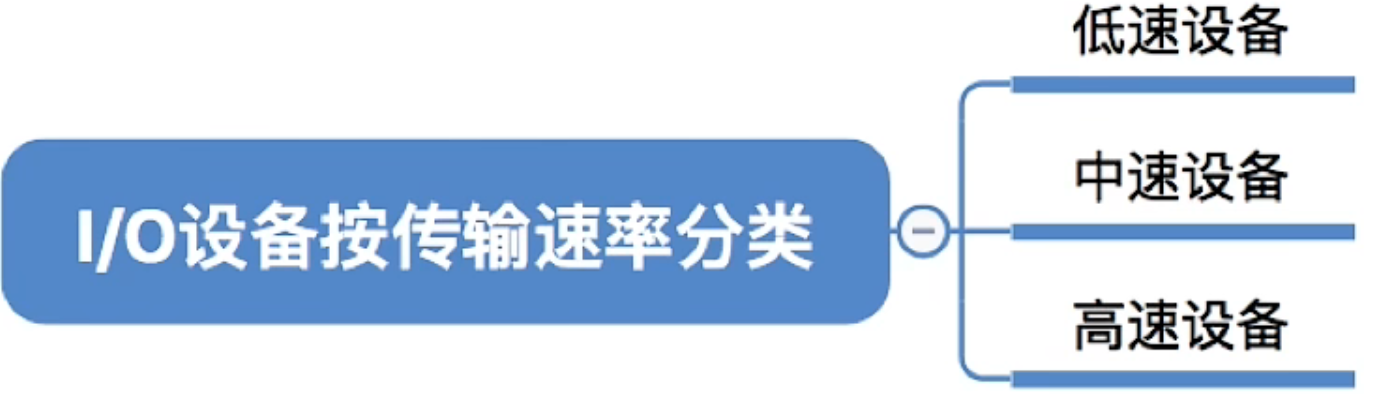
低速设备:鼠标、键盘等–传输速率为每秒几个到几百字节
中速设备:如激光打印机等–传输速率为每秒数千到上万个字节
高速设备:如磁盘等–传输速率为每秒数千字节至千兆字节的设备
3.按信息交换的单位分类
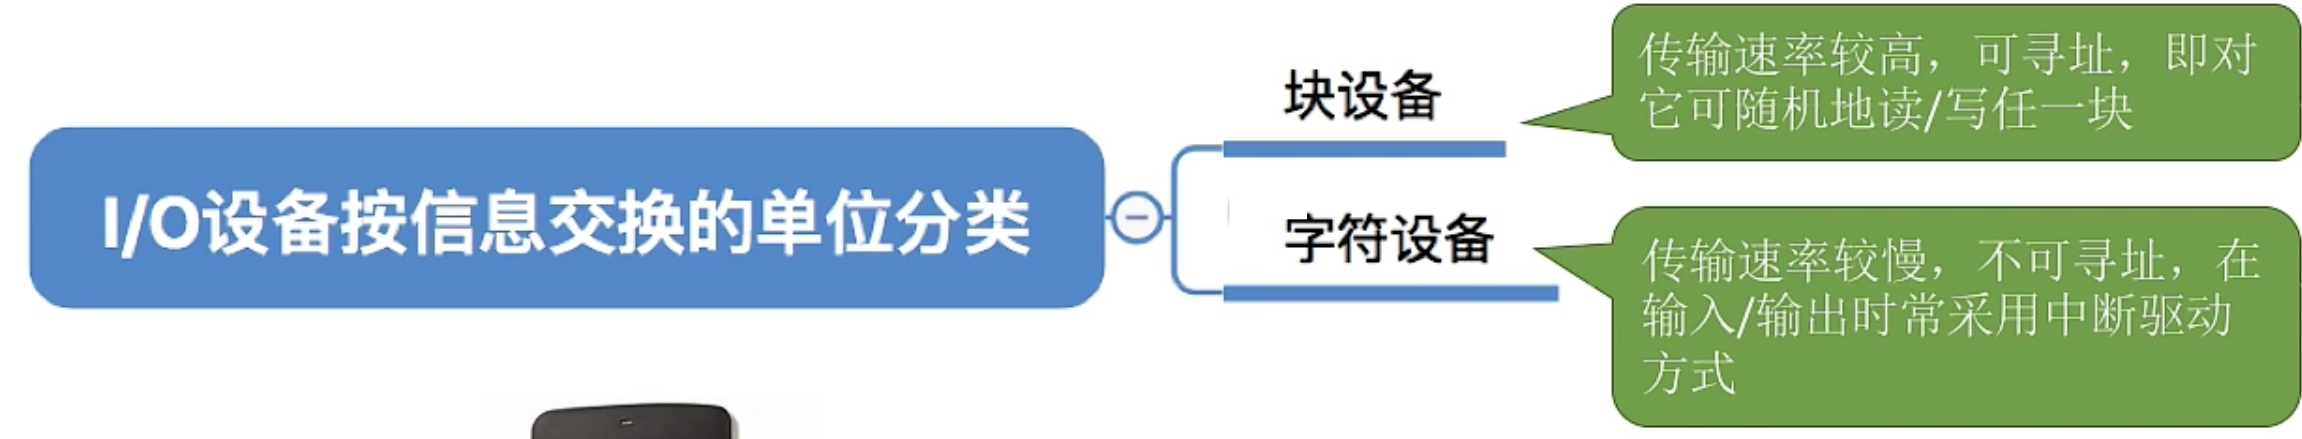
块设备:如磁盘等–数据传输的基本单位是 “块”
字符设备:鼠标、键盘等–数据传输的基本单位是字符。
总结
I-O 控制器
一、I / O 设备的机械部件
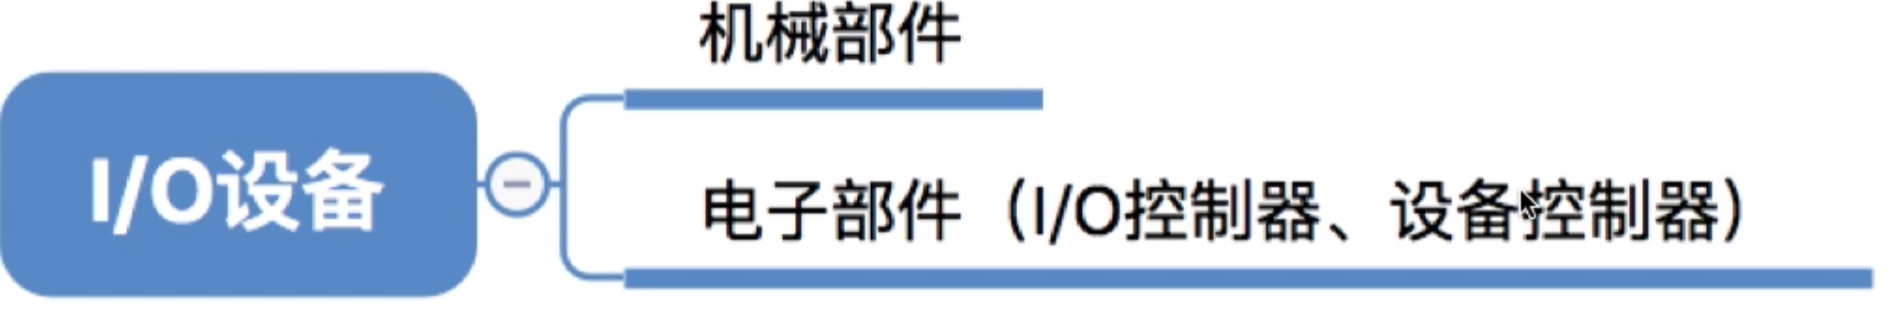
I / O 设备的 机械部件 主要用来执行具体 I / O 操作。
如键盘 / 鼠标的按钮,显示器的 LED 屏,移动。硬盘的磁臂、磁盘盘面等。
I / O 设备的 电子部件 通常是一块插入主板扩充槽的印刷电路板。
二、I / O 设备的电子部件(I / O 控制器)
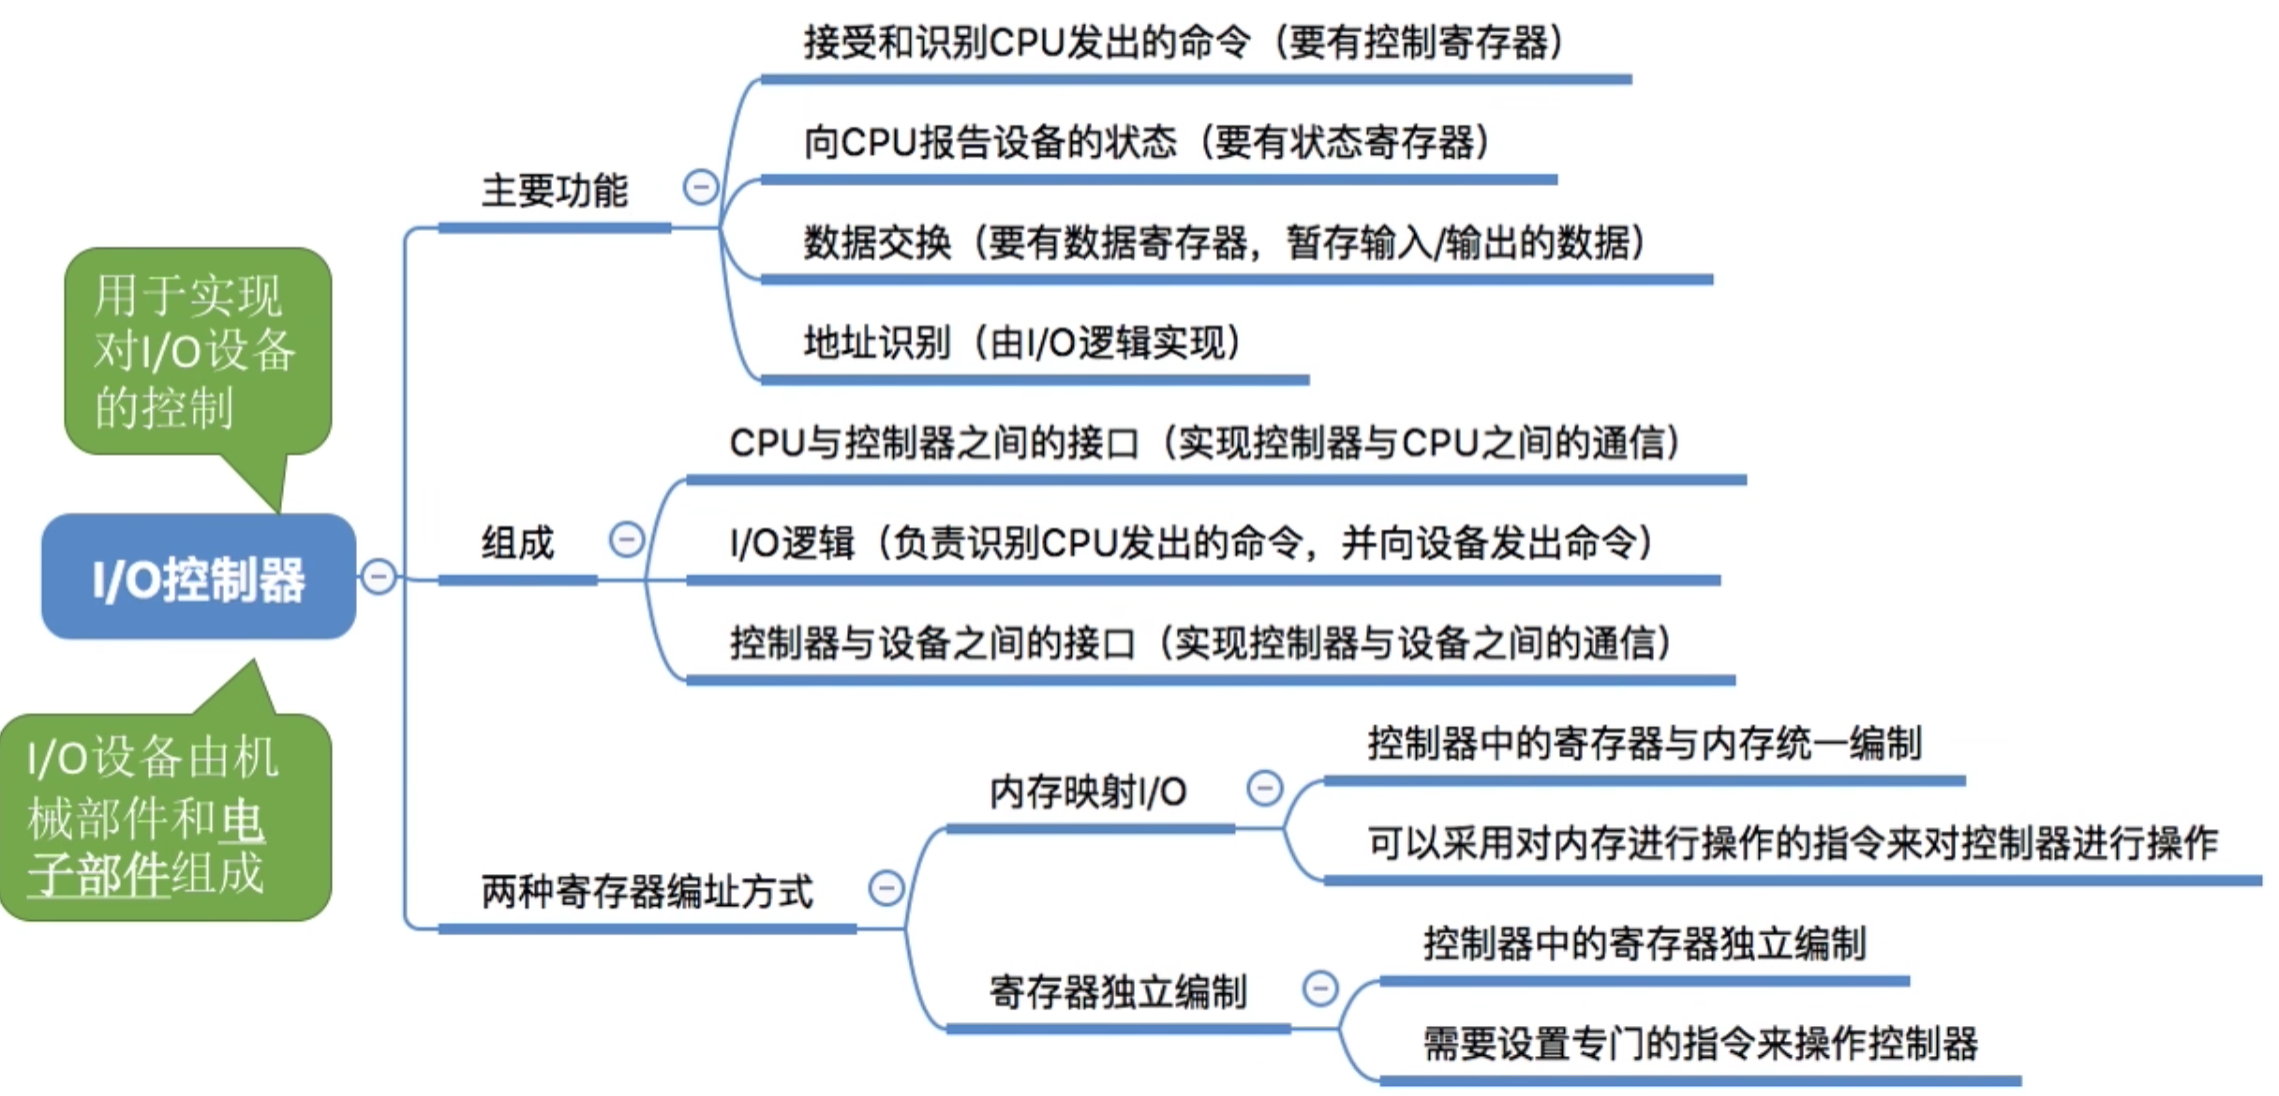
CPU 无法直接控制 I / O 设备的机械部件,因此 I / O 设备还要有一个电子部件作为 CPU 和 I / O 设备机械部件之间的 “中介”,用于实现 CPU 对设备的控制。
这个电子部件就是 I / O 控制器,又称 设备控制器。CPU 可控制 I / O 控制器,又由 I / O 控制器来控制设备。
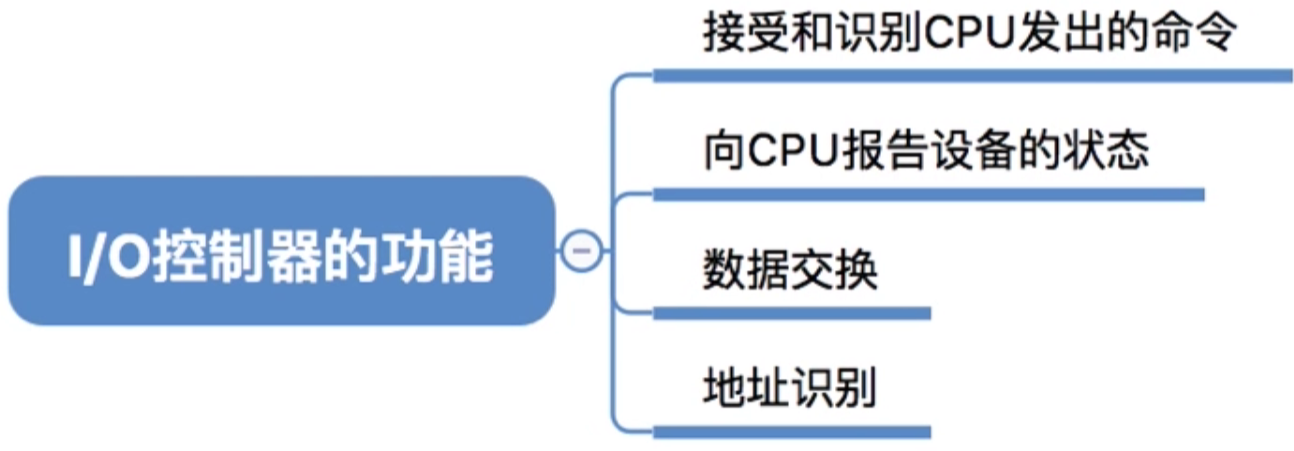
- 接受和识别 CPU 发出的命令:如 CPU 发来的 read / write 命令,I / O 控制器中会有相应的 控制寄存器 来存放命令和参数。
- 向 CPU 报告设备的状态:I / O 控制器中会有相应的 状态寄存器,用于记录 I / O 设备的当前状态。如:1 表示空闲,0表示忙碌。
- 数据交换:I / O 控制器中会设置相应的 数据寄存器。输出时,数据寄存器用于暂存 CPU 发来的数据,之后再由控制器传送设备。输入时,数据寄存器用于暂存设备发来的数据,之后 CPU 从数据寄存器中取走数据。
- 地址识别:类似于内存的地址,为了区分设备控制器中的各个寄存器,也需要给各个寄存器设置一个特定的 “地址”。I / O 控制器通过 CPU 提供的 “地址” 来判断 CPU 要读 / 写的是哪个寄存器。
三、I / O 控制器的组成
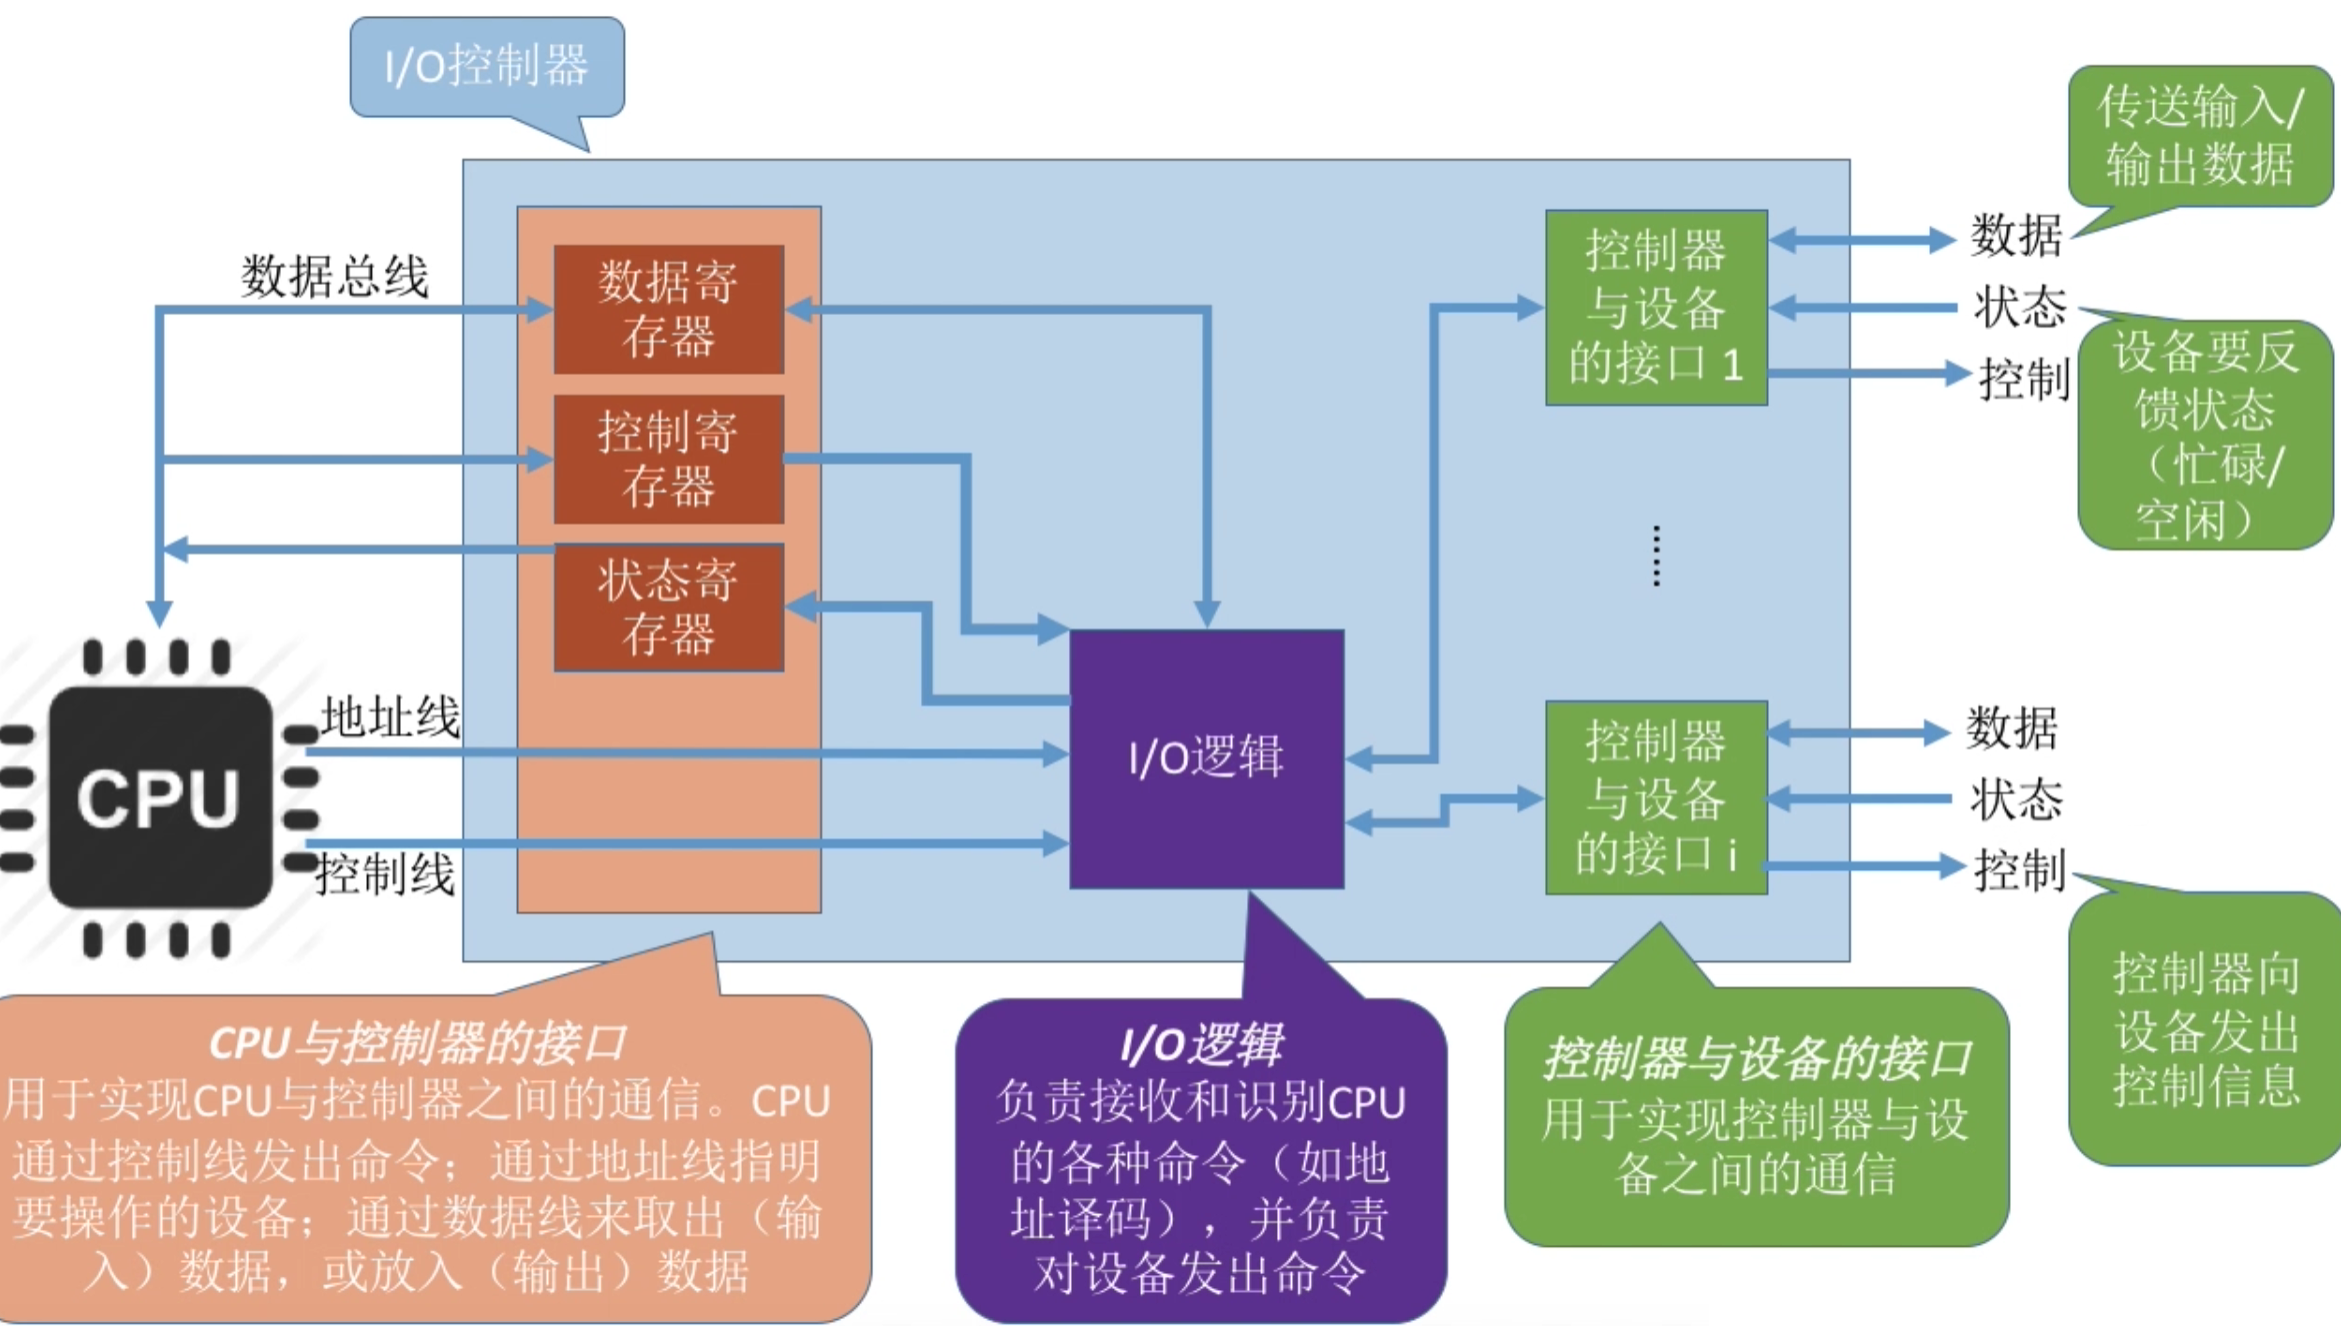
值得注意的细节:
- 一个 I / O 控制器可能会对应多个设备
- 数据寄存器、控制寄存器、状态寄存器可能有多个(如:每个控制 / 状态寄存器对应一个具体的设备),且这些寄存器都要有相应的地址,才能方便 CPU 操作。有的计算机会让这些寄存器占用内存地址的一部分,称为 内存映像 I / O,另一些计算机采用 I / O 专用地址,即 寄存器独立编址。
四、内存映像 I / O 与 寄存器独立编址
1.内存映像 I / O
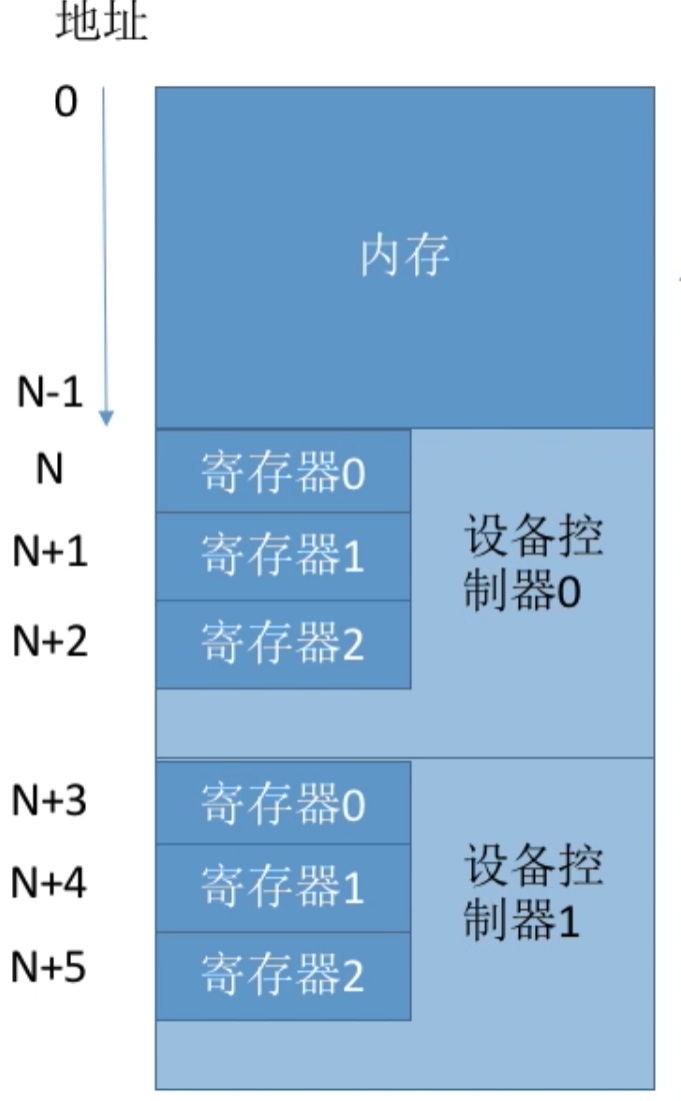
内存映射 I / O。控制器中的寄存器与内存地址统一编址。
优点:简化了指令。可以采用对内存进行操作的指令来对控制器进行操作。
2.寄存器独立编址
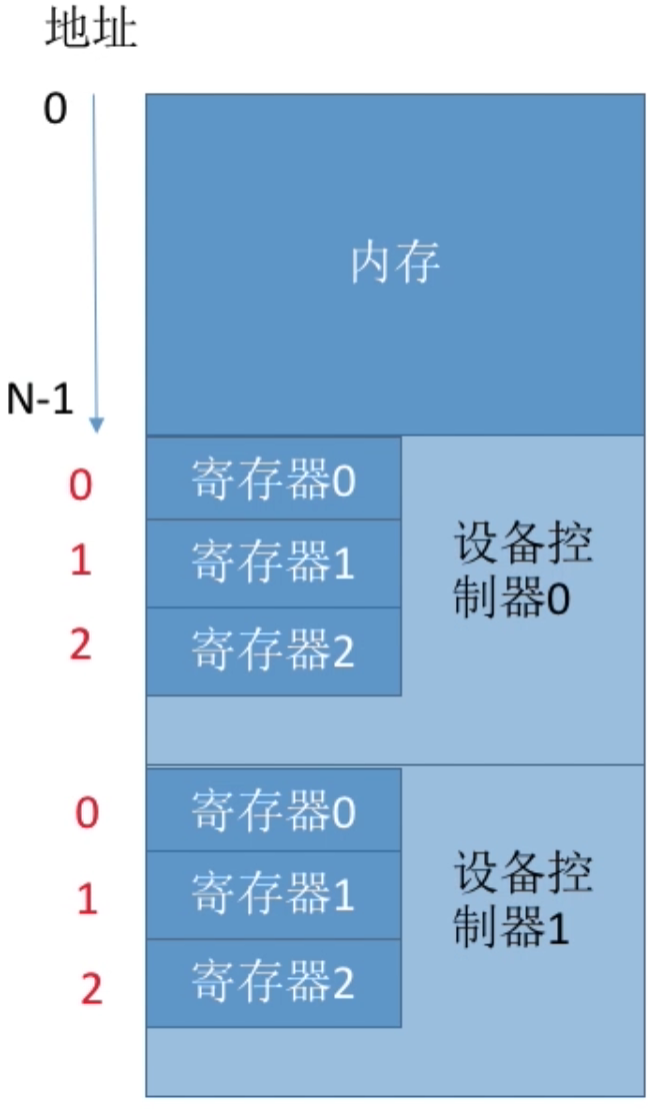
寄存器独立编址。控制器中的寄存器使用单独的地址。
缺点:需要设置专门的指令来实现对控制器的操作,不仅要指明寄存器的地址,还要指明控制器的编号。
总结
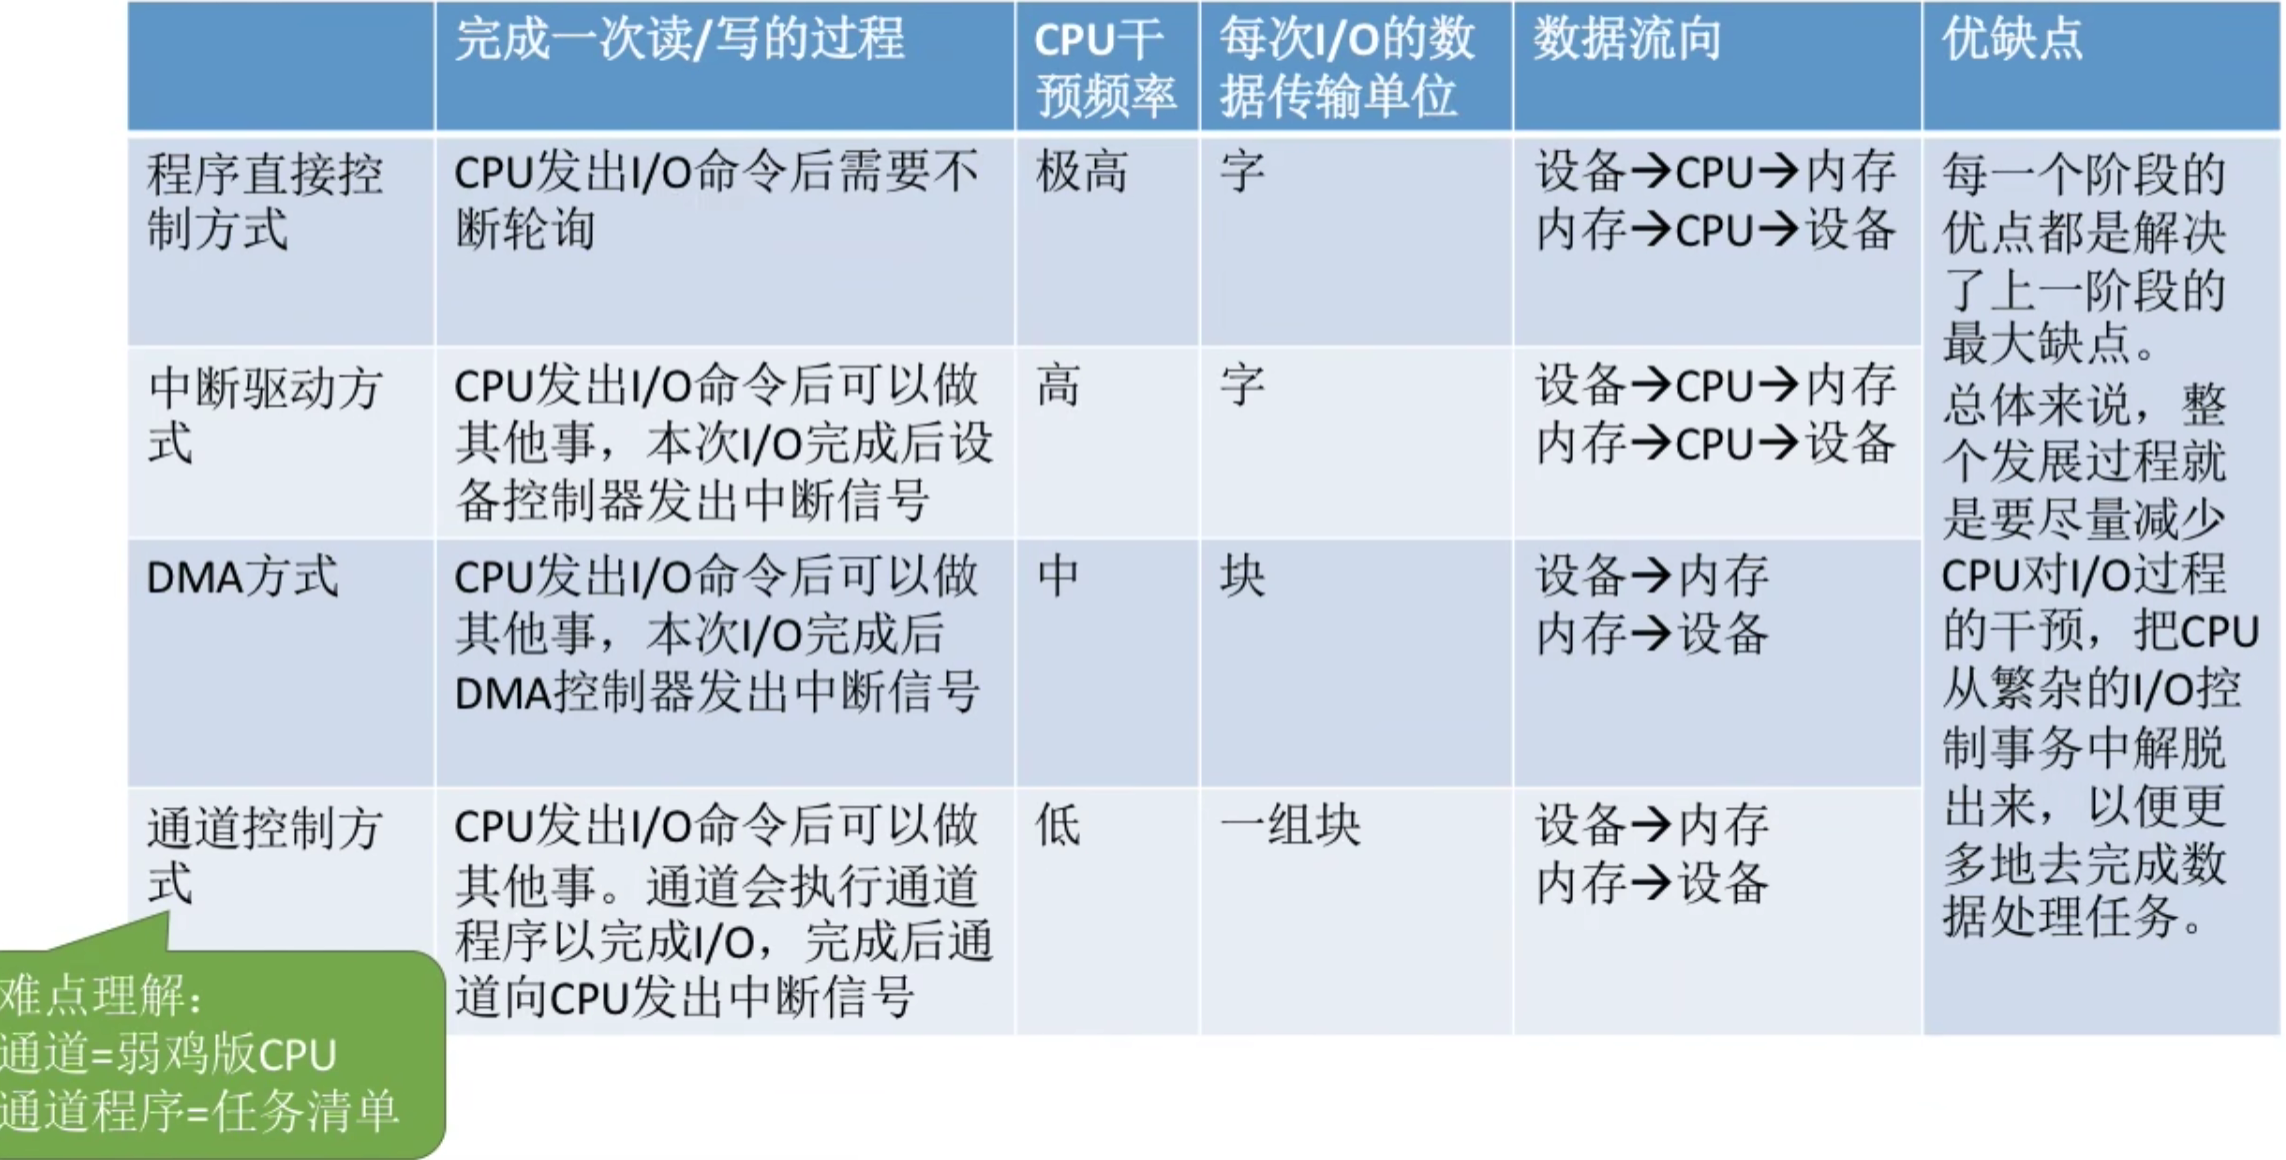
I / O 控制方式
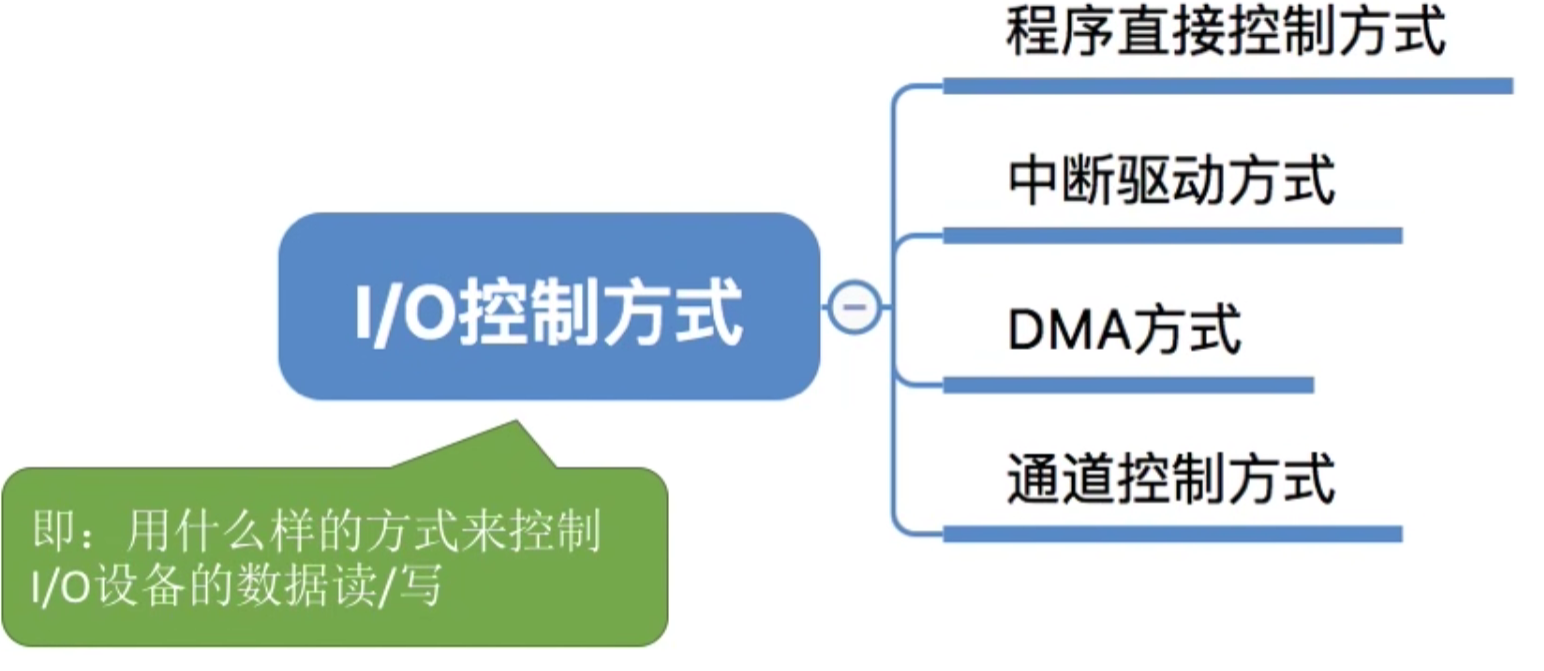
需要注意的问题:
- 完成一次读 / 写操作的流程
- CPU 干预的频率
- 数据传送的单位
- 数据的流向
- 主要缺点和主要优点
一、程序直接控制方式
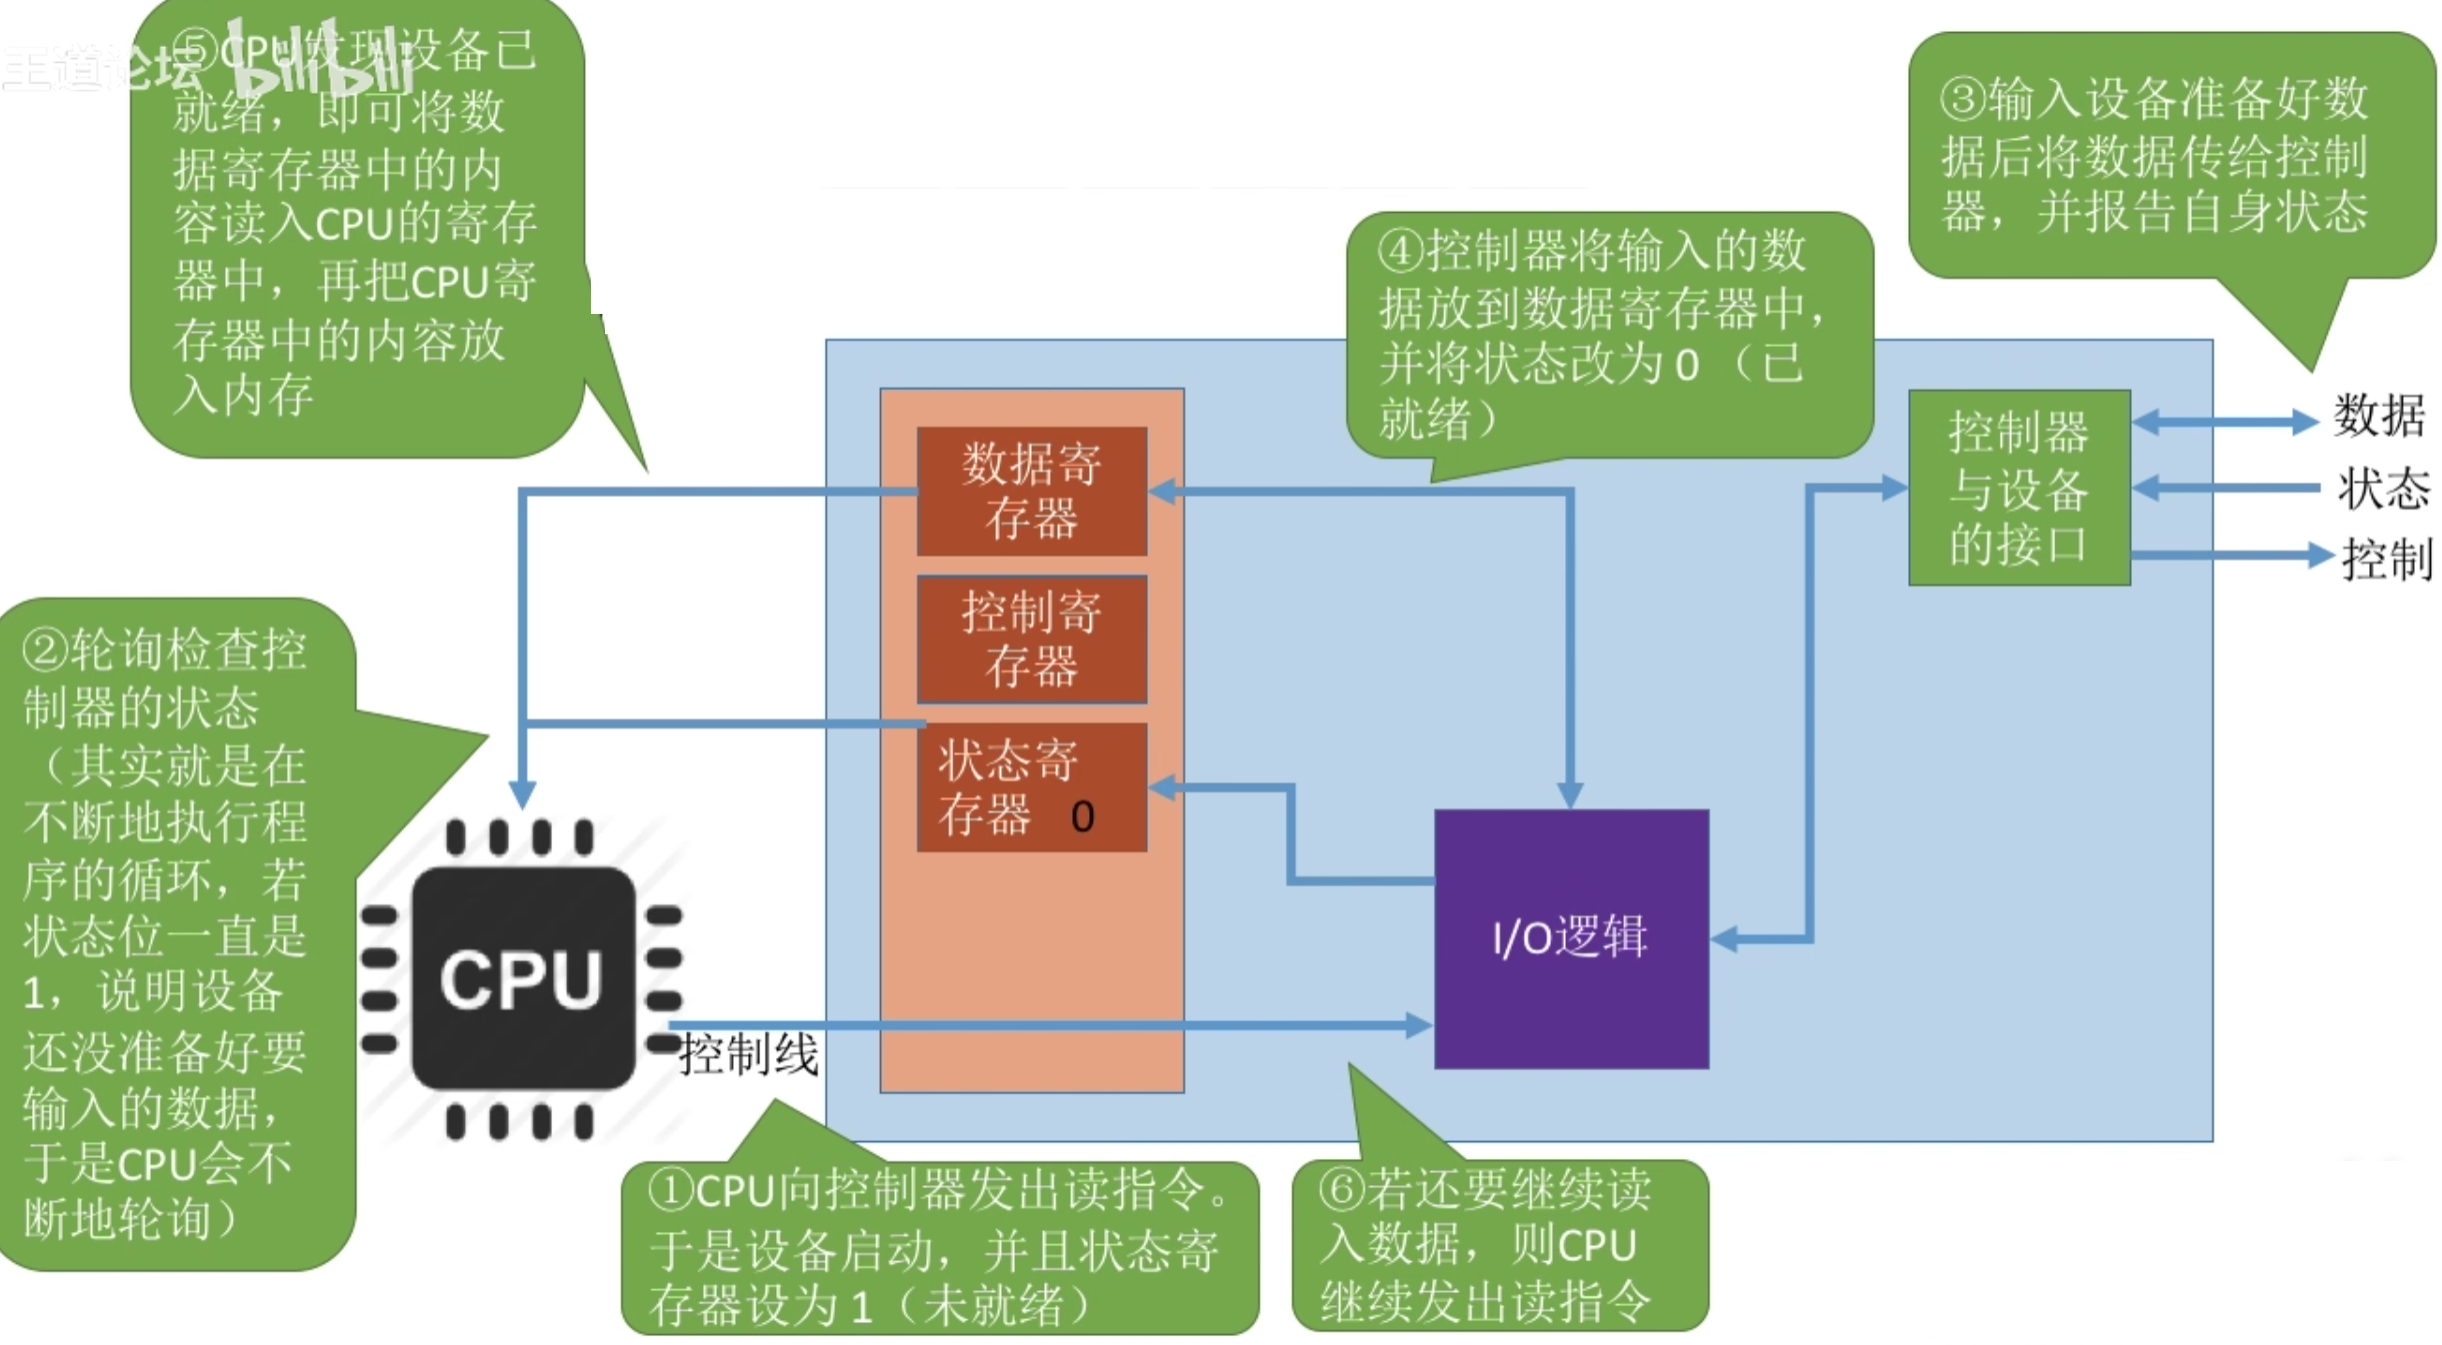
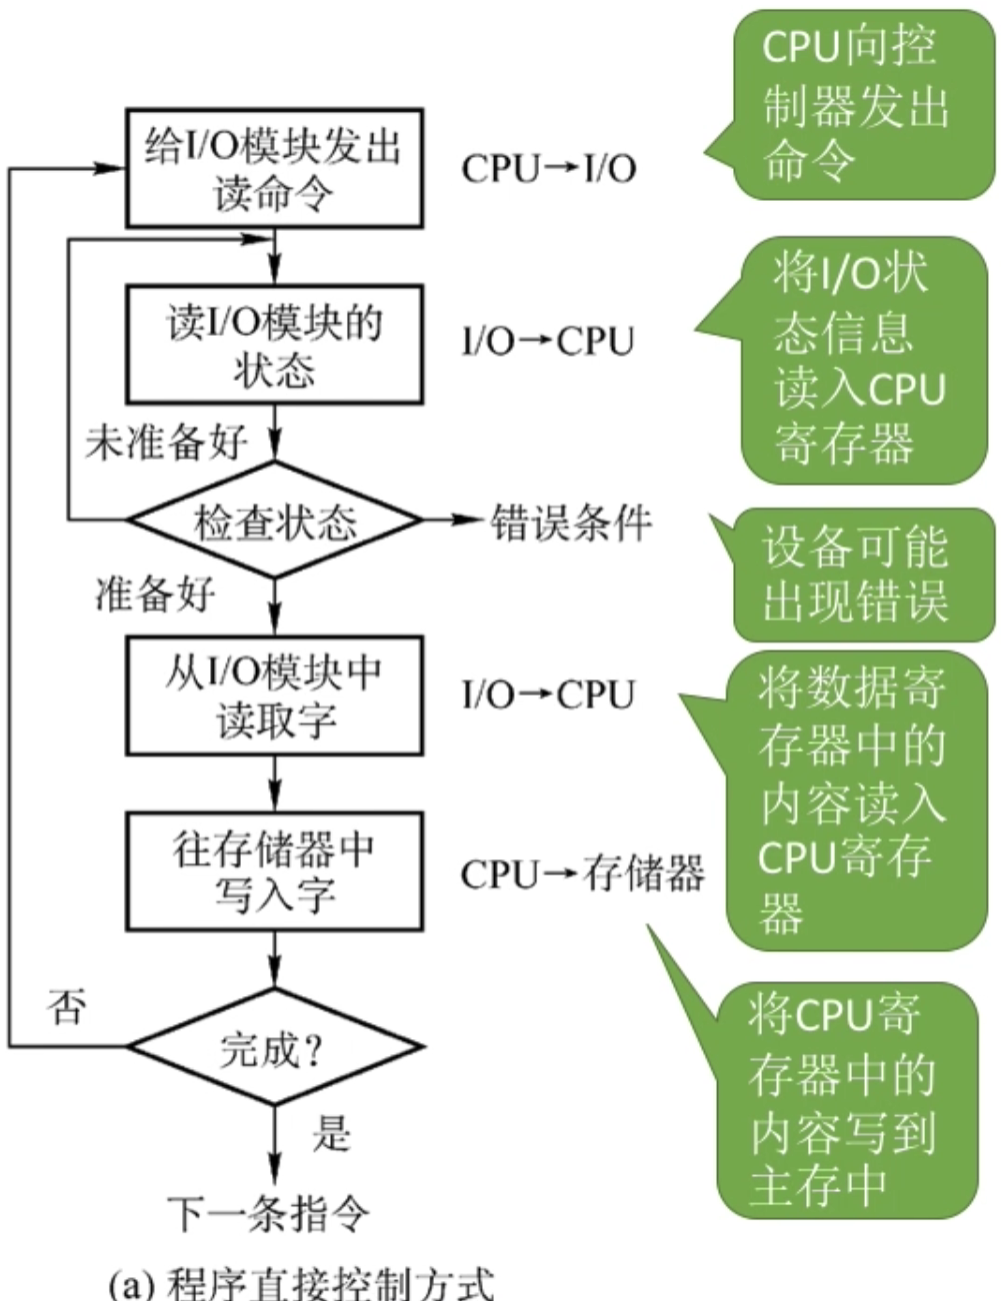
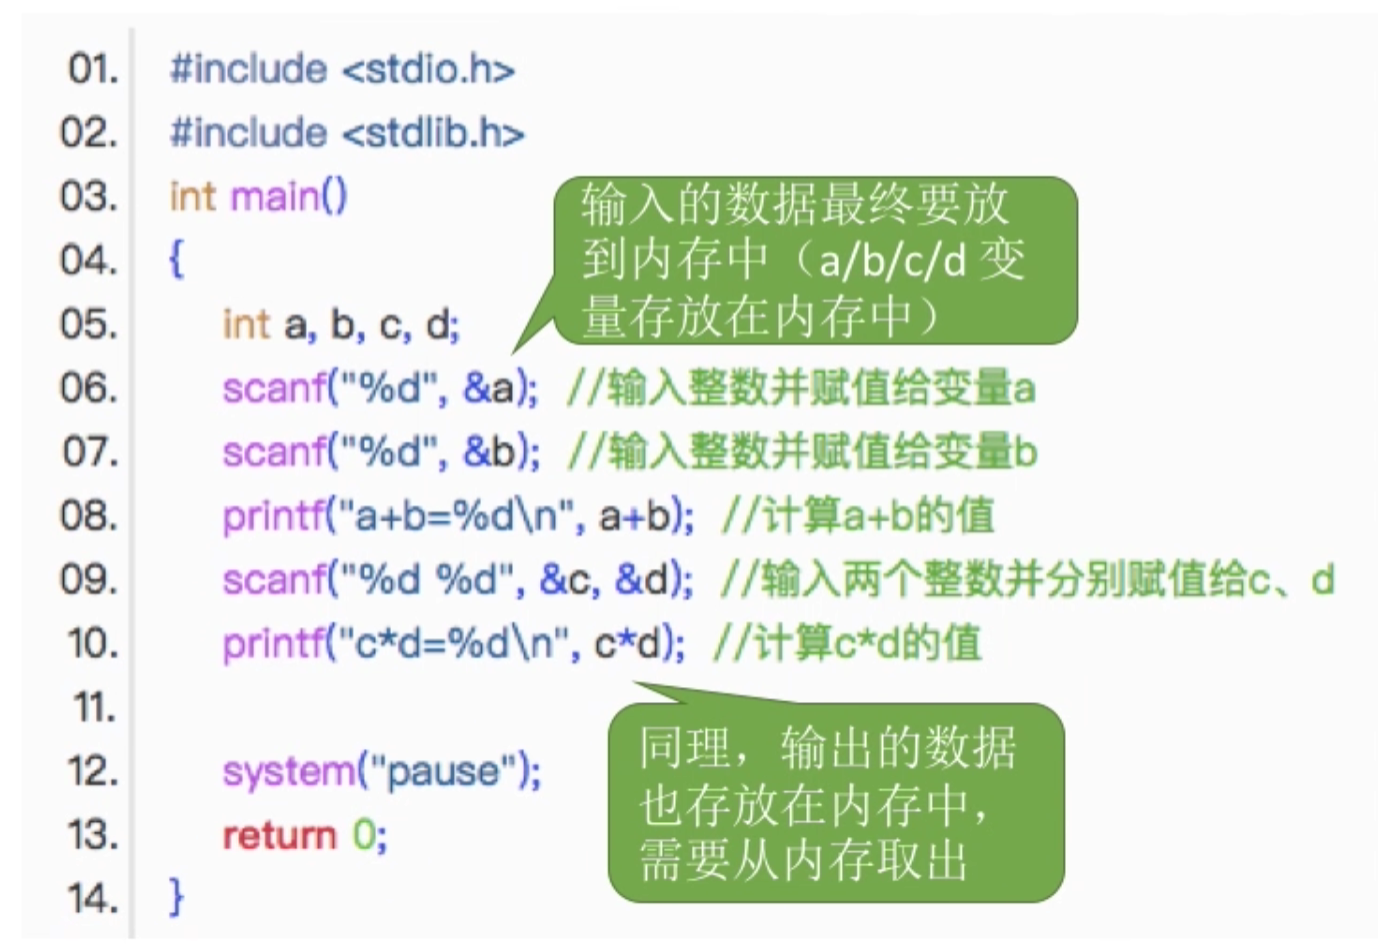
- 完成一次读 / 写操作的流程(以 读操作 为例)Key word:轮询
- CPU 干预的频率
很频繁,I / O 操作开始之前、完成之后需要 CPU 介入,并且 在等待 I / O 完成的过程中 CPU 需要不断的轮询检查。
- 数据传送的单位
每次读 / 写 一个字
- 数据的流向
读操作(数据输入):I / O 设备 => CPU(指 CPU 寄存器)=> 内存
写操作(数据输出):内存 => CPU => I / O 设备
每个字的读 / 写都需要 CPU 的帮助
- 主要缺点和优点
优点:实现简单。在读 / 写指令之后,加上实现循环检查的一系列指令即可(因此才称为 “程序直接控制方式”)
缺点:CPU 和 I / O 设备只能串行工作,CPU 需要一直轮询检查,长期处于 “忙等” 状态,CPU 利用率低。
二、中断驱动方式
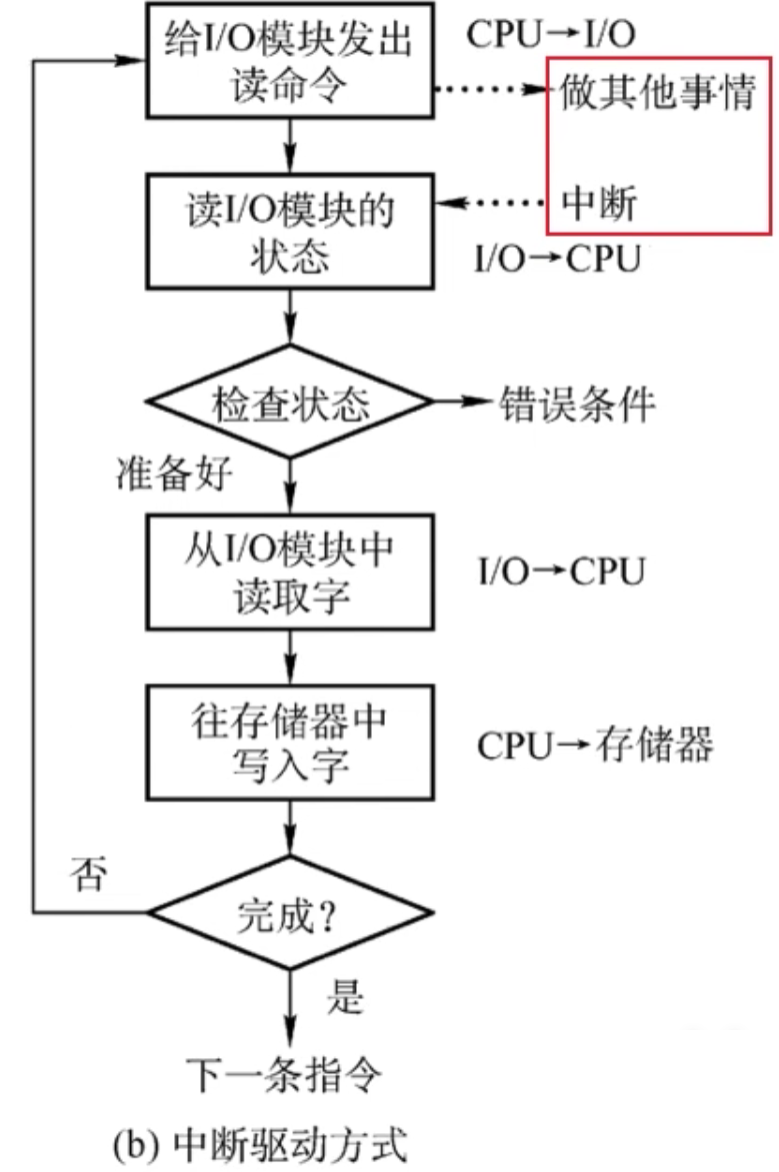
引入 中断机制。由于 I / O 设备速度很慢,因此在 CPU 发出读 / 写命令后,可 将等待 I / O 的进程阻塞,先切换到别的进程执行。当 I / O 完成后,控制器会向 CPU 发出一个中断信号,CPU 检测到中断信号后,会保存当前进程的运行环境信息,转去执行中断处理程序处理该中断。处理中断的过程中,CPU 从 I / O 控制器读一个字的数据传送到 CPU 寄存器,再写入主存。接着,CPU 恢复等待 I / O 的进程(或其他进程)的运行环境,然后继续执行。
注意:
- CPU 会在每个指令周期的末尾检查中断
- 中断处理过程中需要保存、恢复进程的运行环境,这个过程是需要一定时间开销的。可见,如果中断发生的频率太高,也会降低系统性能。
- 完成一次读 / 写操作的流程 (Key word:中断)
- CPU 干预的频率
每次 I / O 操作开始之前、完成之后需要 CPU 介入。
等待 I / O 完成的过程中 CPU 可以切换到别的进程执行。
- 数据传送的单位
每次读 / 写 一个字
- 数据的流向
读操作(数据输入):I / O 设备 => CPU(指 CPU 寄存器)=> 内存
写操作(数据输出):内存 => CPU => I / O 设备
- 主要缺点和优点
优点:与 “程序直接控制方式” 相比,在 “中断驱动方式” 中,I / O 控制器会通过中断信号主动报告 I / O 已完成,CPU 不再需要不停的轮询。CPU 和 I / O 设备可并行工作,CPU 利用率得到明显提升。
缺点:每个字在 I / O 设备与内存之间的传输,都需要经过 CPU。而 频繁的中断处理会消耗较多的 CPU 时间。
三、DMA 方式
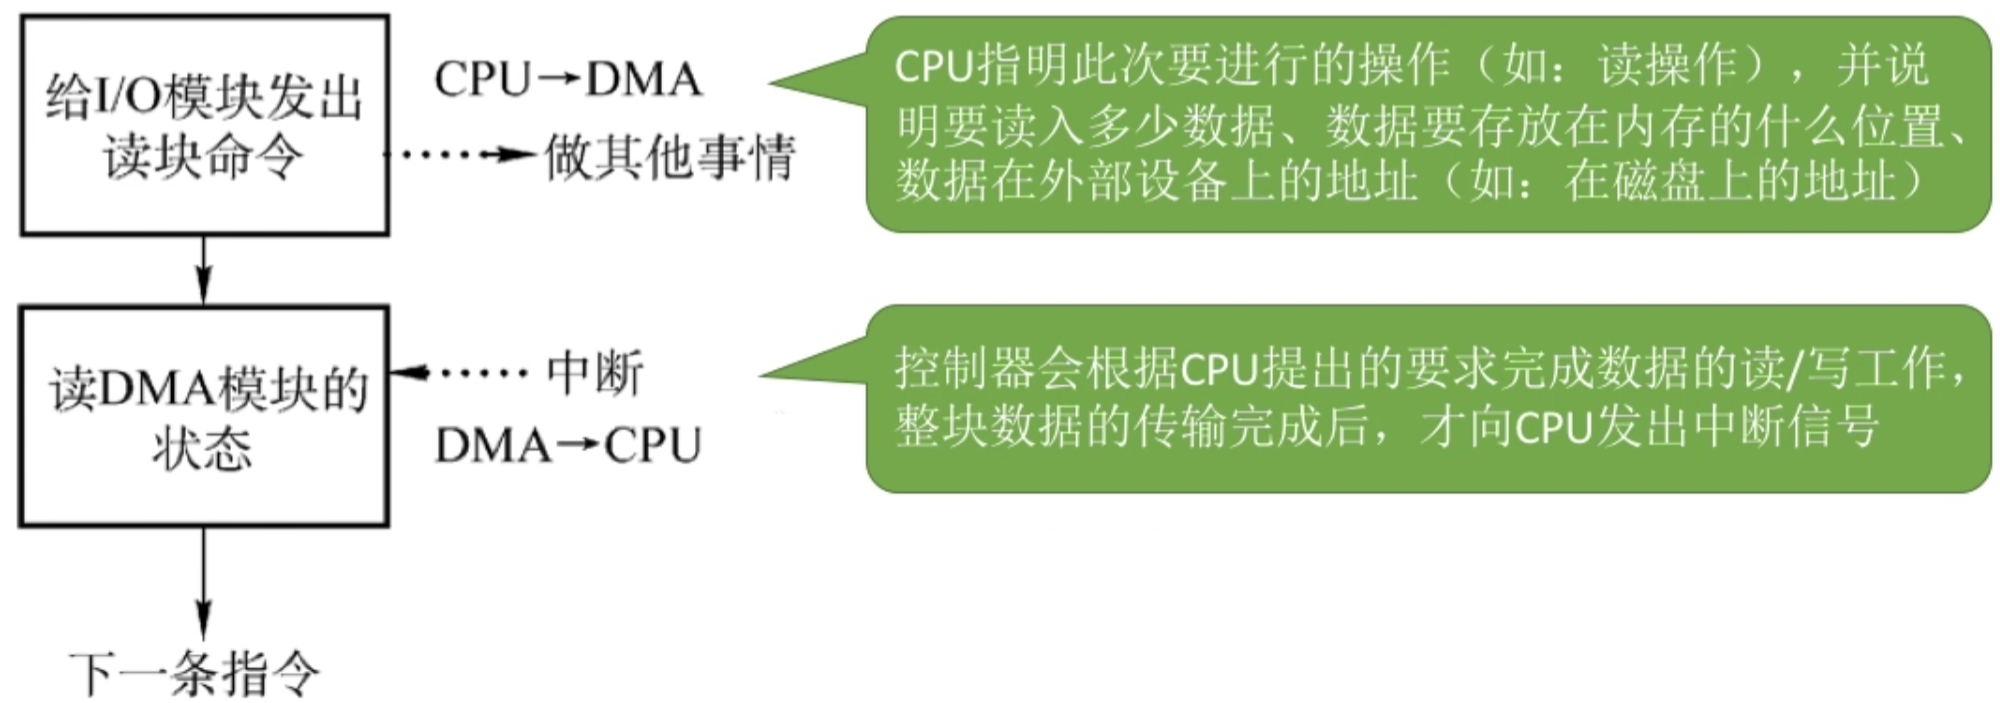
与 “中断驱动方式” 相比,DMA 方式(Direct Memory Access,直接存储器存取。主要用于块设备的 I / O 控制)有这样几个改进:
- 数据的传送单位是 “块”。不再是一个字、一个字的传送
- 数据的流向是从设备直接放入内存,或者从内存直接到设备。不再需要 CPU 作为 “快递小哥”
- 仅在传送一个或多个数据块的开始和结束时,才需要 CPU 干预
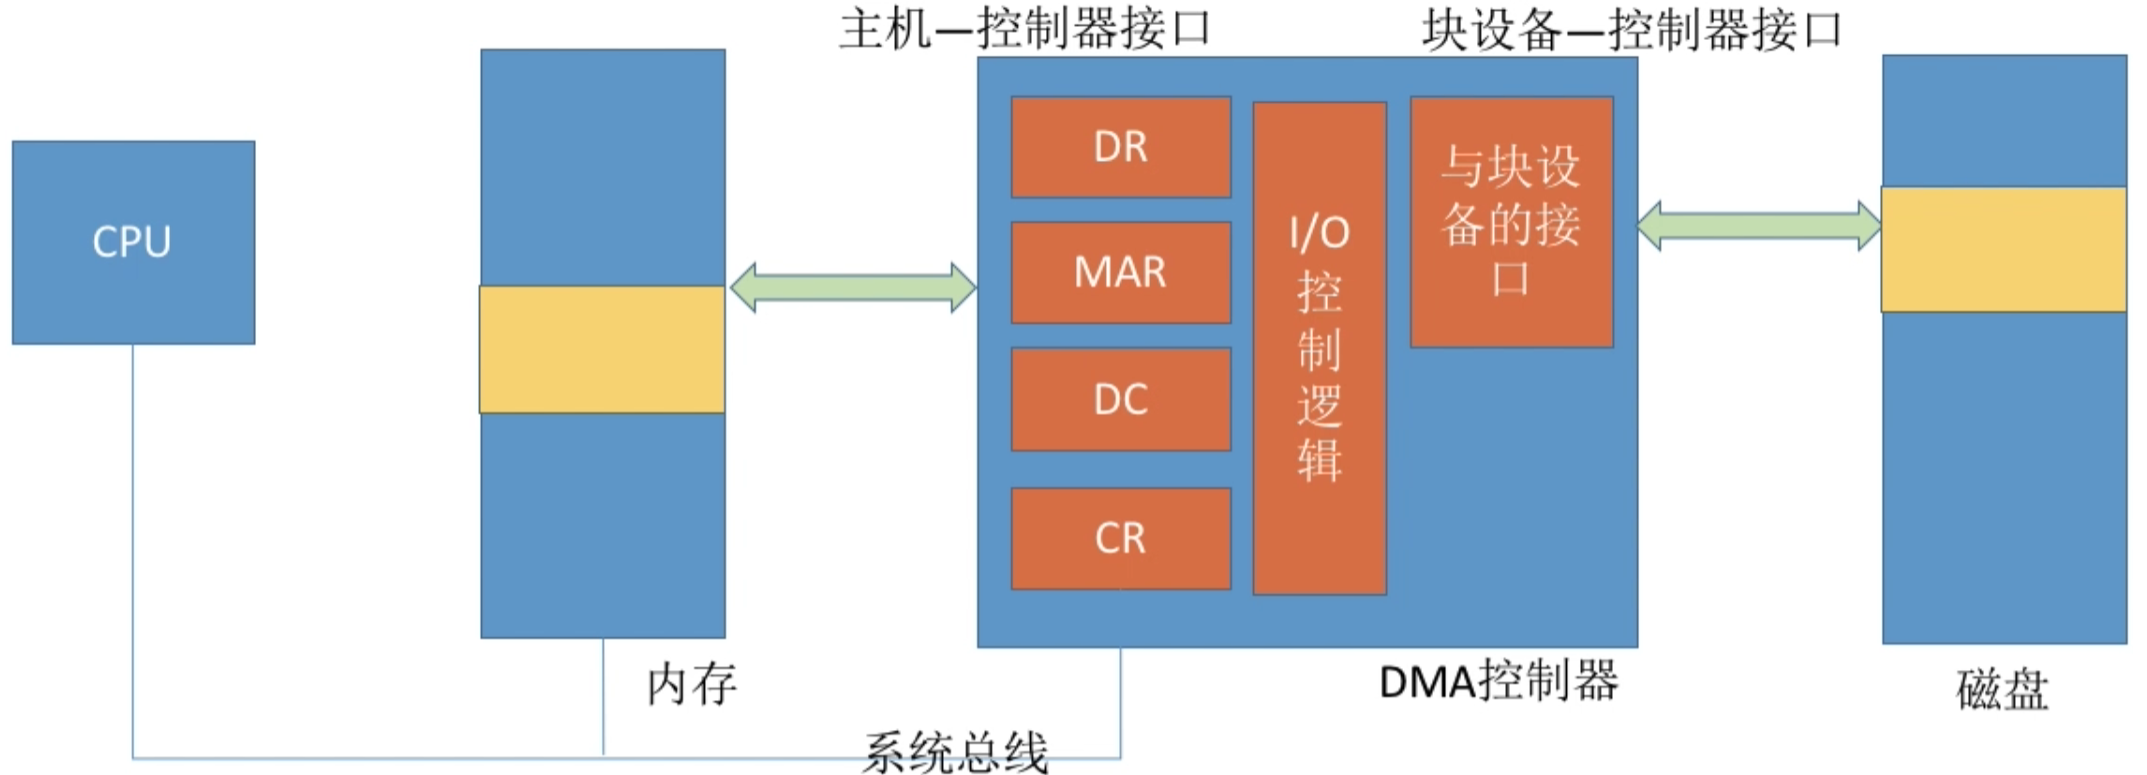
DR(Data Register,数据寄存器):暂存从设备到内存,或从内存到设备的数据。
MAR(Memory Address Register,内存地址寄存器):在输入时,MAR 表示数据应放到内存中的什么位置,输出时 MAR 表示要输出的数据放在内存中的什么位置。
DC(Data Counter,数据计数器):表示剩余要读 / 写的字节数。
CR(Command Register,命令 / 状态寄存器):用于存放 CPU 发来的 I / O 命令,或设备的状态信息。
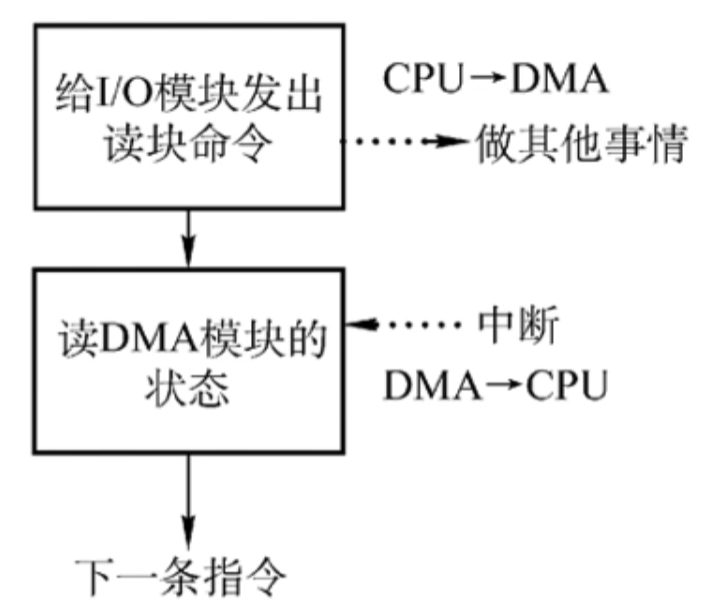
- 完成一次读 / 写操作的流程
- CPU 干预的频率
仅在传送一个或多个数据块的开始和结束时,才需要 CPU 干预
- 数据传送的单位
每次读 / 写 一个或多个块(注意:每次读写的只能是连续的多个块,且这些块读入内存后在内存中也必须是连续的)
- 数据的流向 (不需要经过 CPU)
读操作(数据输入):I / O 设备 => 内存
写操作(数据输出):内存 => I / O 设备
- 主要缺点和优点
优点:数据传输以 “块” 为单位,CPU 介入频率进一步降低。数据的传输不再需要先经过 CPU 再写入内存,数据传输效率进一步增加。CPU 和 I / O 设备的并行性得到提升。
缺点:CPU 每发出一条 I / O 指令,只能读 / 写一个或多个连续的数据块。
四、通道控制方式
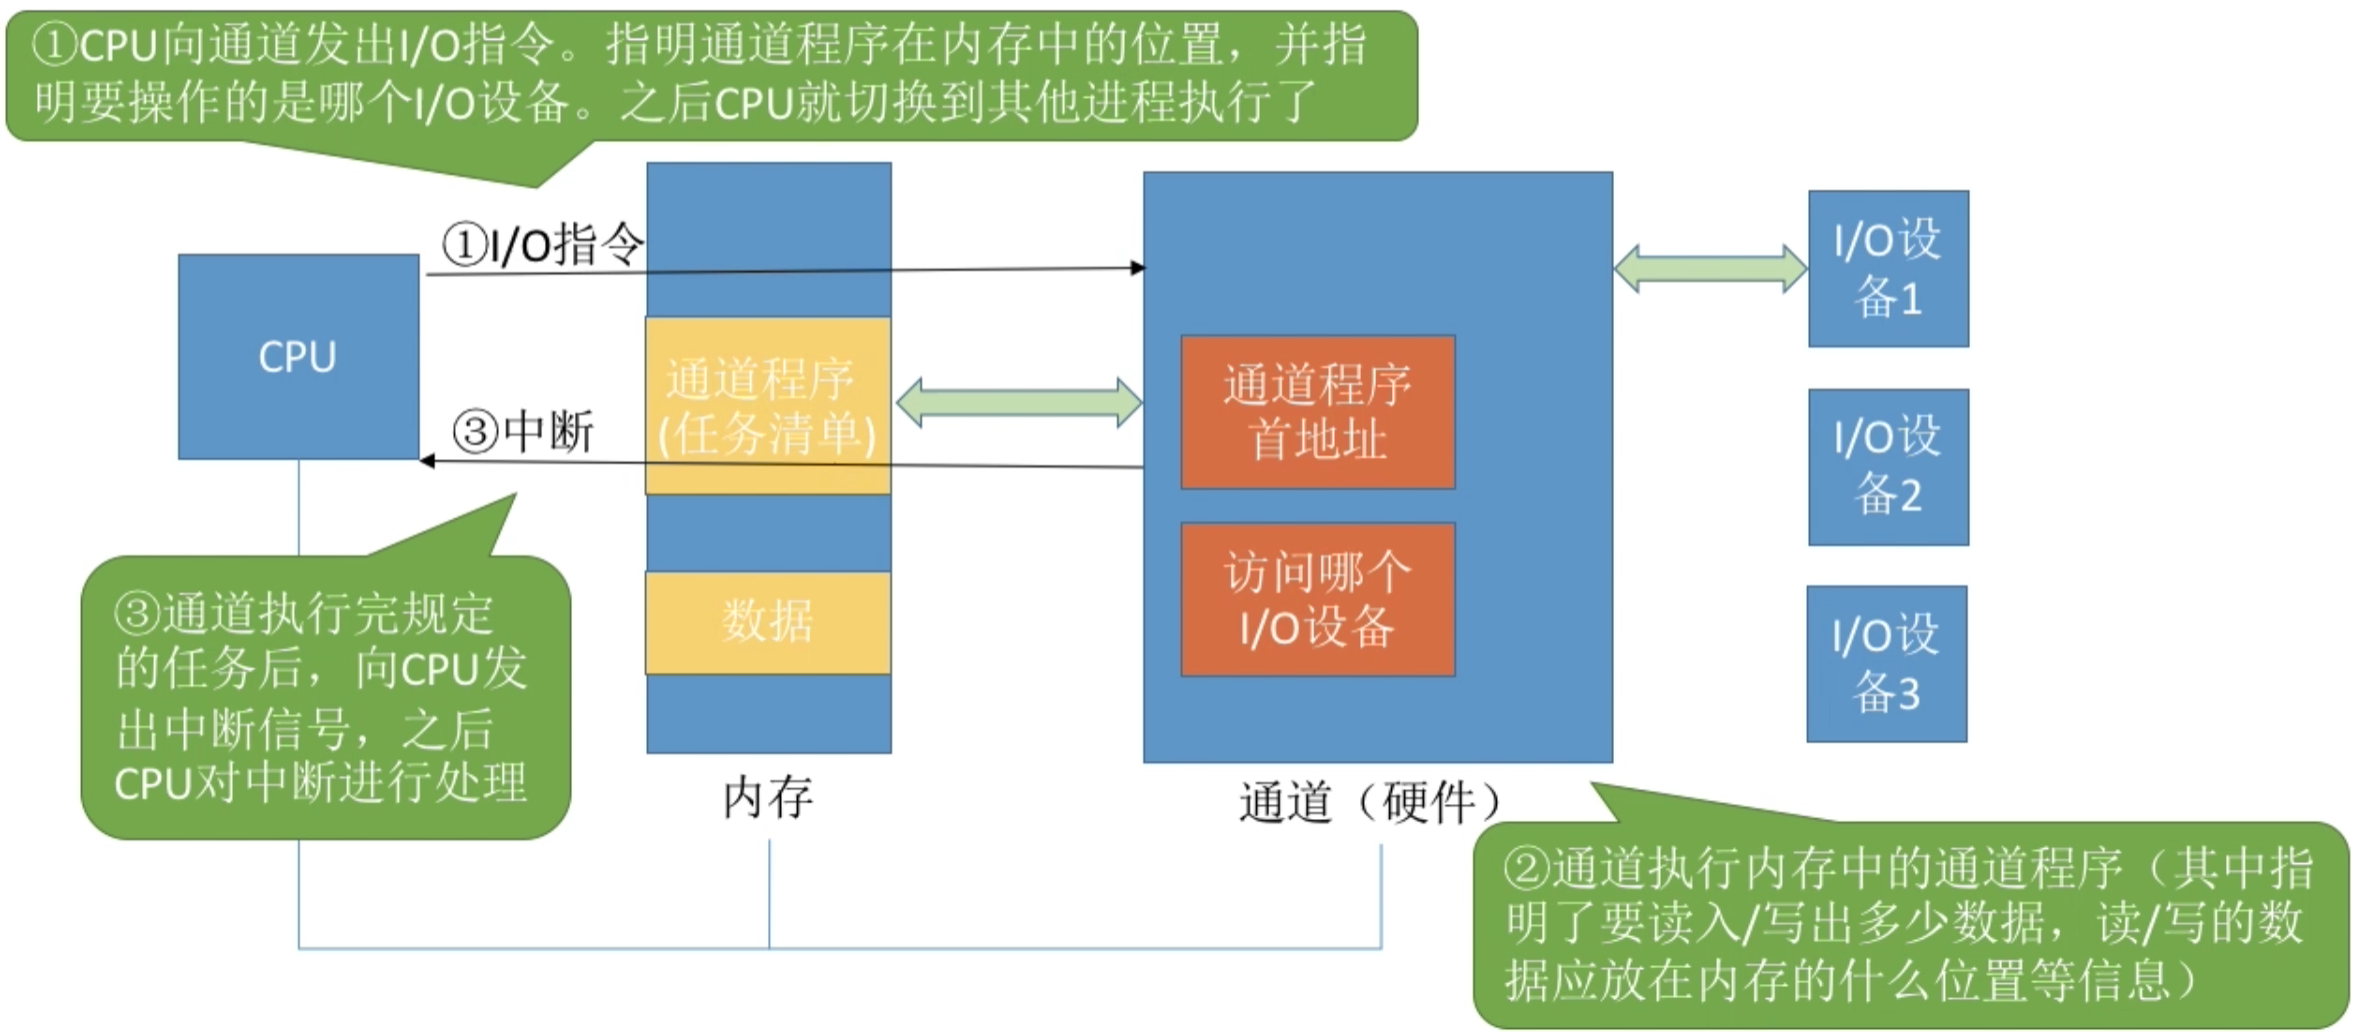
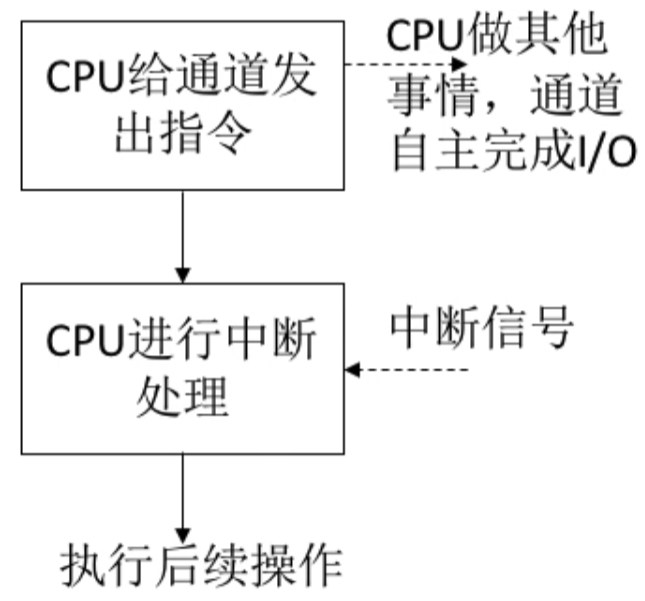
通道:一种 硬件,可以理解为 “弱化版的 CPU”。通道可以识别并执行一系列 通道指令。(与 CPU 相比,通道可以执行的指令很单一,并且通道程序是放在主机内存中的,也就是说通道与 CPU 共享内存)
- 完成一次读 / 写操作的流程
- CPU 干预的频率
极低,通道会根据 CPU 的指示执行相应的通道程序,只有完成一组数据块的读 / 写后才需要发出中断信号,请求 CPU 干预。
- 数据传输的单位
每次读 / 写 一组数据块
- 数据的流向 (在通道的控制下进行)
读操作(数据输入):I / O 设备 => 内存
写操作(数据输出):内存 => I / O 设备
- 主要缺点和优点
缺点:实现复杂,需要专门的通道硬件支持
优点:CPU、通道、I / O 设备可并行工作,资源利用率很高
总结
I / O 软件层次结构
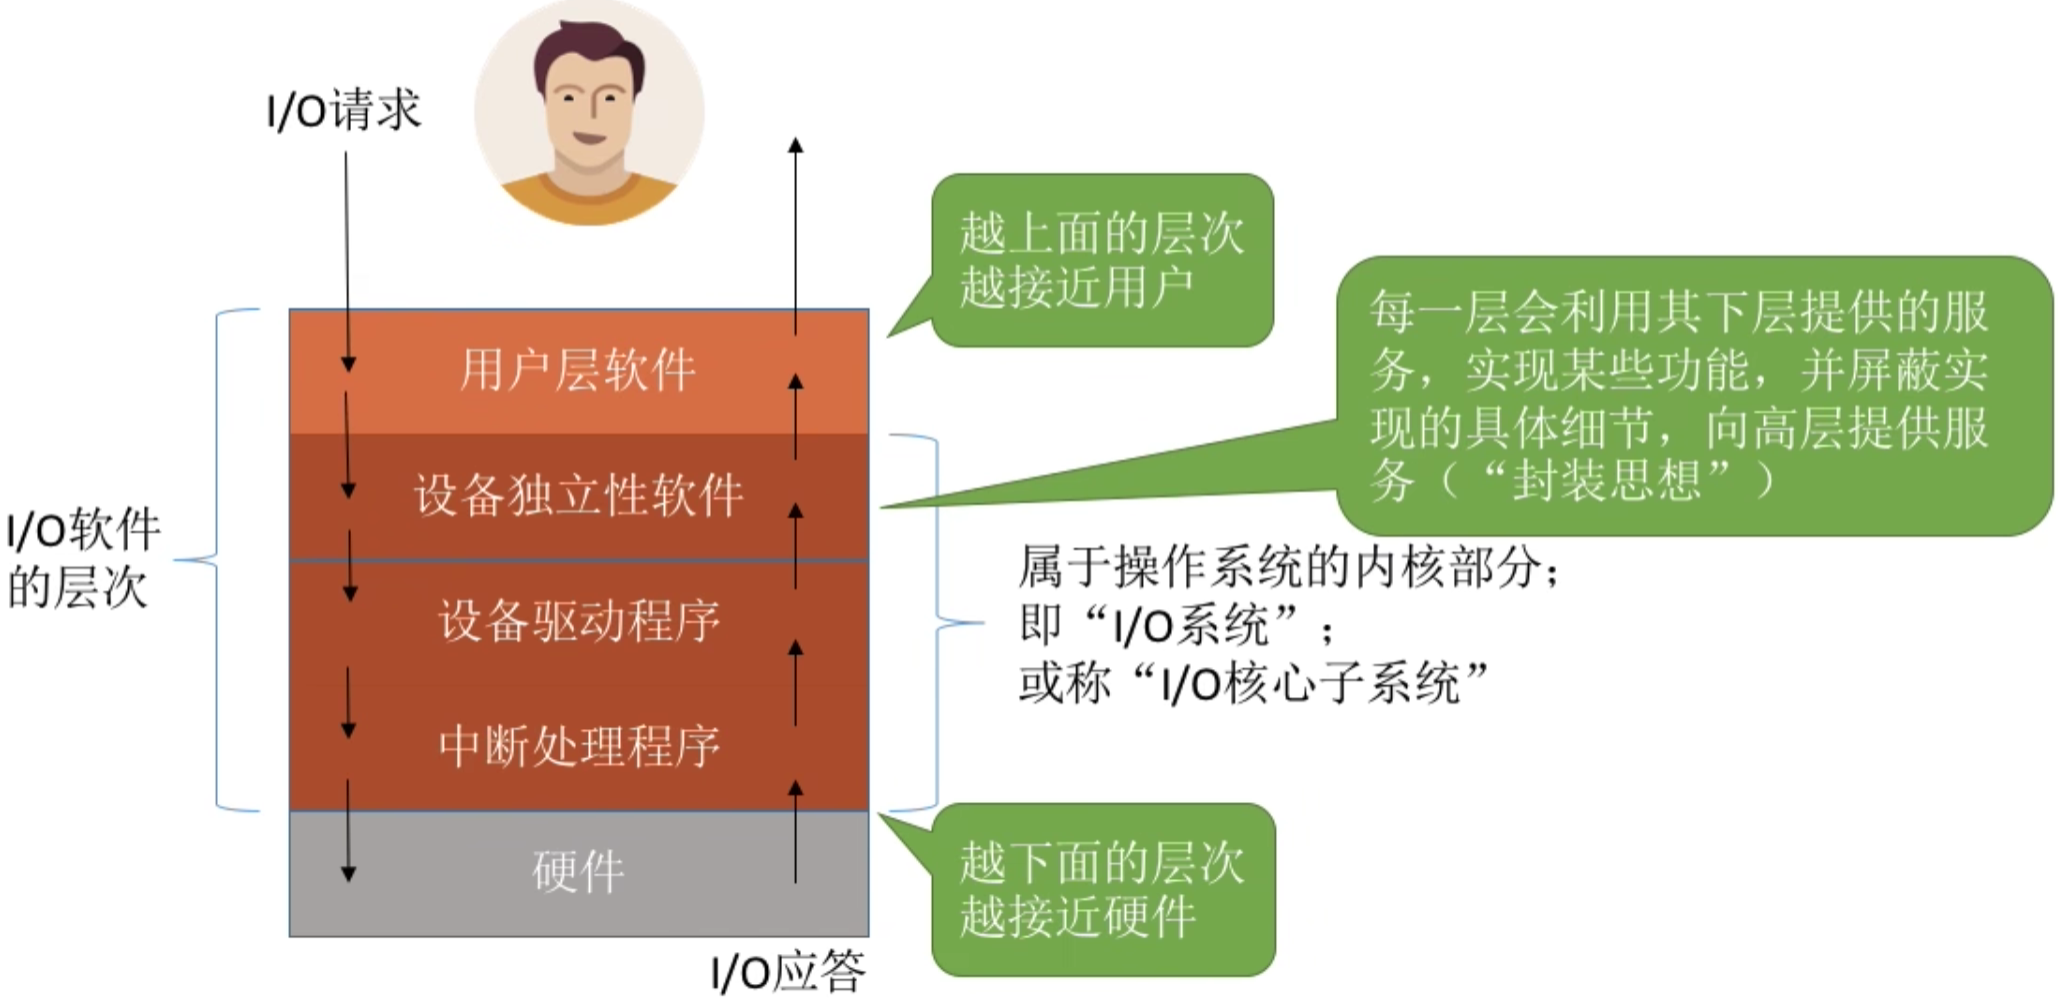
一、用户层软件
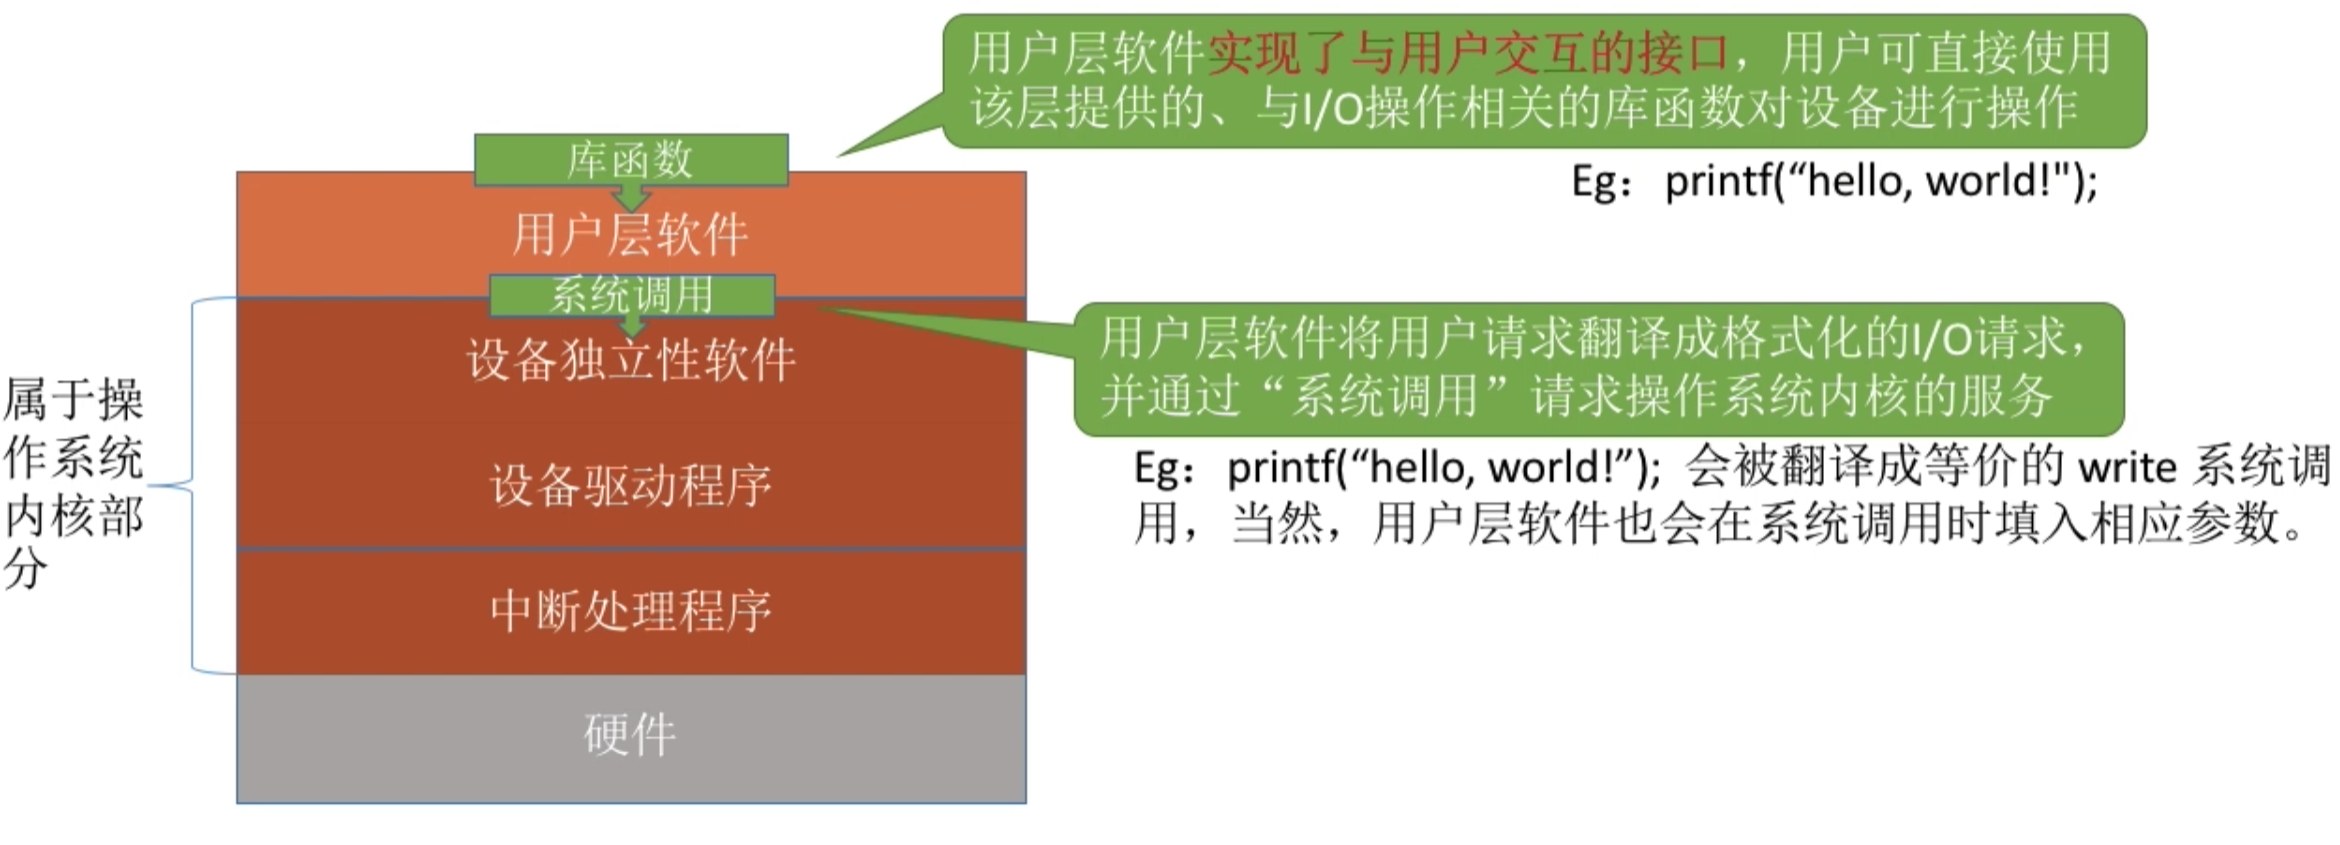
Windows 操作系统向外提供的一系列系统调用,但是由于系统调用的格式严格,使用麻烦,因此在用户层上封装了一系列更方便的库函数接口供用户使用(Windows API)
二、设备独立性软件
设备独立性软件,又称 设备无关性软件。与设备的硬件特性无关的功能几乎都在这一层实现。
主要实现的功能:
- 向上层提供统一的调用接口(如 read / write 系统调用)
- 设备的保护
原理类似于文件保护。设备被看做是一种特殊的文件,不同用户对各个文件的访问权限是不一样的,同理,对设备的访问权限也不一样。
- 差错处理
设备独立性软件需要对一些设备的错误进行处理
- 设备的分配与回收
- 数据缓冲区管理
可以通过缓冲技术屏蔽设备之间数据交换单位大小和传输速度的差异
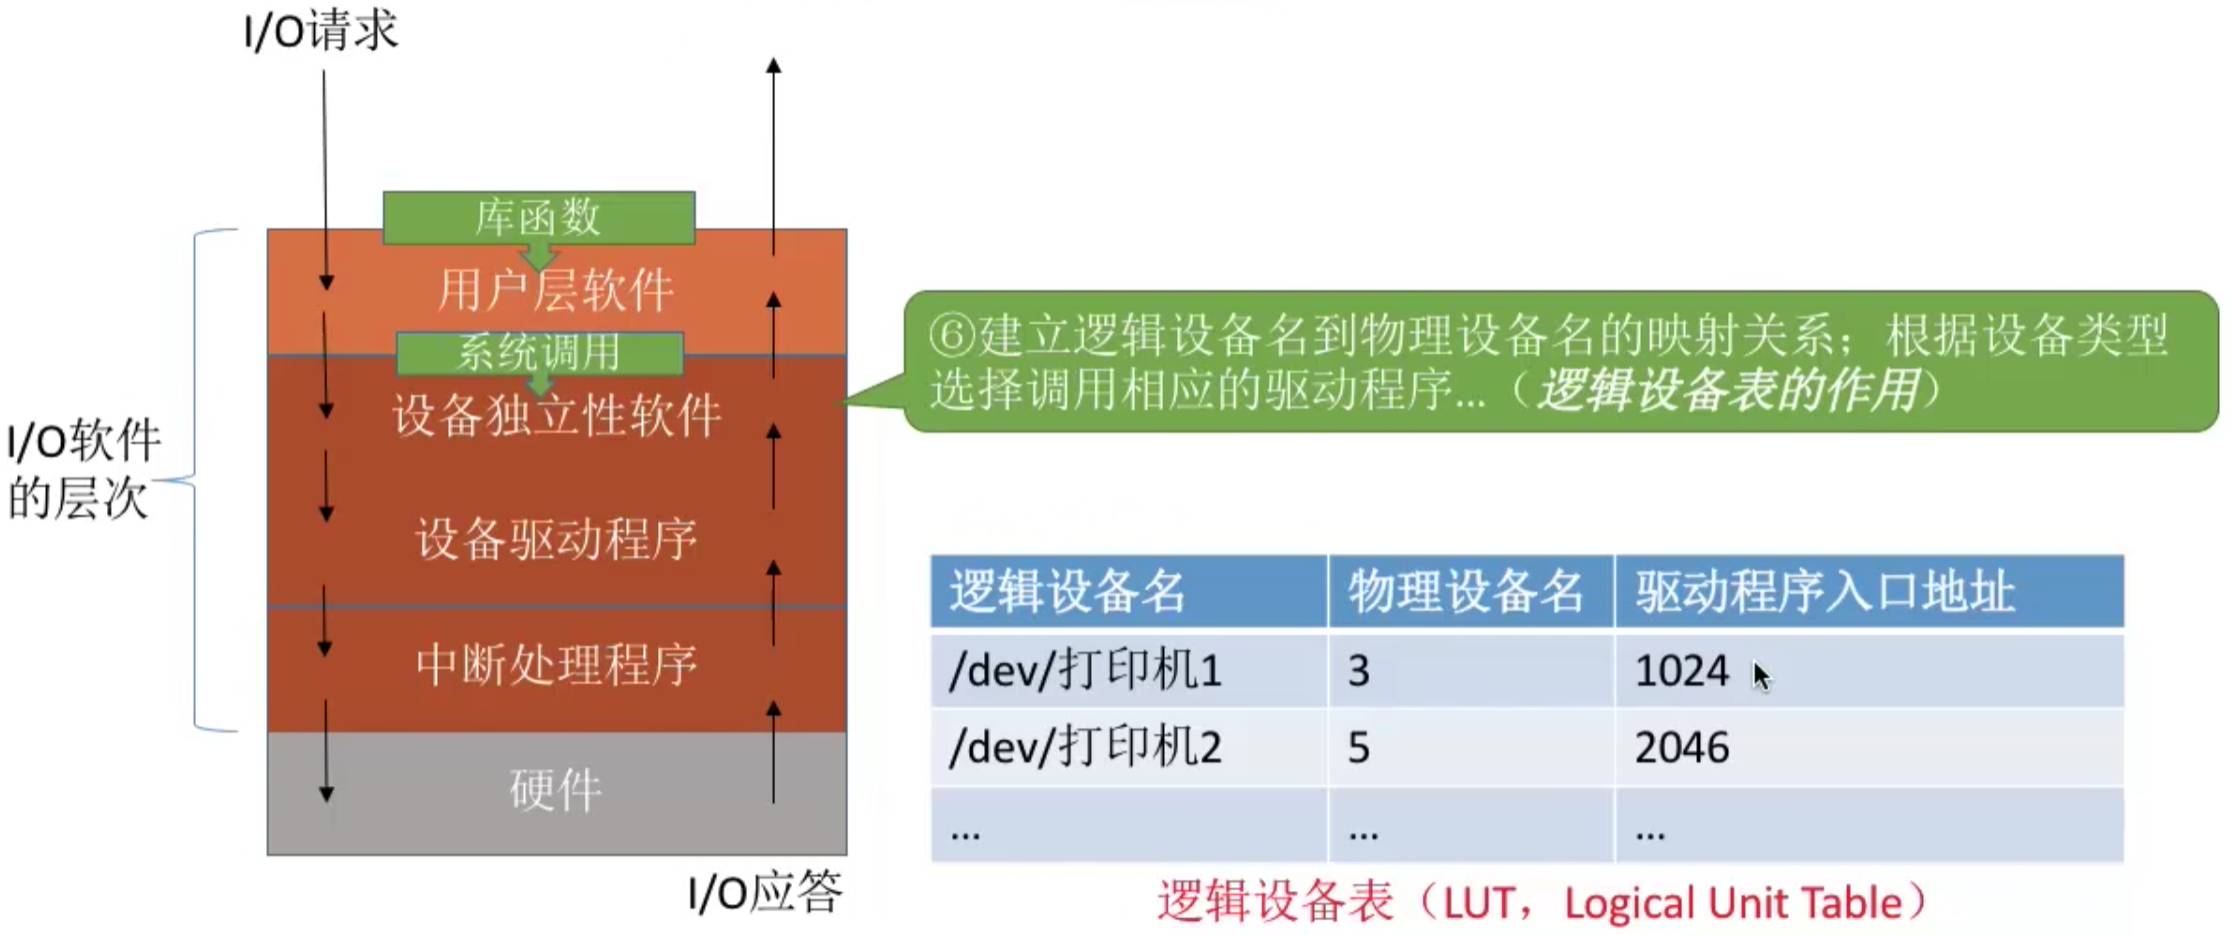
- 建立逻辑设备名到物理设备名的映射关系;根据设备类型选择调用相应的驱动程序
用户或用户层软件发出 I / O 操作相关的系统调用时,需要指明此次要操作的 I / O 设备的逻辑设备名
设备独立性软件 需要通过 “逻辑设备表(LUT)”来确定逻辑设备对应的 物理设备,并找到该设备对应的 设备驱动程序。
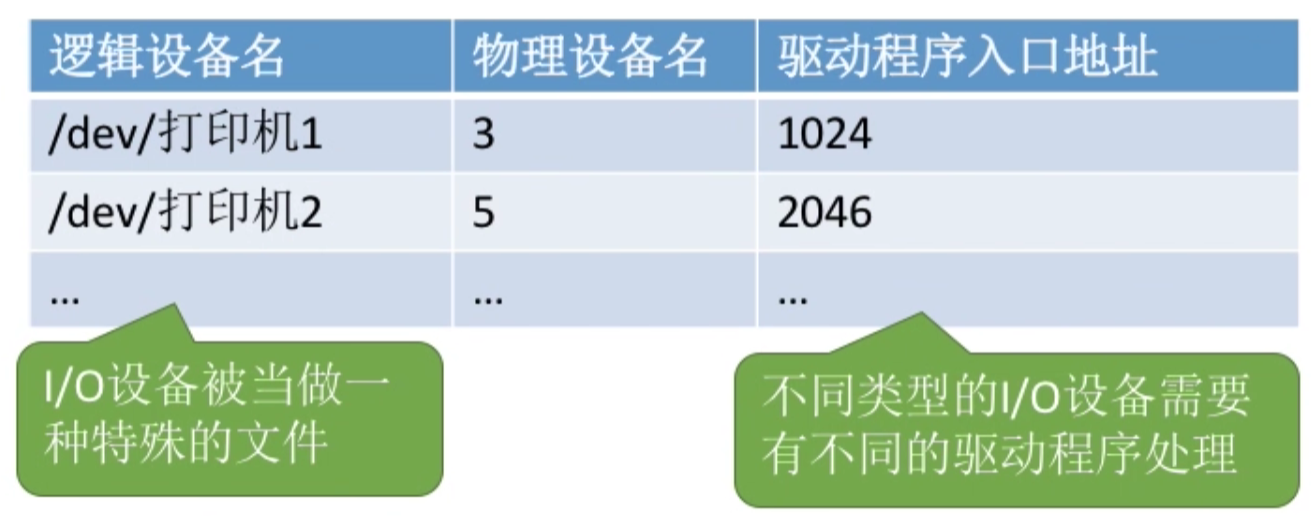
操作系统可以采用两种方式管理 逻辑设备表(LUT):
第一种方式:整个系统只设置一张 LUT,这就意味着所有用户不能使用相同的逻辑设备名,因此这种方式只适用于单用户操作系统。
第二种方式:为每个用户设置一张 LUT,各个用户使用的逻辑设备名可以重复,适用于多用户操作系统,系统会在用户登录时为其建立一个用户管理进程,而 LUT 就存放在用户管理进程的 PCB 中。
三、设备驱动程序
设备驱动程序主要负责对硬件设备的具体控制,将上层发出的一系列命令(如: read / write)转化为特定设备 “听得懂” 的一系列操作。包括设置设备寄存器:检查设备状态等。
不同的 I / O 设备有不同的硬件特性,具体细节只有设备的厂家才知道。因此厂家需要根据设备的硬件特性设计并提供相应的驱动程序。
注:驱动程序一般会以一个独立进程的方式存在。
四、中断处理程序
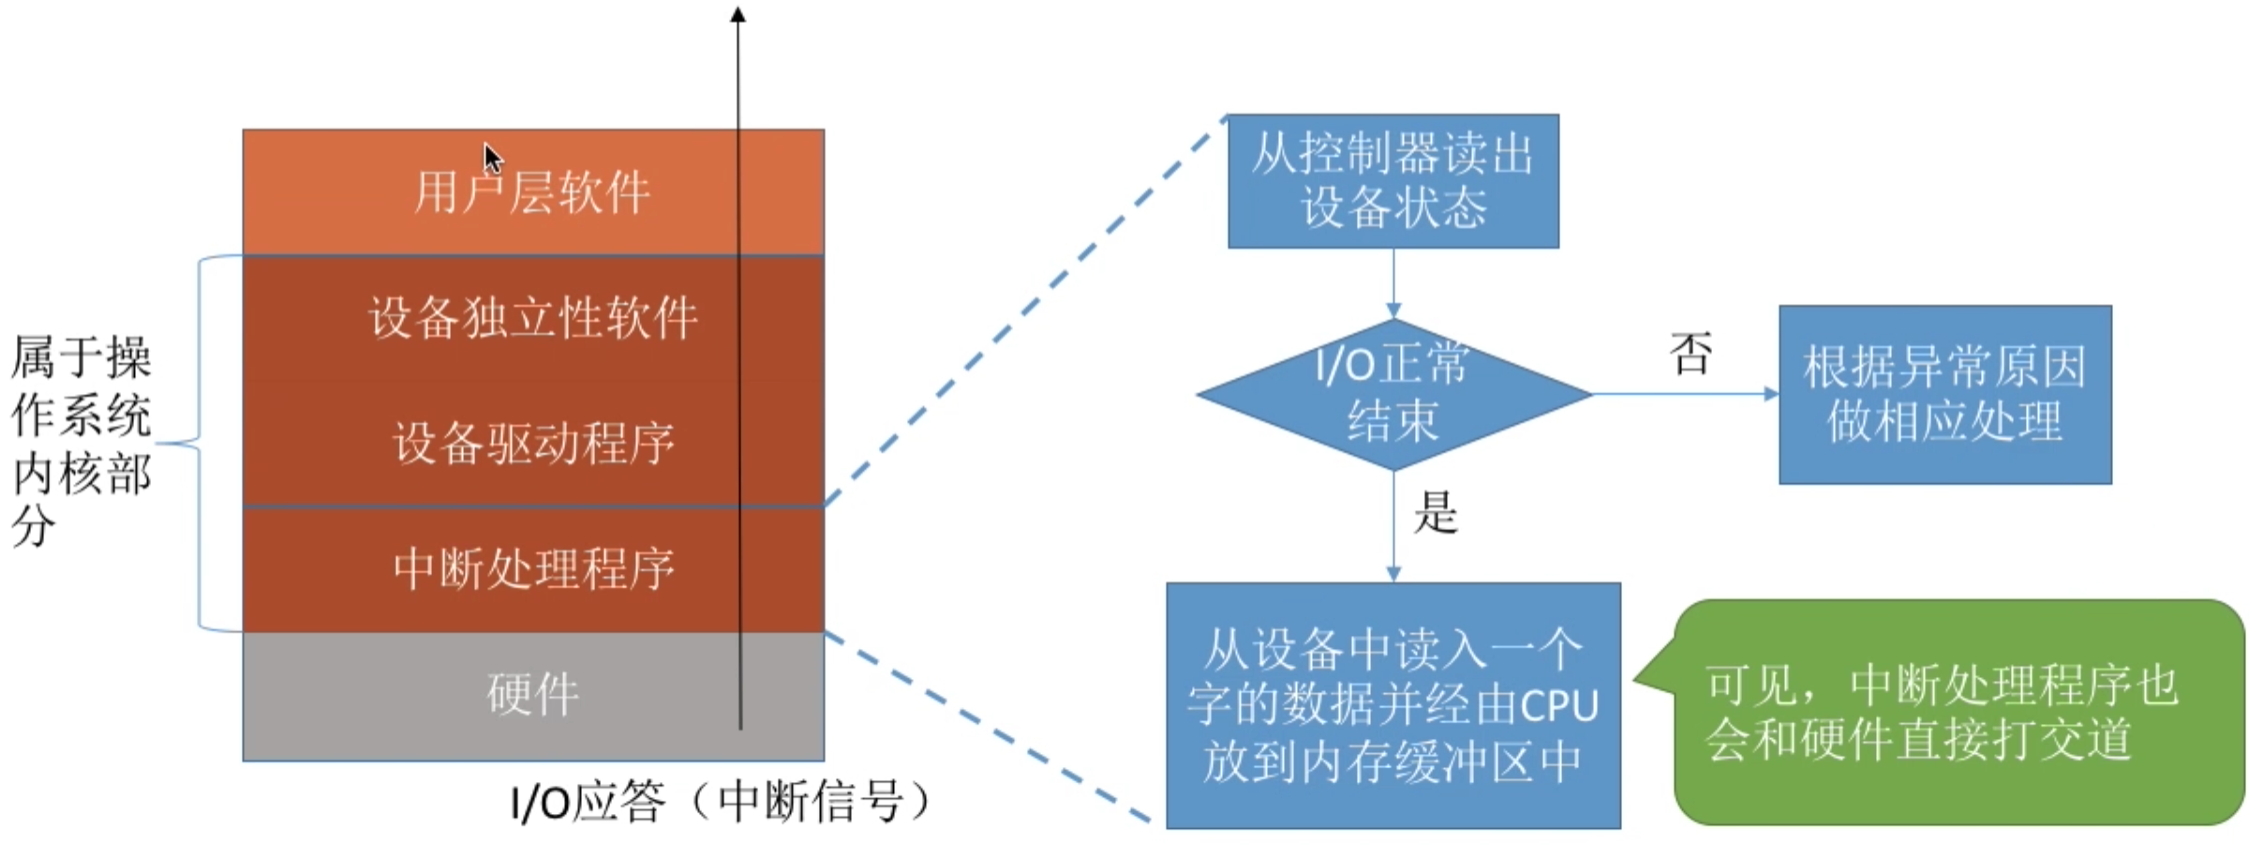
当 I / O 任务完成时,I / O 控制器会发送一个 中断信号,系统会 根据中断信号类型 找到相应的 中断处理程序 并执行。中断处理流程如下:
总结
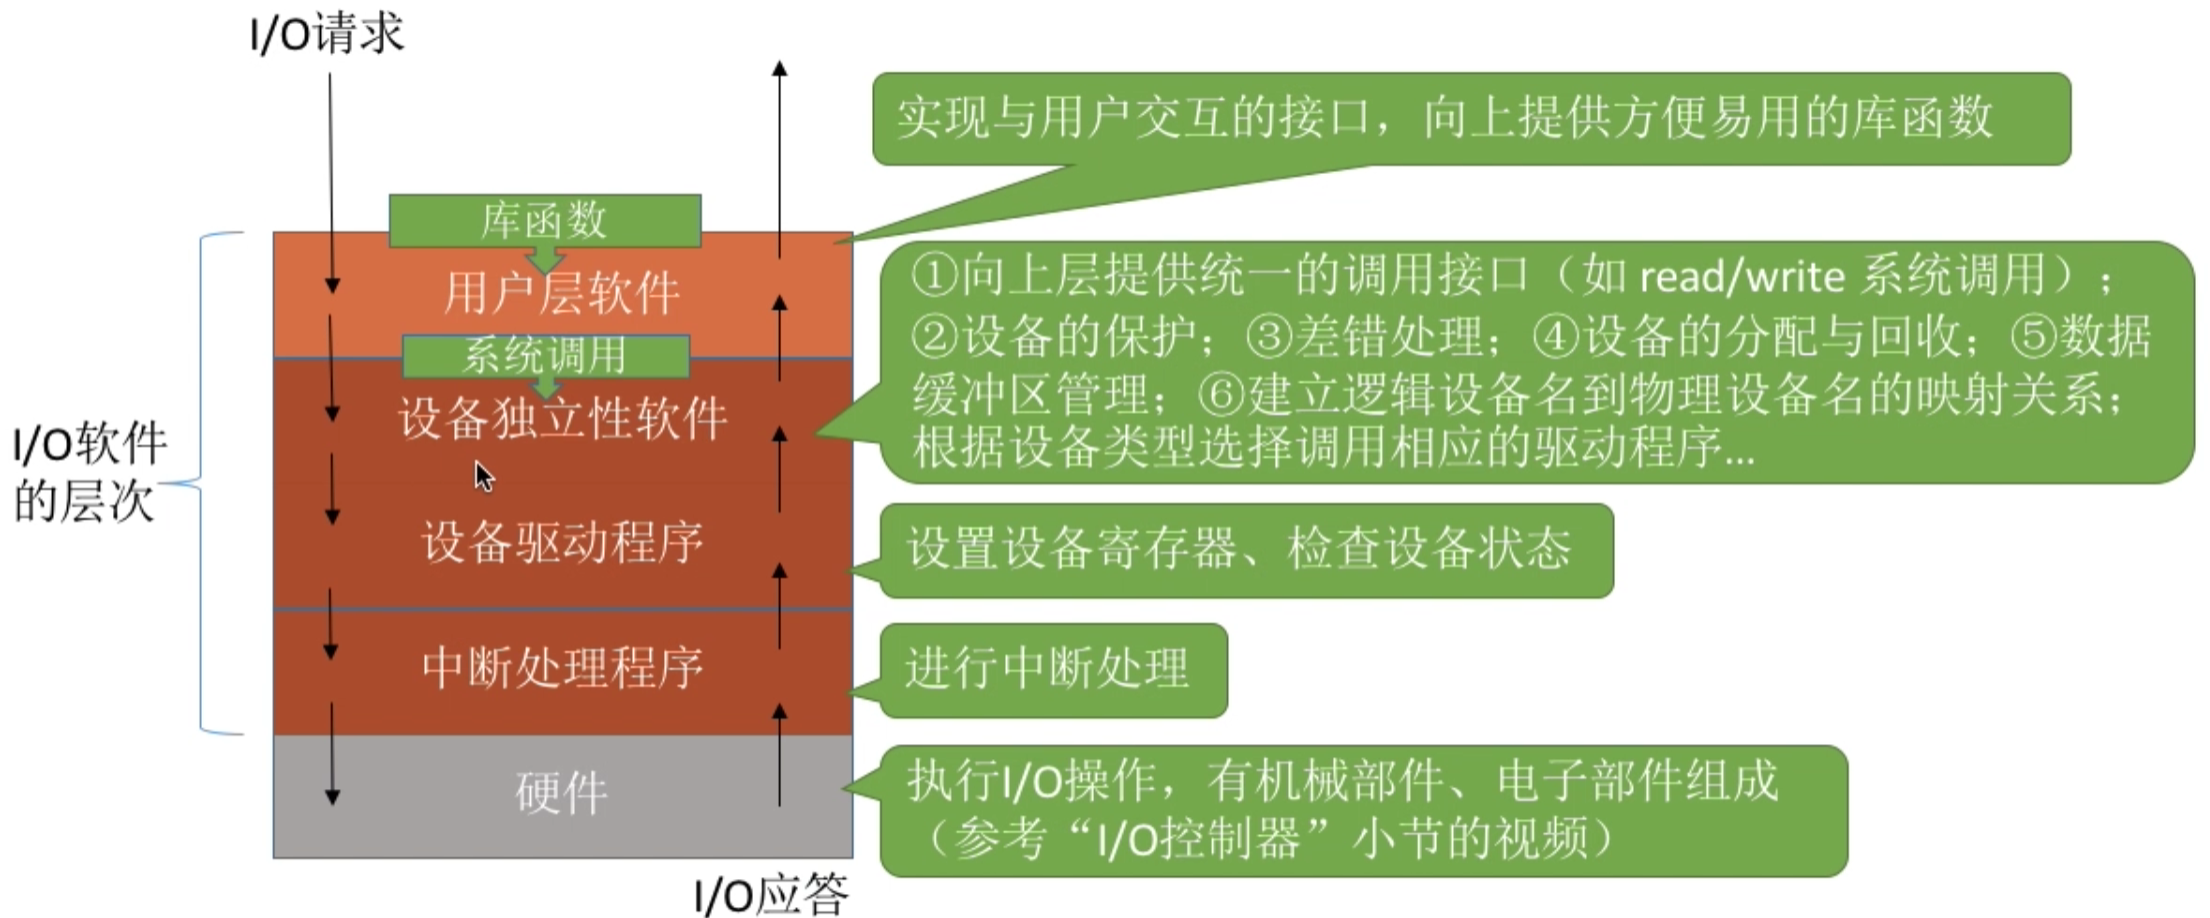
理解并记住 I / O 软件 各个层次之间的顺序,要能够推断某个处理应该是在哪个层次完成的(最常考的是设备独立性软件、设备驱动程序这两层。只需理解一个特点:直接涉及到硬件具体细节、且与中断无关的操作肯定是在设备驱动程序完成的;没有涉及硬件的、对各种设备都需要进行管理工作都是在设备独立性软件层完成的)
I / O 核心子系统
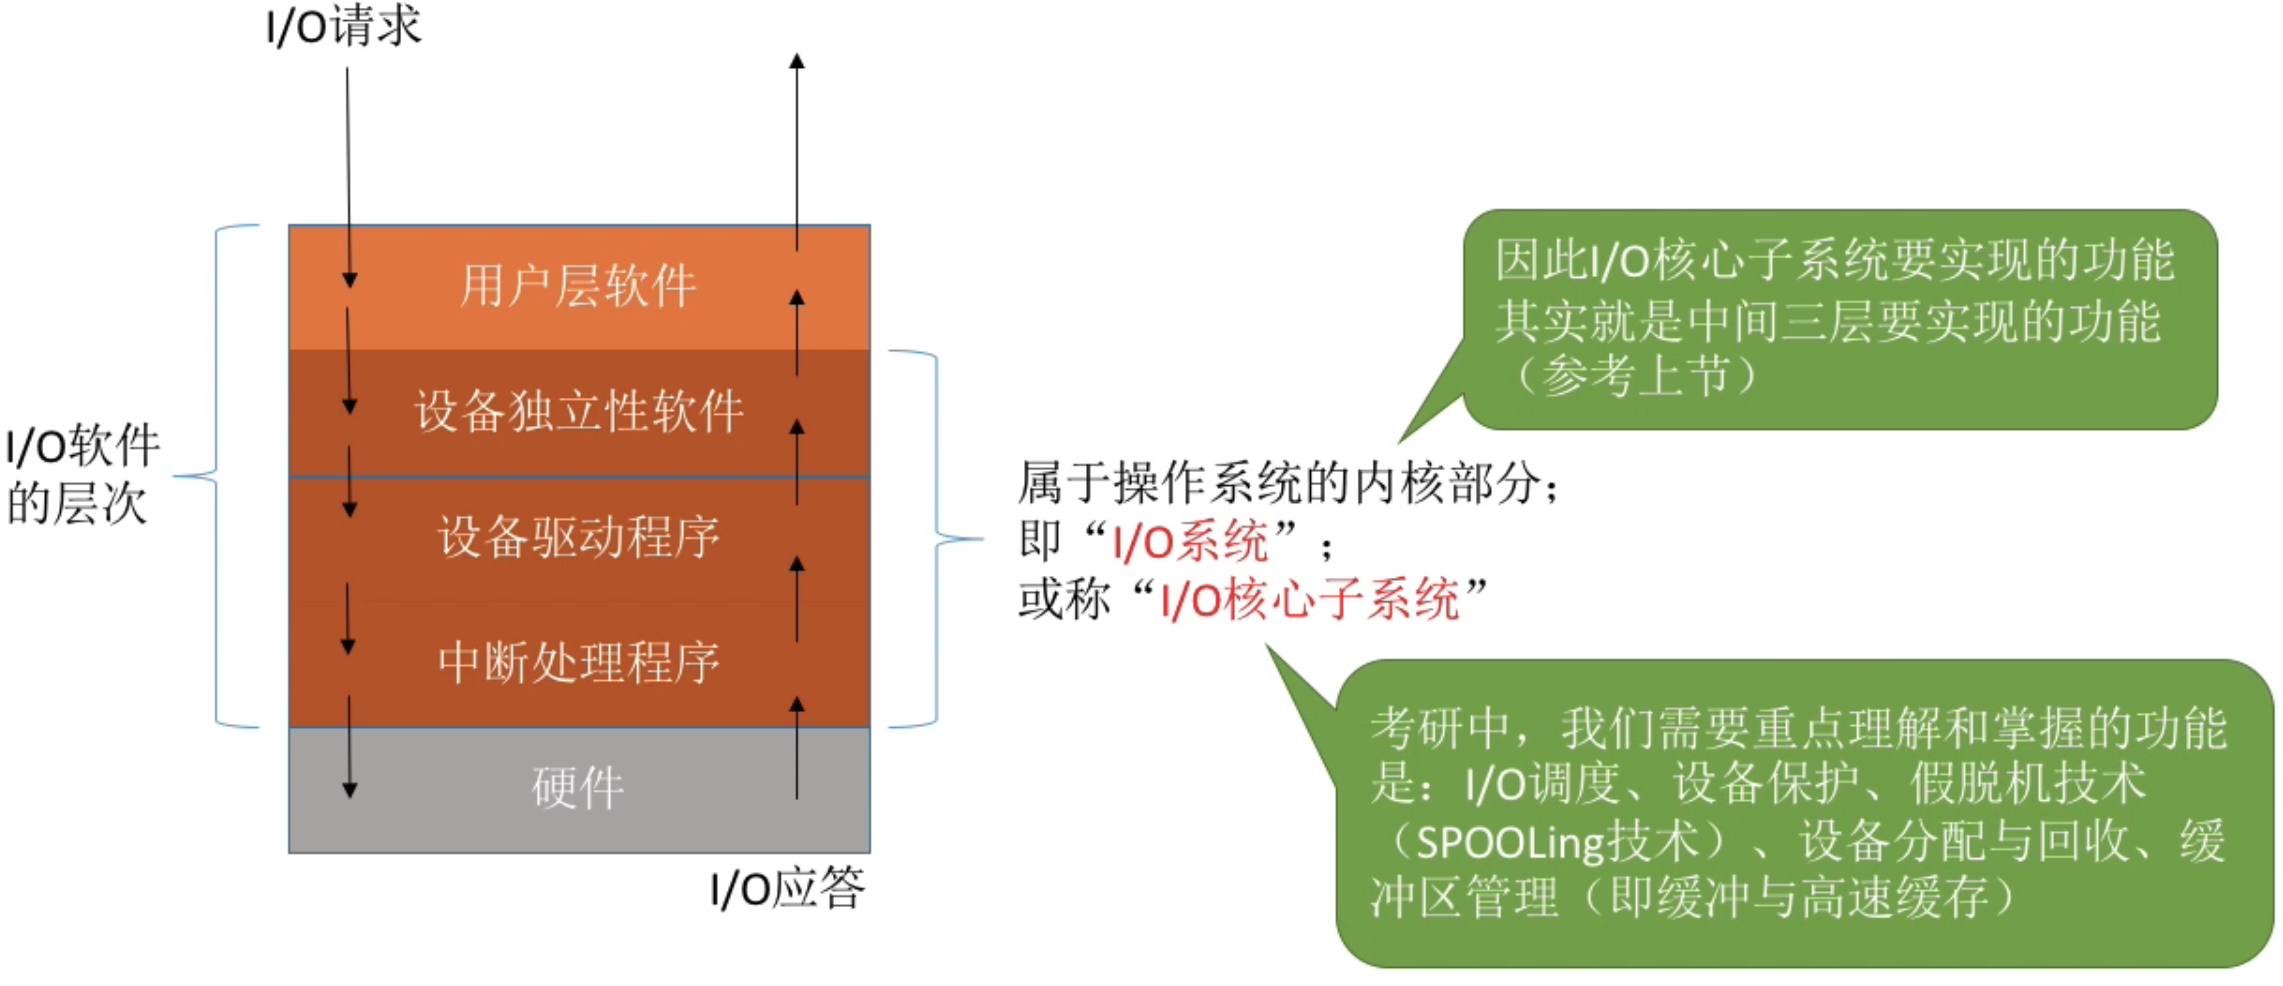
一、这些功能要在哪个层次实现
用户层软件:假脱机技术
设备独立性软件:I / O 调度、设备保护、设备分配与回收、缓冲区管理(即缓冲与高速缓存)
注:假脱机技术需要请求 “磁盘设备” 的设备独立性软件的服务,因此一般来说假脱机技术是在用户层软件实现的。但是大纲将 假脱机技术归为 “I / O 核心子系统” 的功能。
二、I / O 调度
I / O 调度:用某种算法确定一个好的顺序来处理各个 I / O 请求。
如:磁盘调度(先来先服务算法、最短寻道优先算法、SCAN 算法、C-SCAN 算法、LOOK 算法、C-LOOK 算法)。当多个磁盘 I / O 请求到来时,用某种调度算法确定满足 I / O 请求的顺序。
三、设备保护
操作系统需要实现 文件保护功能,不同的用户对各个文件有不同的访问权限。
在 UNIX 系统中,设备被看做一种特殊的文件,每个设备也会有对应的 FCB。当用户请求访问某个设备时,系统根据 FCB 中记录的信息来判断该用户是否有相应的访问权限,以此实现 “设备保护” 的功能。
假脱机技术
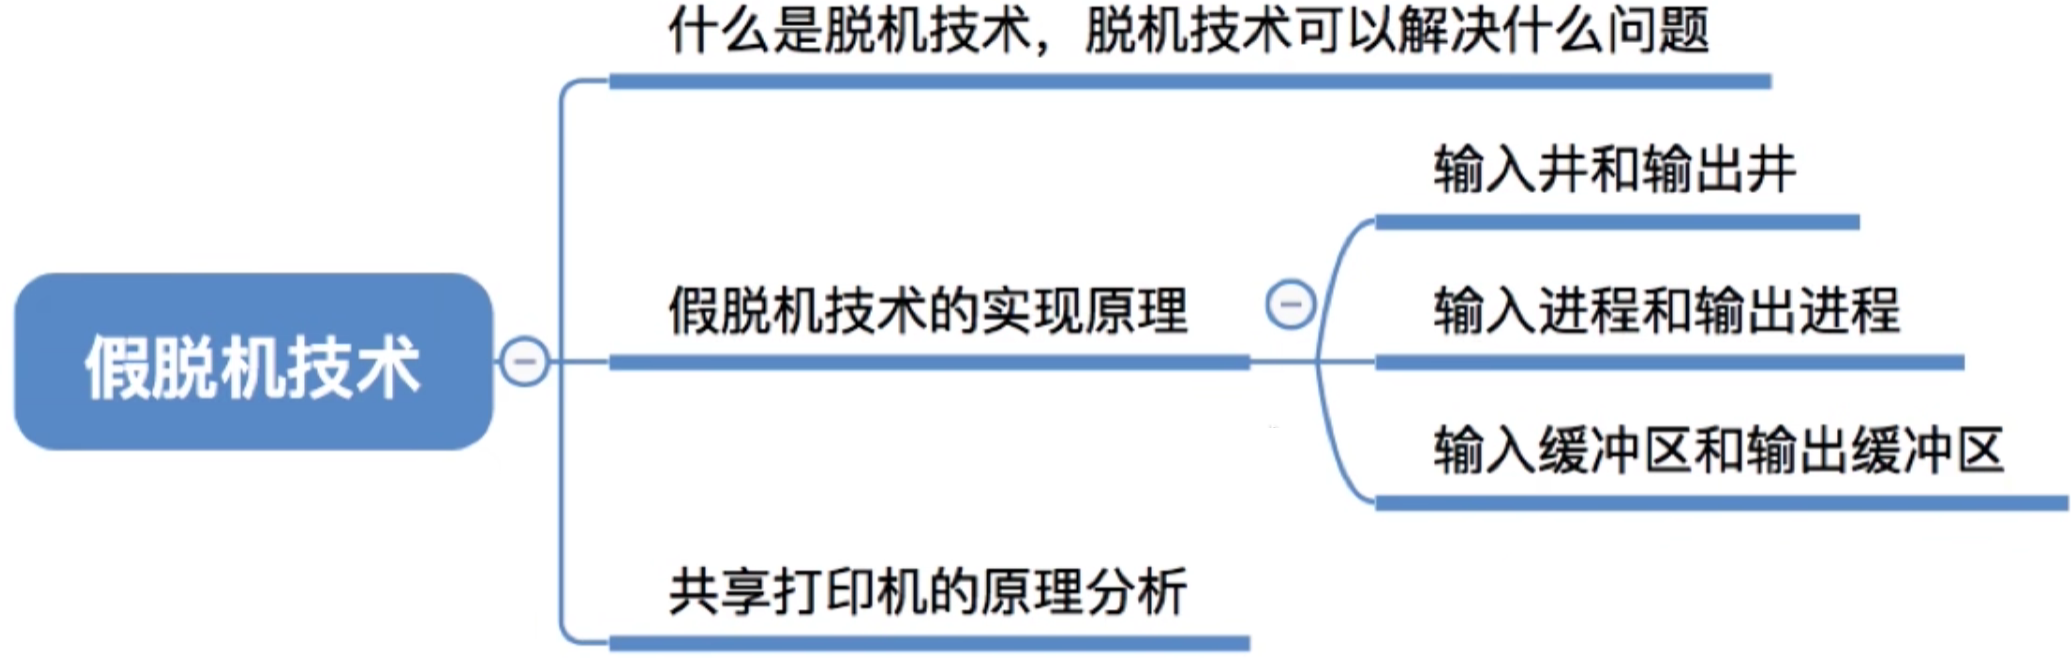
一、什么是脱机技术
批处理阶段引入了 脱机输入 / 输出技术(用磁带完成):
引入脱机技术后,缓解了 CPU 与慢速 I / O 设备的速度矛盾。另一方面,即使 CPU 在忙碌,也可以提前将数据输入到磁带。
Tips:为什么称为 “脱机” — 脱机主机的控制进行的输入 / 输出操作。
二、假脱机技术–输入井和输出井
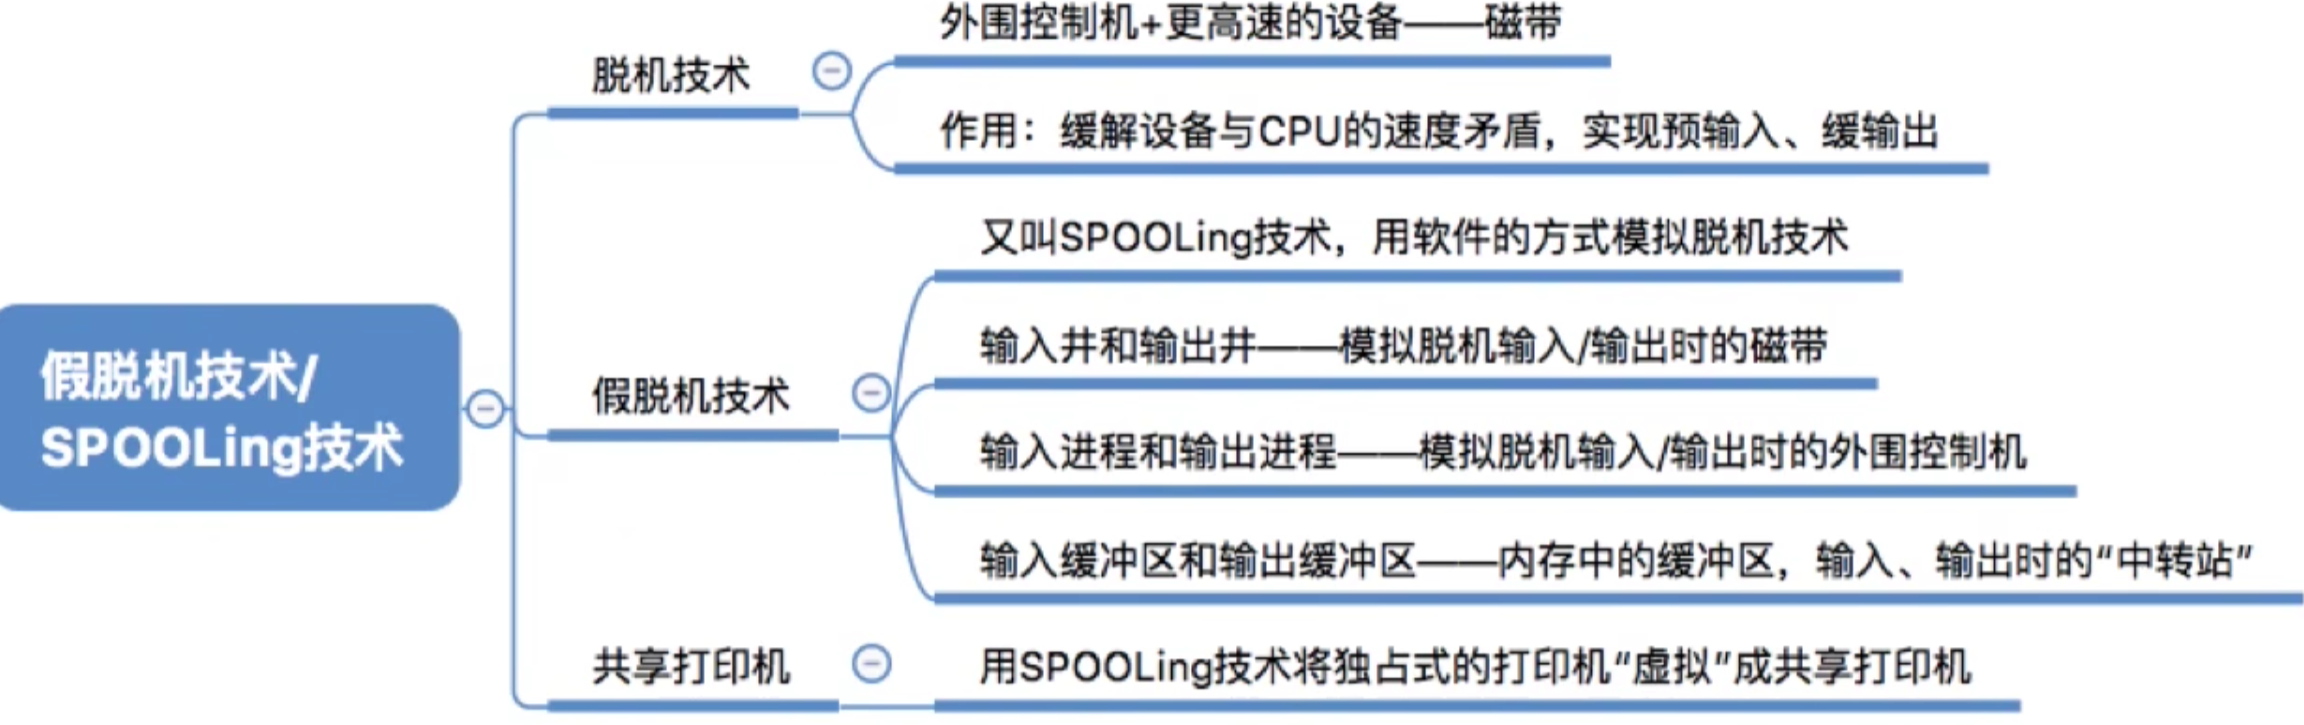
“假脱机技术”,又称 “SPOOLing 技术”,是用软件的方式模拟脱机技术。SPOOLing 系统的组成如下:
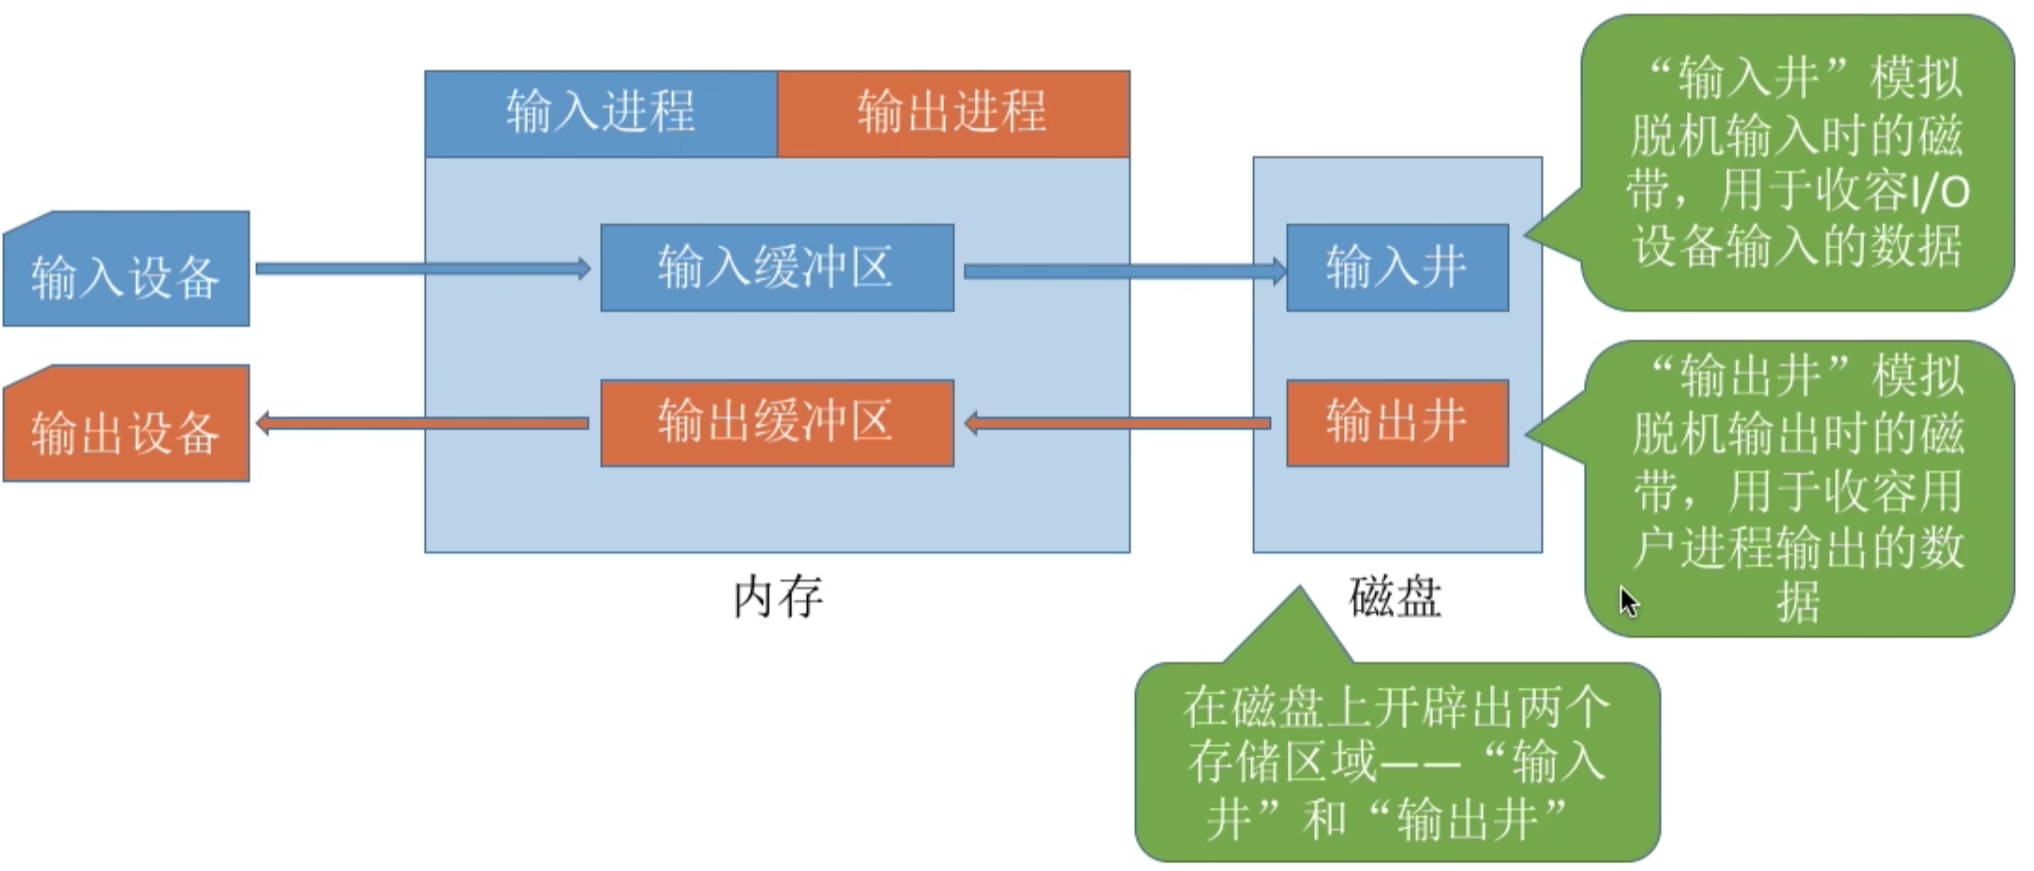
三、假脱机技术–输入进程和输出进程
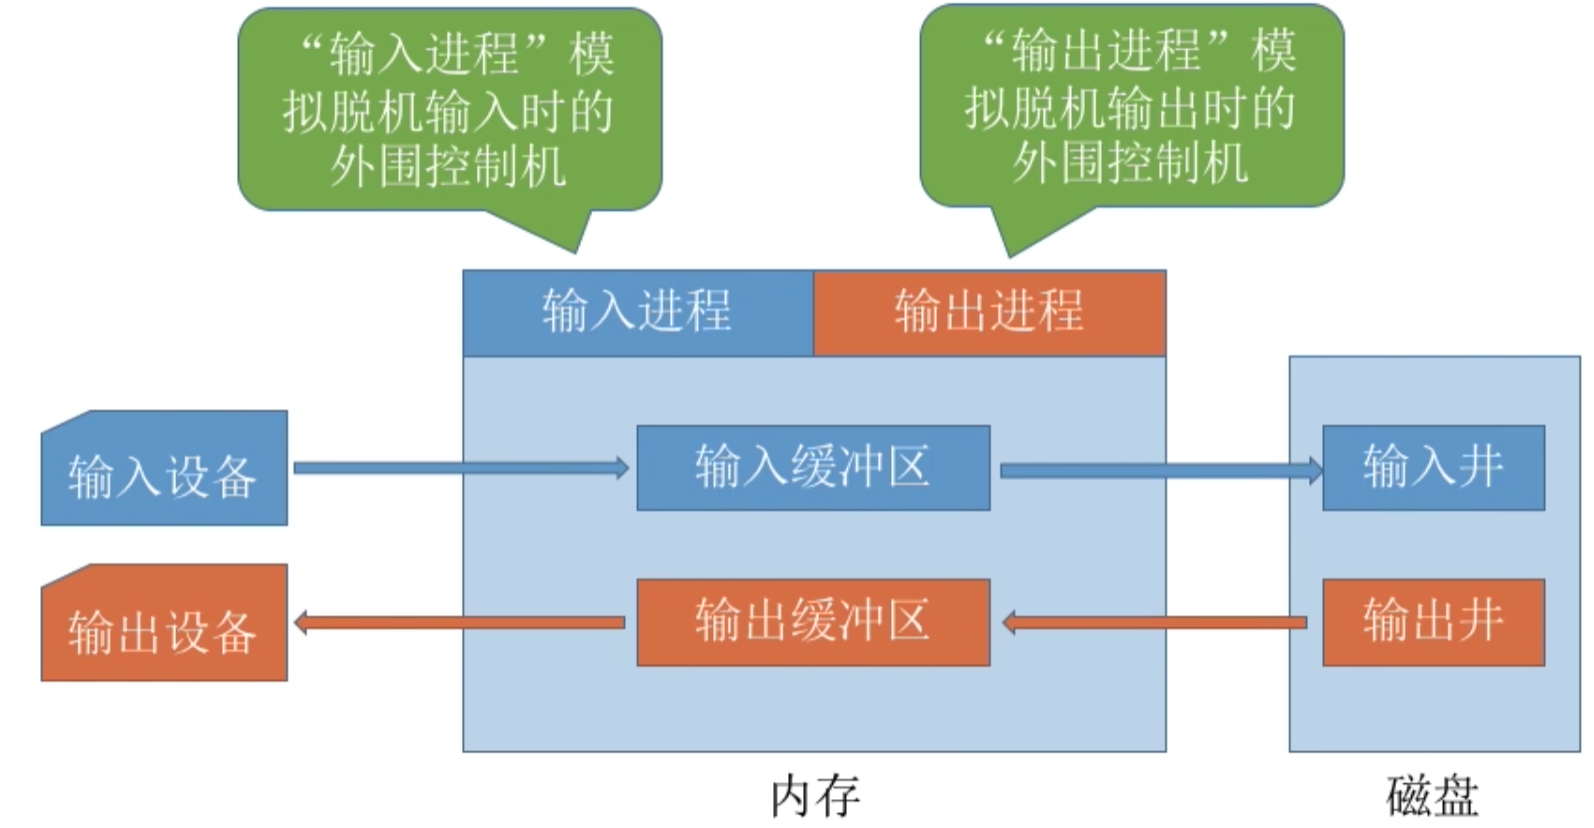
要实现 SPOOLing 技术,必须要有多道程序技术的支持。系统会建立 “输入进程” 和 “输出进程”。
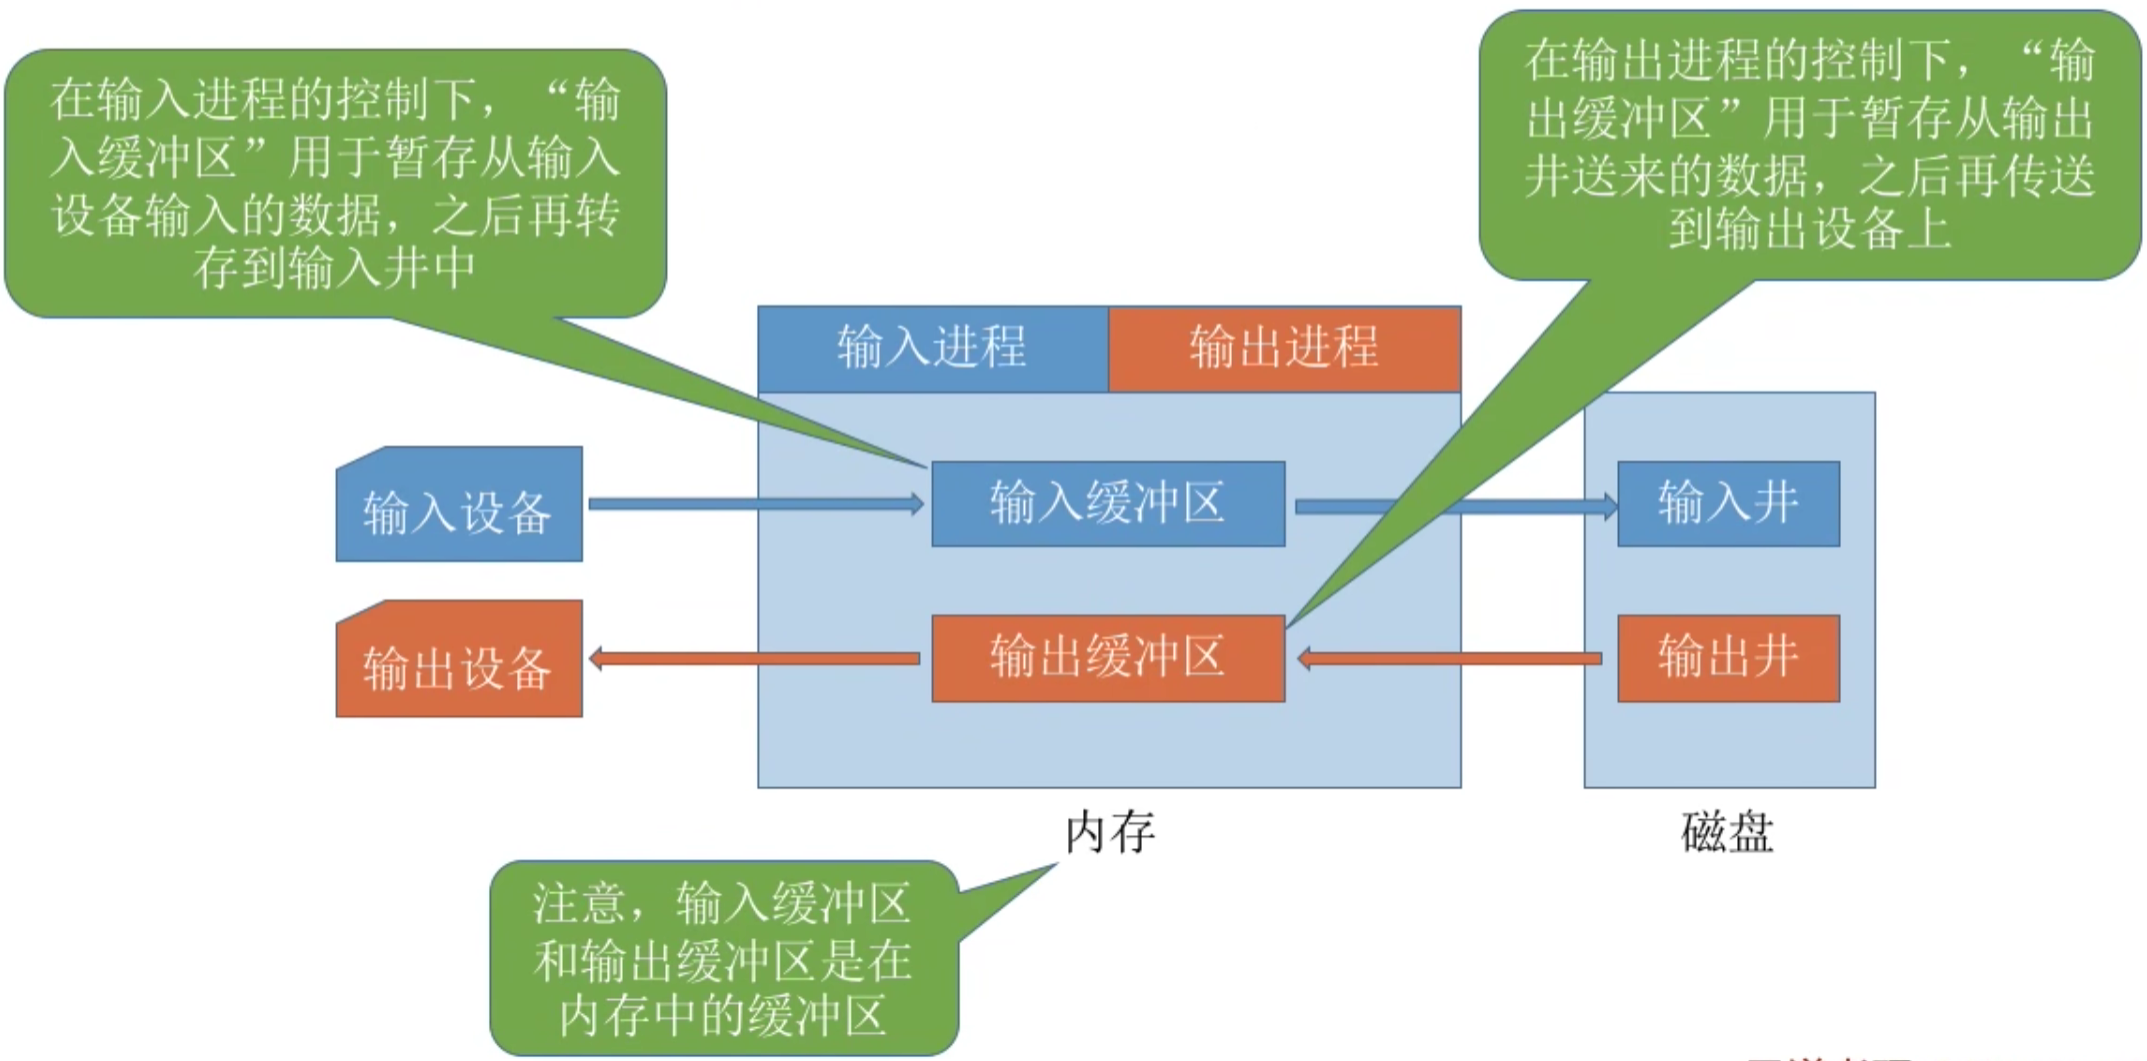
四、假脱机技术–输入 / 输出缓冲区
五、共享打印机原理分析
独占式设备–只允许各个进程串行使用的设备。一段时间内只能满足一个进程的请求。
共享设备–允许多个进程 “同时” 使用的设备(宏观上同时使用,微观上可能是交替使用)。可以同时满足多个进程的使用请求。
打印机是种 “独占式设备”,但是可以用 SPOOLing 技术改造成 “共享设备”
独占式设备的例子:若进程 1 正在使用打印机,则进程 2 请求使用打印机时必然阻塞等待。
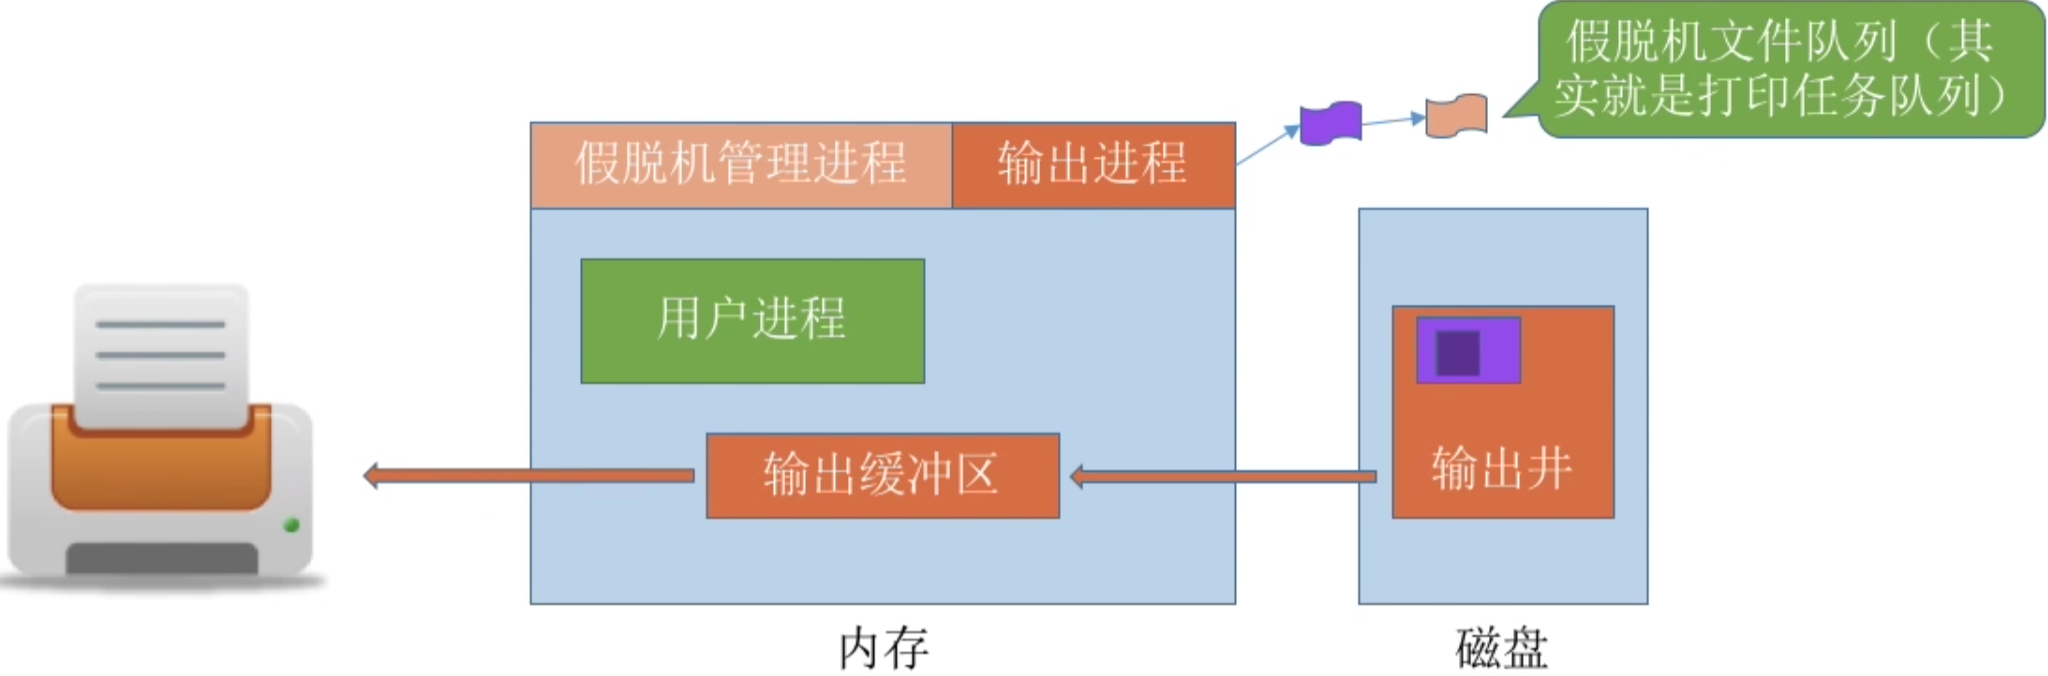
当多个用户进程提出打印的请求时,系统会答应他们的请求,但是并不是真正把打印机分配给他们,而是 由假脱机管理进程为每个进程做两件事:
- 在磁盘输出井中为进程申请一个空闲缓冲区(也就是说,这个缓冲区是在磁盘上的),并将要打印的数据送入其中。
- 为用户进程申请一张空白的打印请求表,并将用户的打印请求填入表中(其实就是用来说明用户的打印数据存放位置等信息的),再将该表挂到假脱机文件队列上。
当打印机空闲时,输出进程会从文件队列的队头取出一张打印请求表,并根据表中的要求将要打印的数据从输出井传送到输出缓冲区,再输出到打印机进行打印。
虽然系统中只有一台打印机,但每个进程提出打印请求时,系统都会在输出井中为其分配一个存储区(相当于分配了一个逻辑设备),使每个用户进程都觉得自己在独占一台打印机,从而实现了对打印机的共享。
总结
设备的分配与回收
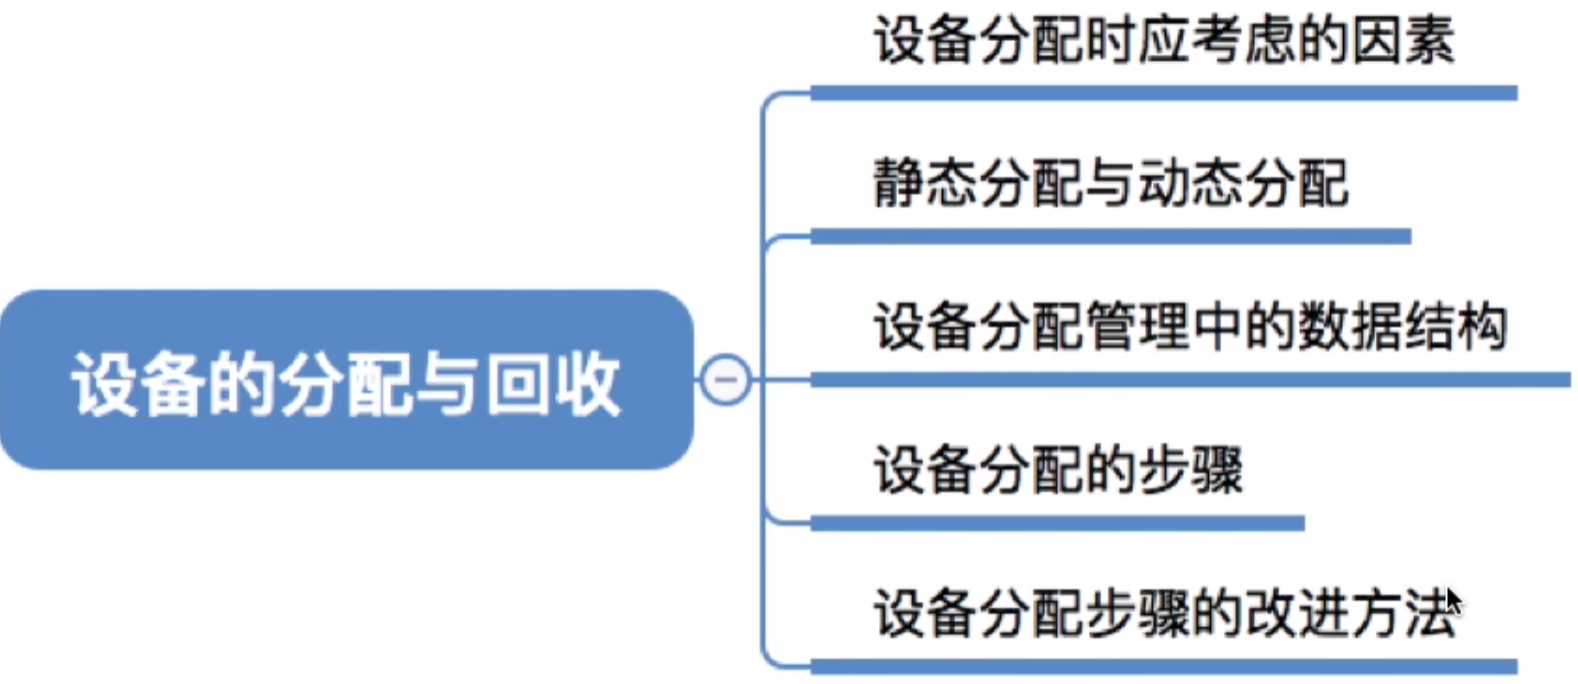
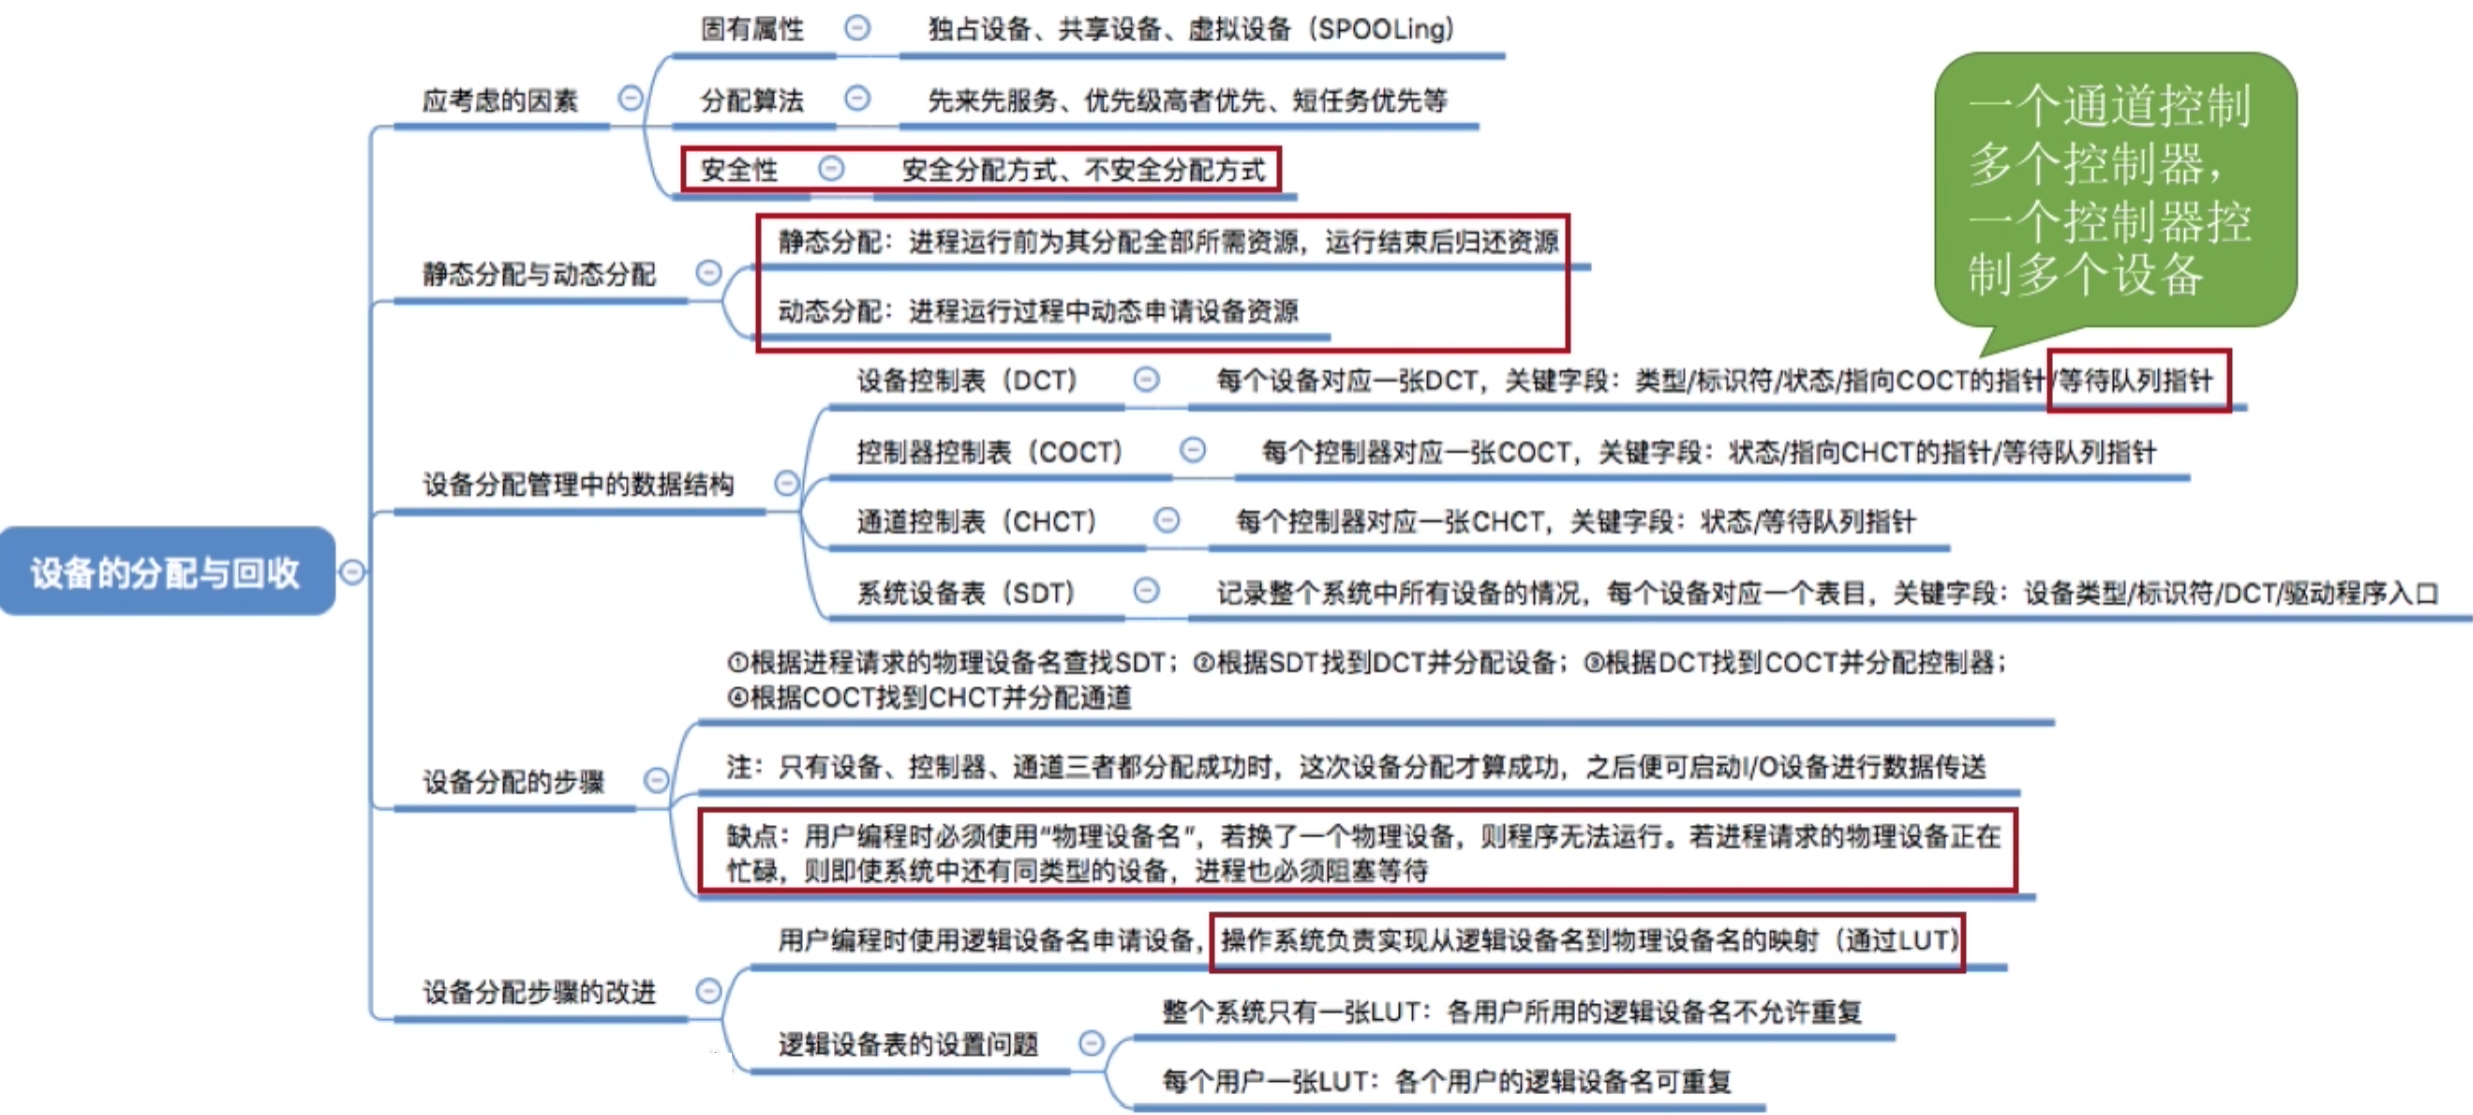
一、设备分配时应考虑的因素
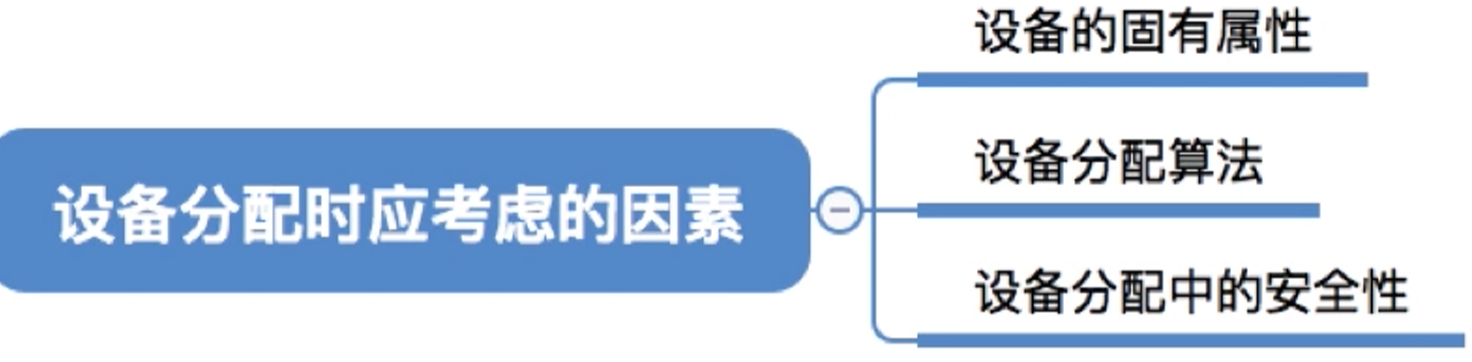
设备的 固有属性 可分为三种:独占设备、共享设备、虚拟设备。
独占设备–一个时段只能分配给一个进程
共享设备–可同时分配给多个进程使用,各进程往往是宏观上同时共享使用设备,而微观上交替使用
虚拟设备–采用 SPOOLing 技术将独占设备改造成虚拟的共享设备,可同时分配给多个进程使用。
设备 分配算法:
先来先服务、优先级高者优先、短任务优先、……
从进程运行的 安全性 上考虑,设备分配有两种方式:
安全分配方式:为进程分配一个设备后就将进程阻塞,本次 I / O 完成后才将进程唤醒。
一个时段内每个进程只能使用一个设备:
优点:破坏了 “请求和保持” 条件,不会死锁
缺点:对于一个进程来说,CPU 和 I / O 设备只能串行工作
不安全分配方式:进程发出 I / O 请求后,系统为其分配 I / O 设备,进程可继续执行,之后还可以发出新的 I / O 请求。只有某个 I / O 请求得不到满足时才将进程阻塞。
一个进程可以同时使用多个设备:
优点:进程的计算任务和 I / O 任务可以并行处理,使进程迅速推进
缺点:有可能发生死锁(死锁避免、死锁的检测和解除)
二、静态分配和动态分配
静态分配:进程运行前为其分配全部所需资源,运行结束后归还资源(破坏了 “请求和保持” 条件,不会发生死锁)
动态分配:进程运行过程中动态申请设备资源
三、设备分配管理中的数据结构
“设备、控制器、通道” 之间的关系:
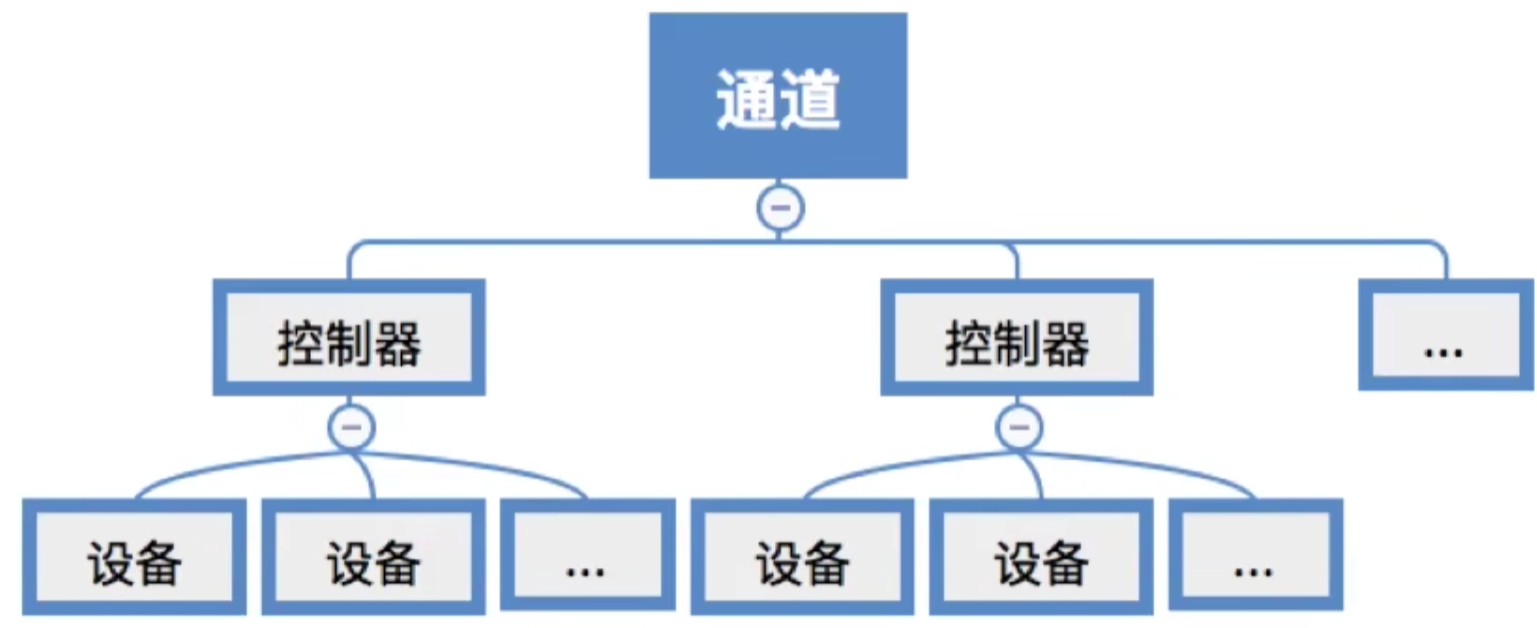
一个通道可控制多个设备控制器,每个设备控制器可控制多个设备。
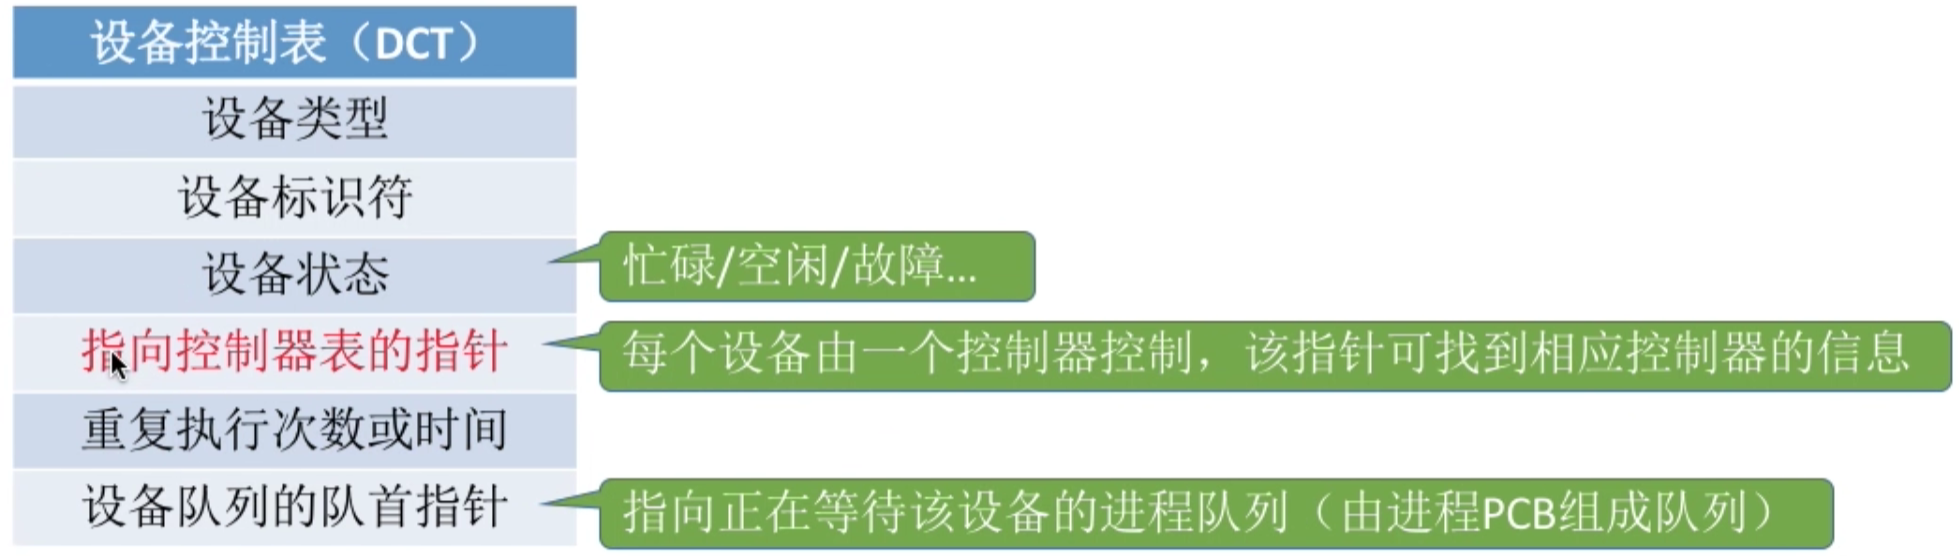
设备控制表(DCT):系统为每个设备配置一张 DCT,用于记录设备情况
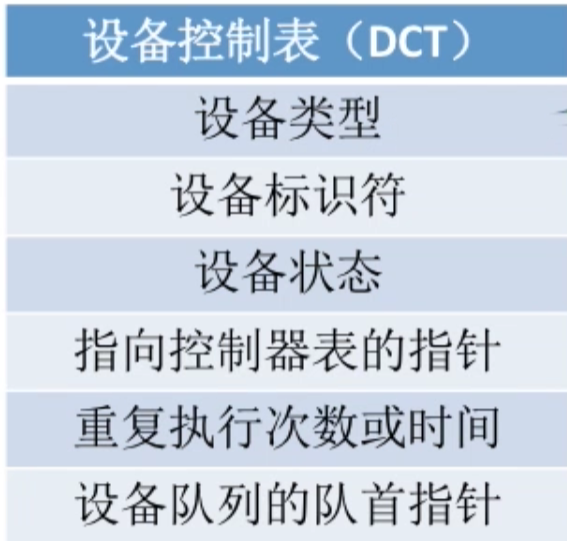
设备类型:如打印机 / 扫描仪 / 键盘
设备标识符:即物理设备名,系统中每个设备的物理设备名唯一
设备状态:忙碌 / 空闲 / 故障 …
指向控制器表的指针:每个设备有由一个控制器控制,该指针可找到相应控制器的信息
重复执行次数或时间:当重复执行多次 I / O 操作后仍不成功,才认为此次 I / O 失败。
设备队列的队首指针:指向正在等待该设备的进程队列(由进程 PCB 组成队列)
注:“进程管理” 章节中曾提到过 “系统会根据阻塞原因不同,将进程 PCB 挂到不同的阻塞队列中”
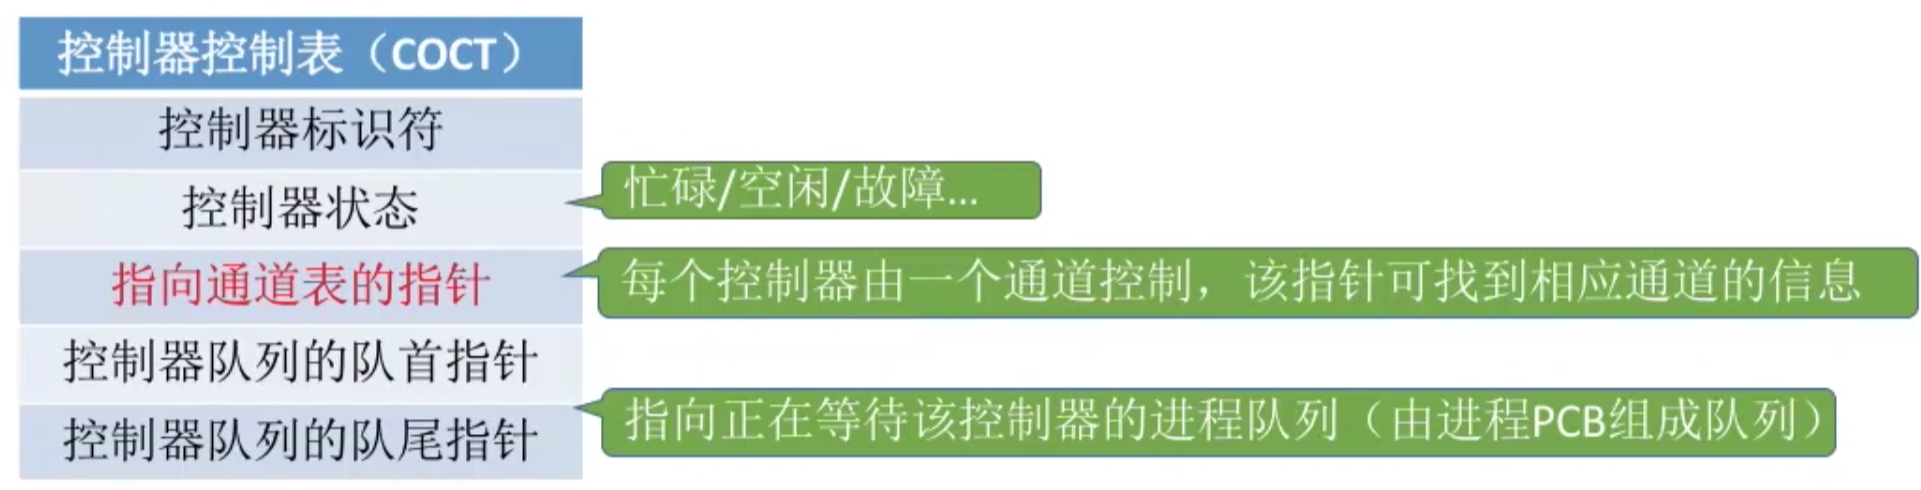
控制器控制表(COCT):每个设备控制器都会对应一张 COCT 。操作系统根据 COCT 的信息对控制器进行操作和管理。
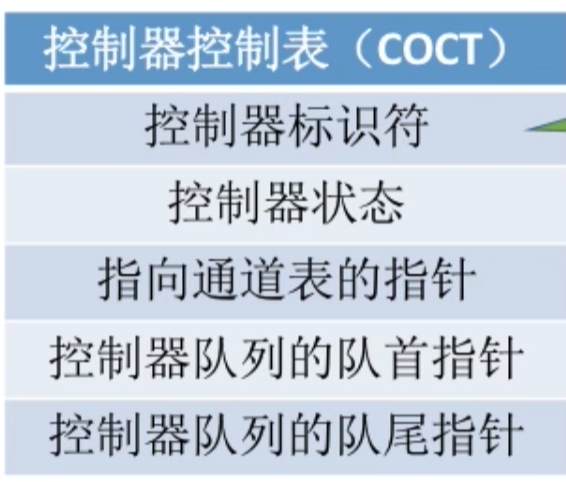
控制器标识符:各个控制器唯一的 ID
控制器状态:忙碌 / 空闲 / 故障
指向通道表的指针:每个控制器由一个通道控制,该指针可找到相应通道的信息
控制器队列的队尾指针:指向正在等待该控制器的进程队列(由进程 PCB 组成队列)
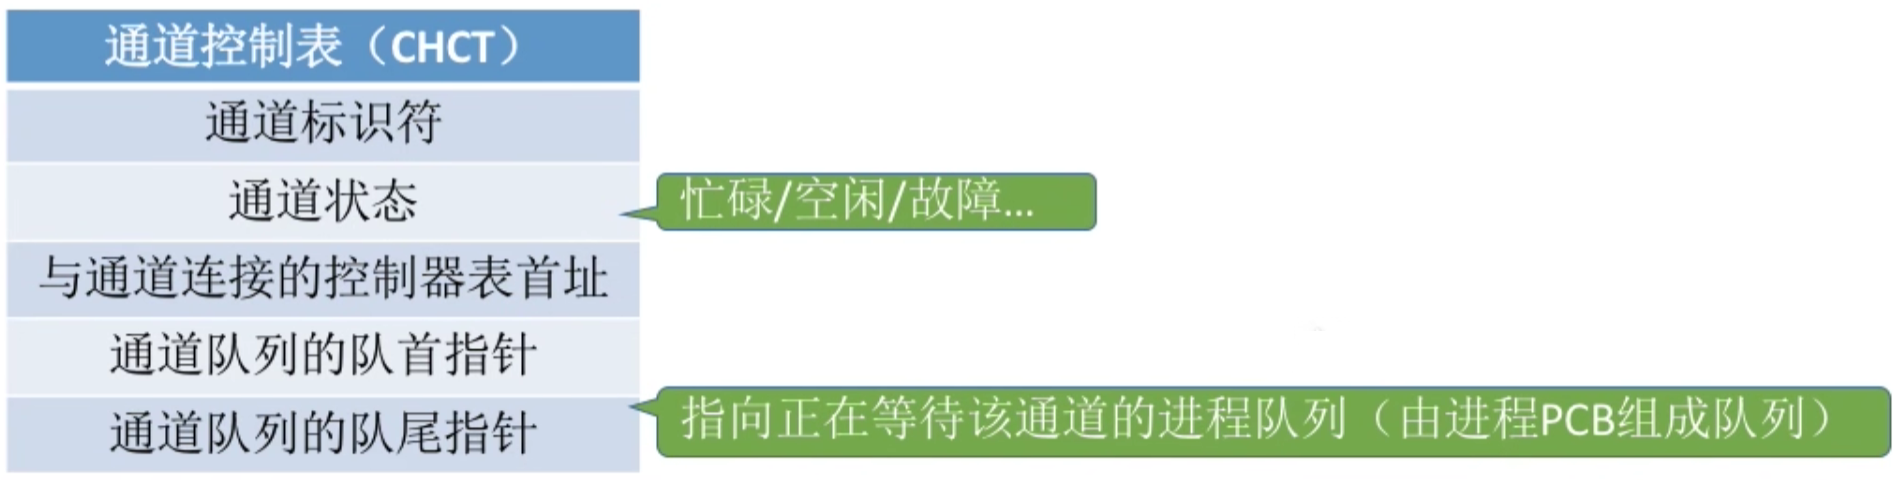
通道控制表(CHCT):每个通道都会对应一张 CHCT。操作系统根据 CHCT 的信息对通道进行操作和管理。
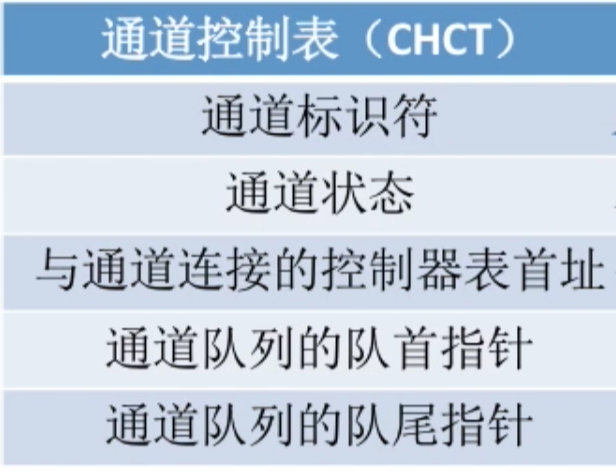
通道标识符:各个通道唯一的 ID
通道状态:忙碌 / 空闲 / 故障
与通道连接的控制器表首址:可通过该指针找到该通道管理的所有控制器相关信息(COCT)
通道队列的队尾指针:指向正在等待该通道的进程队列(由进程 PCB 组成队列)
系统设备表(SDT):记录了 系统中全部设备 的情况,每个设备对应一个表目。
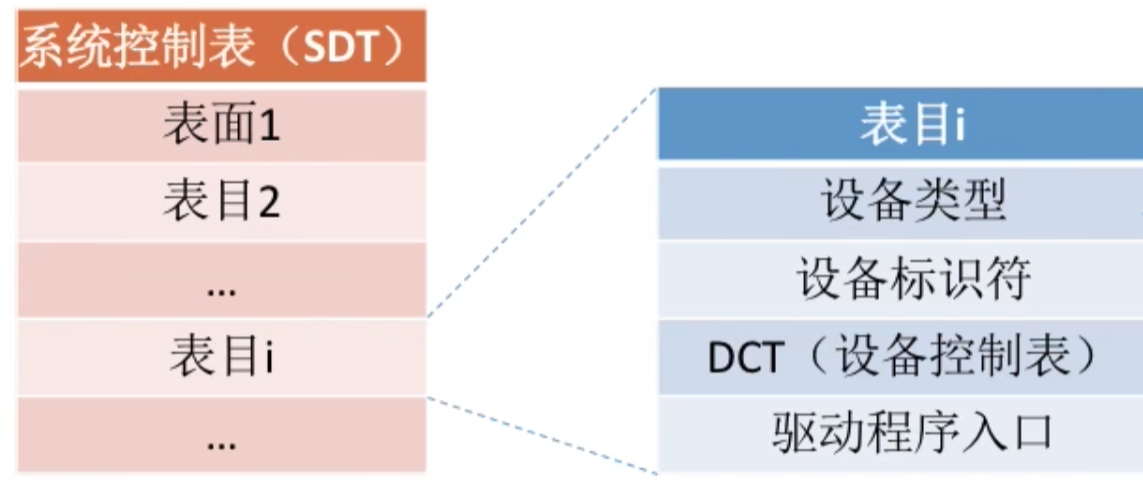
四、设备分配的步骤
- 根据进程请求的 物理设备名 查找 SDT(注:物理设备是进程请求分配设备时提供的参数)
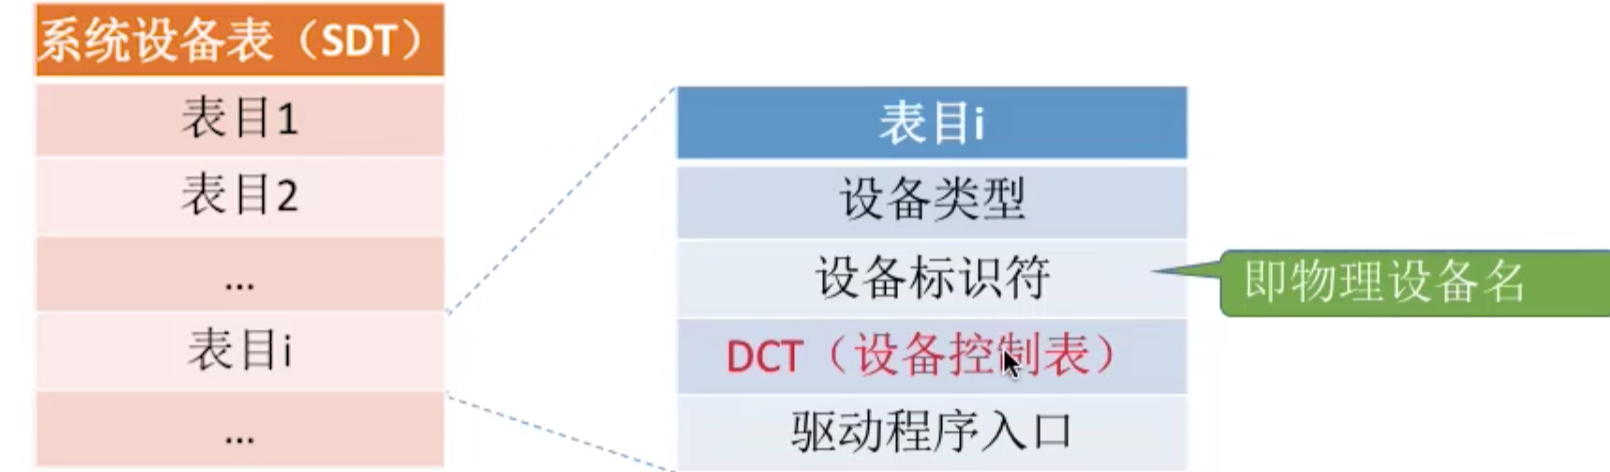
- 根据 SDT 找到 DCT,若 设备 忙碌则将进程 PCB 挂到 设备等待队列 中,不忙碌则将 设备 分配给进程。
- 根据 DCT 找到 COCT,若 控制器 忙碌则将进程 PCB 挂到 控制器等待队列 中,不忙碌则将 控制器 分配给进程。
- 根据 COCT 找到 CHCT,若 通道 忙碌则将进程 PCB 挂到 通道等待队列 中,不忙碌则将 通道 分配给进程。
注:只有设备、控制器、通道三者都分配成功时,这次设备分配才算成功,之后便可启动 I / O 设备进行数据传输
缺点:
- 用户编程时必须使用 “物理设备名”,底层细节对用户不透明,不方便编程
- 若换了一个物理设备,则程序无法运行
- 若进程请求的物理设备正在忙碌,则即使系统中还有同类型的设备,进程也必须阻塞等待
改进方法:建立逻辑设备名与物理设备名的映射机制,用户编程时只需提供逻辑设备名
五、设备分配步骤的改进
- 根据进程请求的 逻辑设备名 查找 SDT (注:用户编程时提供的逻辑设备名其实就是 “设备类型”)
- 查找 SDT,找到用户进程 指定类型的、并且空闲的 设备,将其分配给该进程。操作系统 在逻辑设备表 (LUT)中新增一个表项
- 根据 DCT 找到 COCT,若控制器忙碌则将进程 PCB 挂到控制器等待队列中,不忙碌则将控制器分配给进程
- 根据 COCT 找到 CHCT,若通道忙碌则将进程 PCB 挂到通道等待队列中,不忙碌则将通道分配给进程
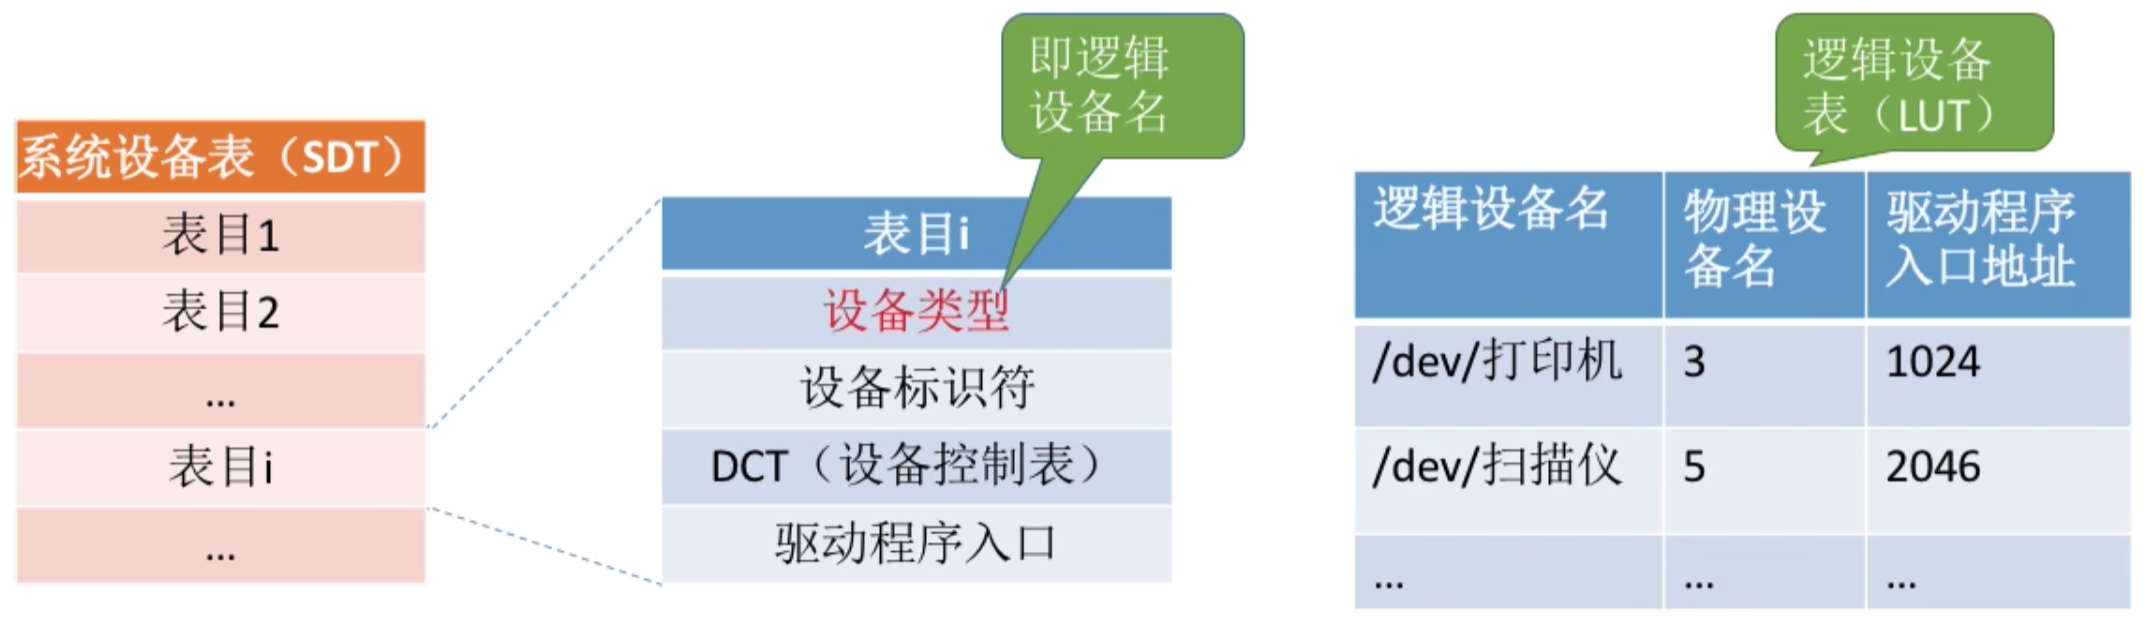
逻辑设备表(LUT)建立了逻辑设备名与物理设备名之间的映射关系。
某用户进程第一次使用设备时使用逻辑设备名向操作系统发出请求,操作系统根据用户进程指定的设备类型(逻辑设备名)查找系统设备表,找到一个空闲设备分配给进程,并在 LUT 中增加相应表项。
如果之后用户进程再次通过相同的逻辑设备名请求使用设备,则操作系统通过 LUT 表即可指导用户进程实际要使用的是哪个物理设备了,并且也能知道该设备的驱动程序入口地址。
逻辑设备表的设置问题:
整个系统只有一张 LUT:各用户所用的 逻辑设备名不允许重复,适用于单用户操作系统,每个用户一张 LUT:不同用户的逻辑设备名可重复,适用于多用户操作系统。
总结
缓冲区管理
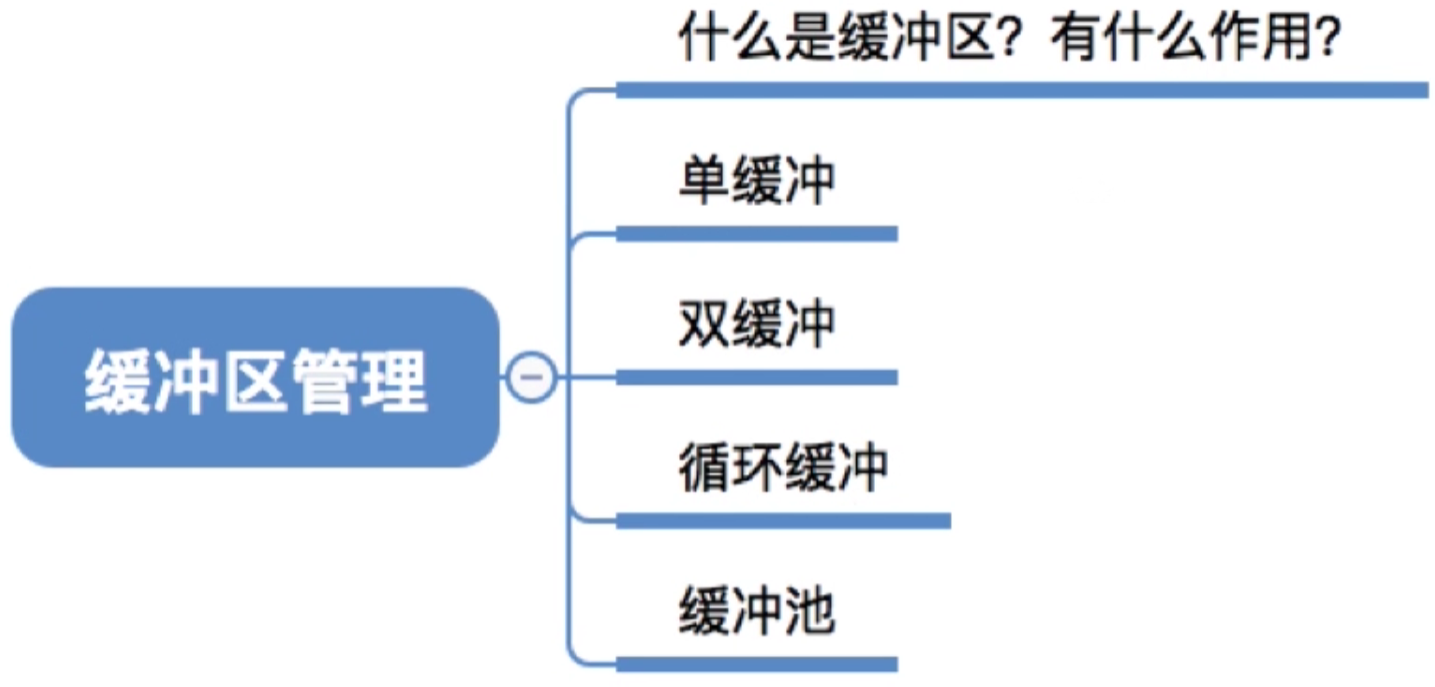
一、什么是缓冲区?有什么作用?
1.什么是缓冲区
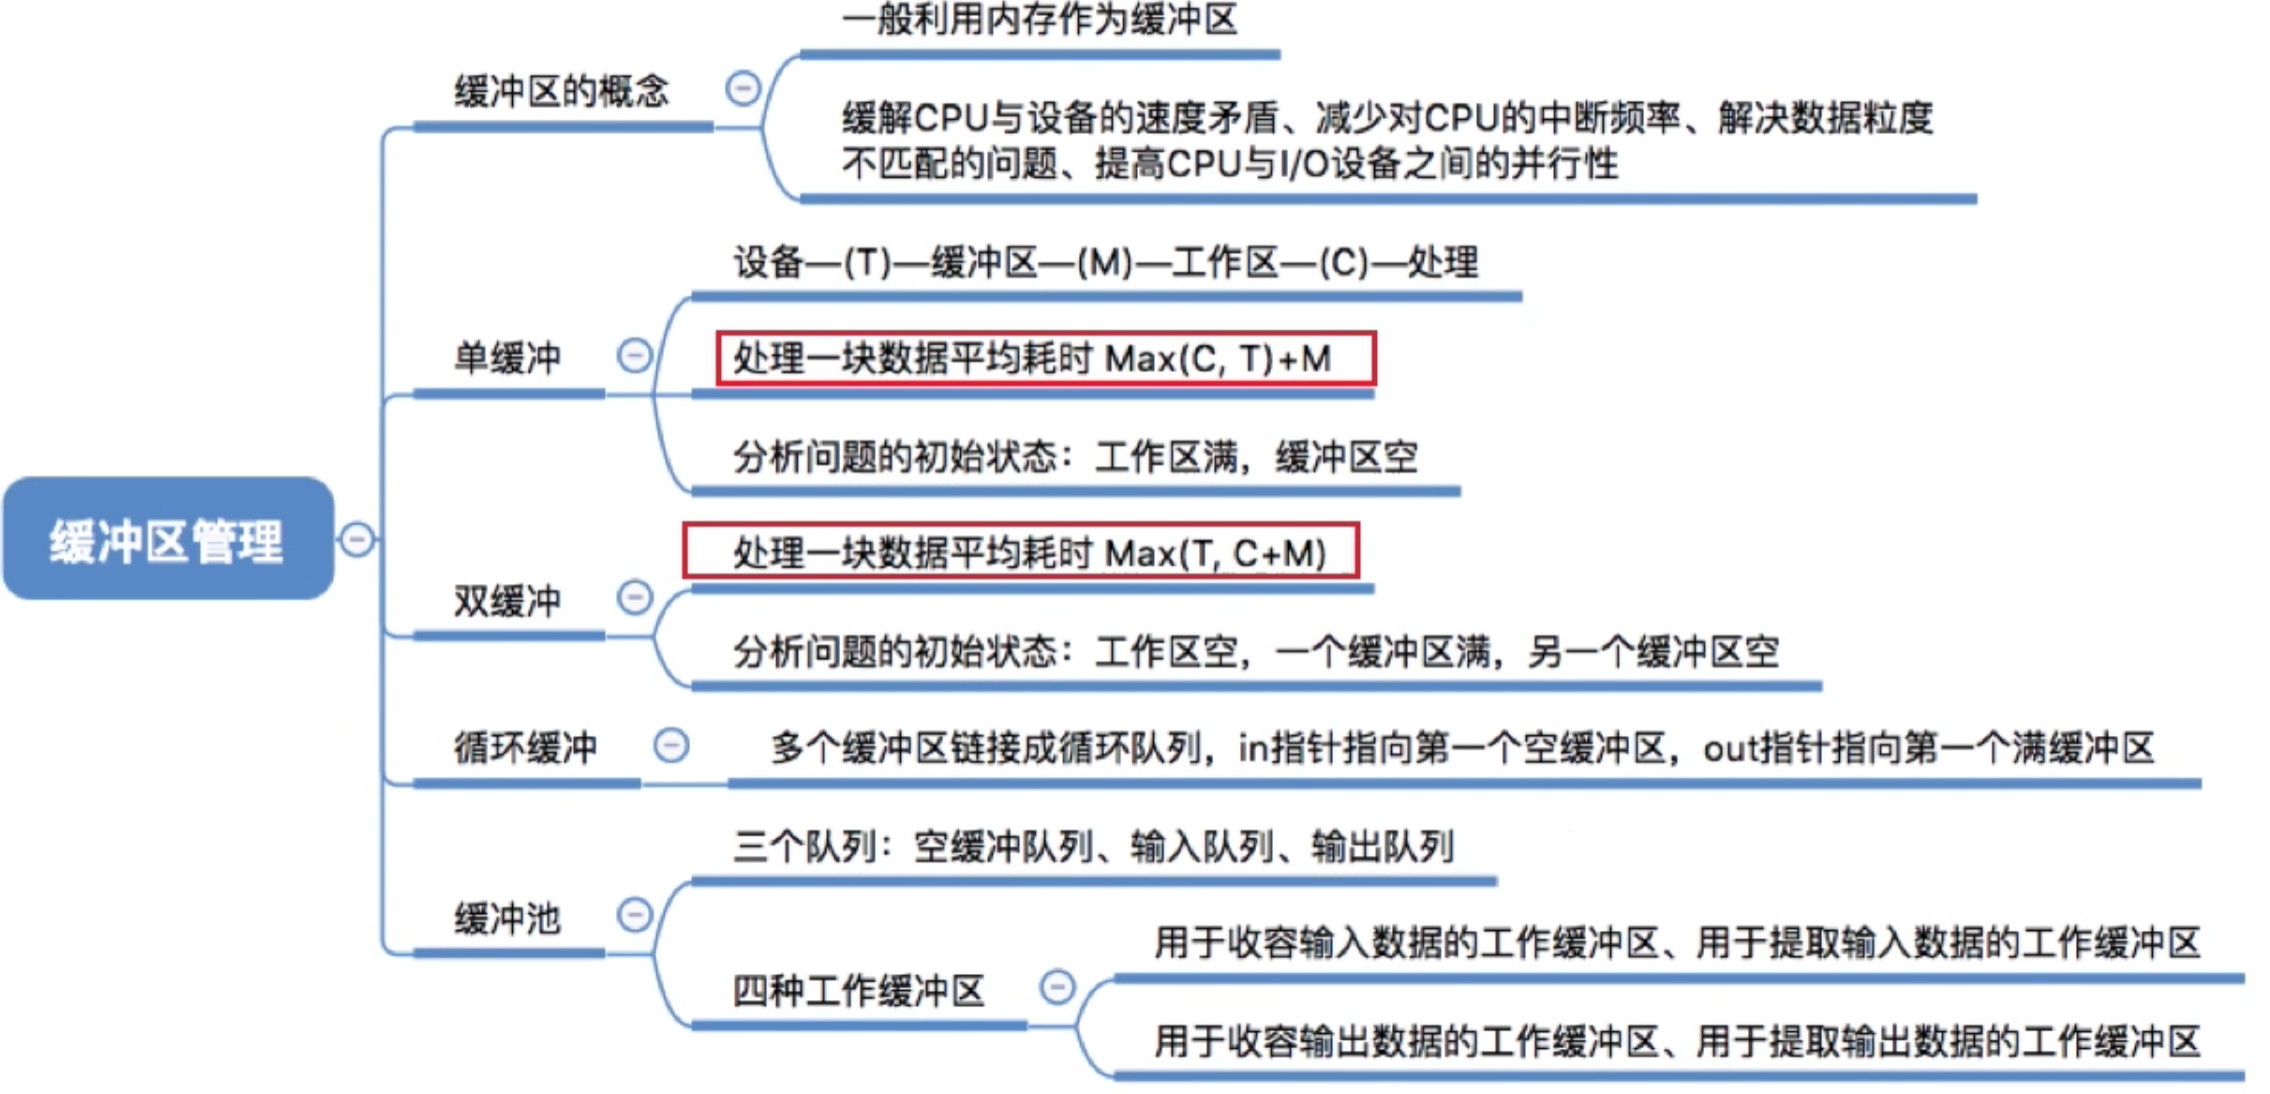
缓冲区是一个存储区域,可以由专门的硬件寄存器组成,也可利用内存作为缓冲区。使用 硬件作为缓冲区 的 成本较高,容量也较小,一般仅用在对速度要求非常高的场合(如存储器管理中所用的联想寄存器,由于对页表的访问频率极高,因此使用速度很快的联想寄存器来存放页表项的副本)
一般情况下,更多的是利用 内存作为缓冲区,“设备独立性软件” 的缓冲区管理就是要组织管理好这些缓冲区。
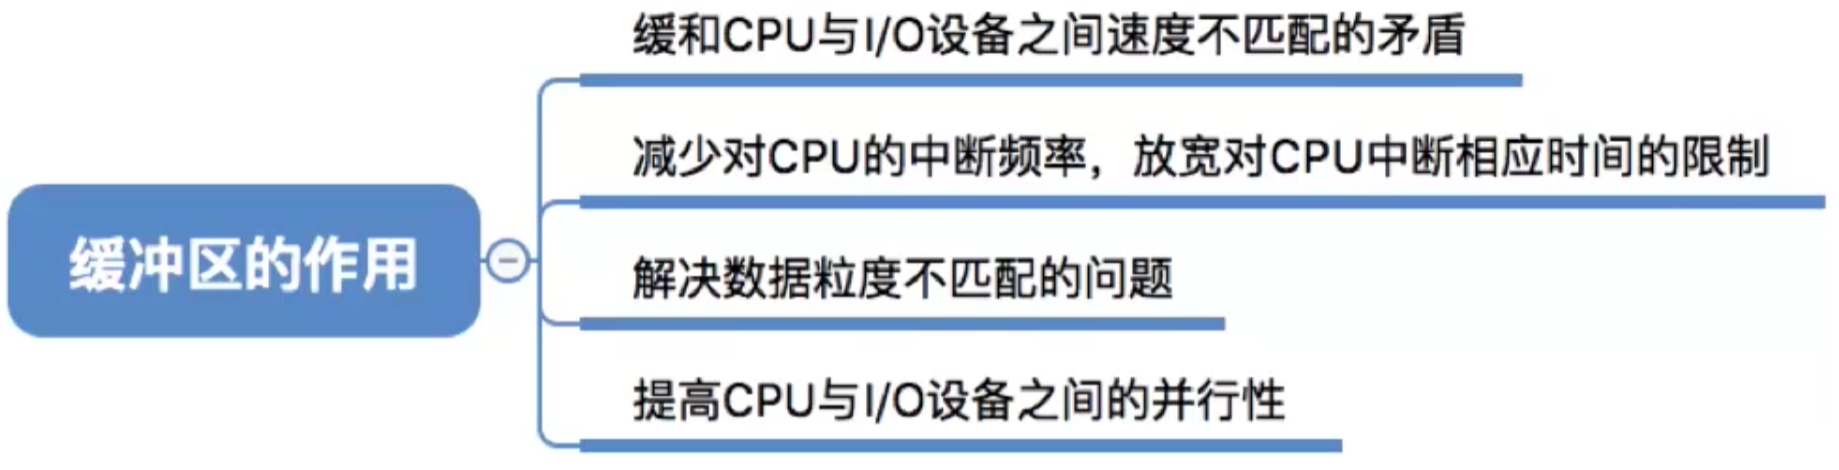
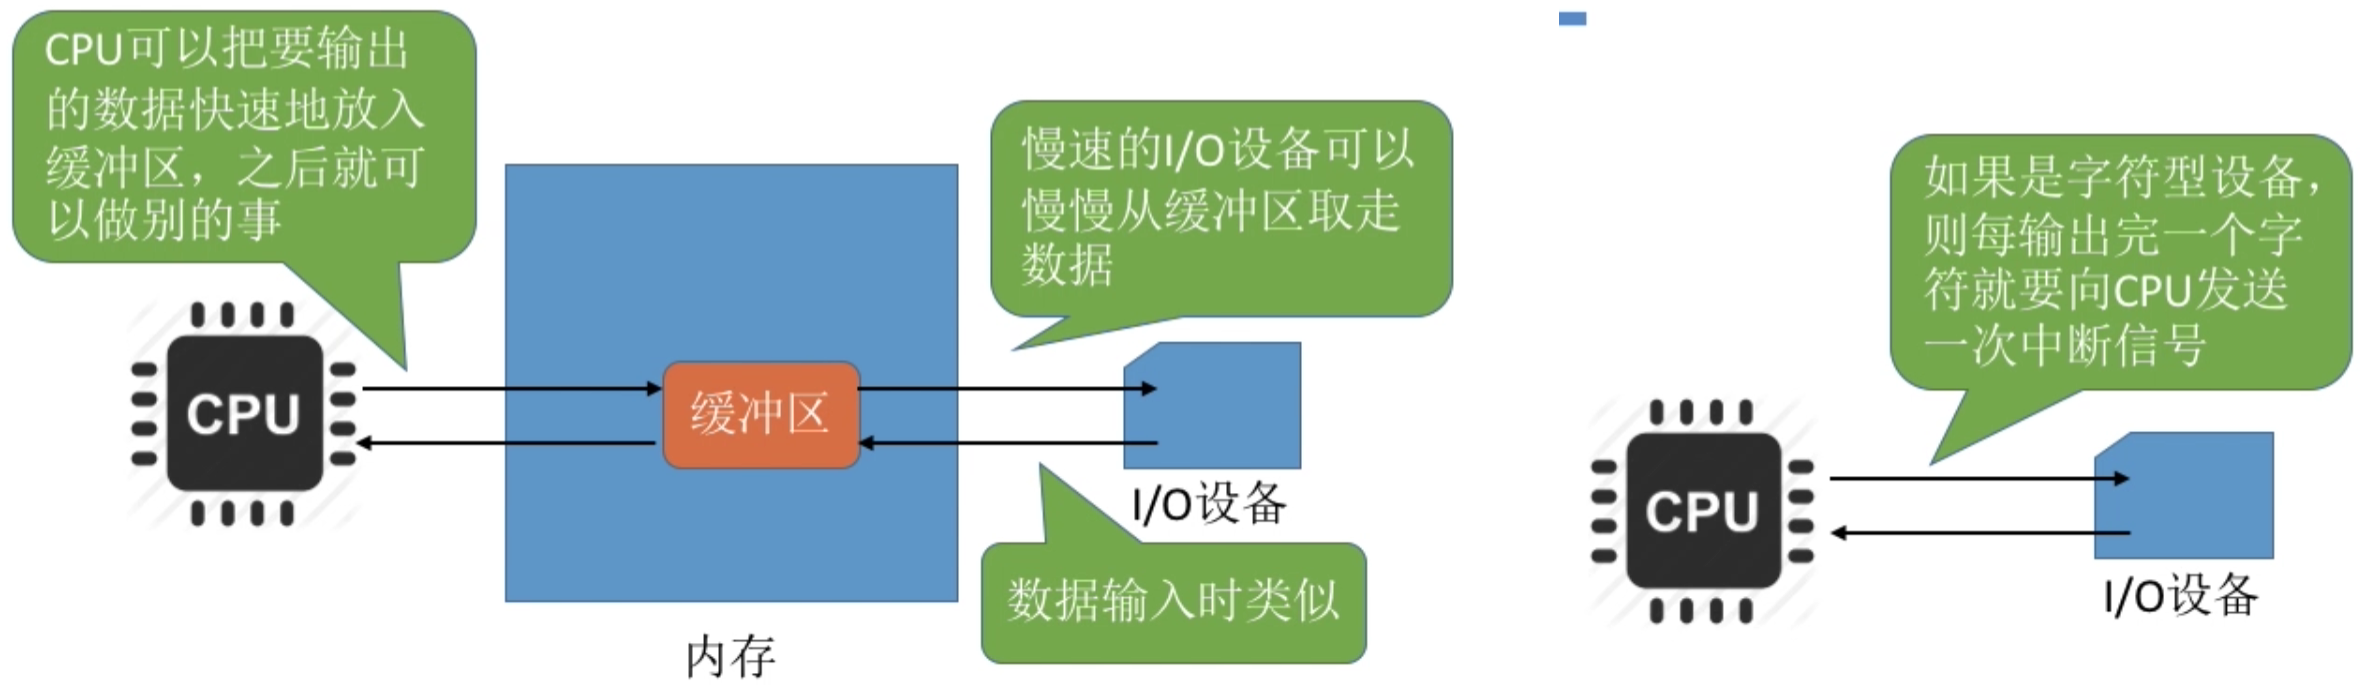
2.缓冲区有什么作用?
二、单缓冲
假设某用户进程请求某种块设备读入若干块的数据。若采用 单缓冲 的策略,操作系统会 在主存中为其分配一个缓冲区(若题目中没有特别说明,一个缓冲区的大小就是一个块)
注意:当缓冲区数据非空时,不能往缓冲区冲入数据,只能从缓冲区把数据传出:当缓冲区为空时,可以往缓冲区冲入数据,但必须把缓冲区充满以后,才能从缓冲区把数据传出。
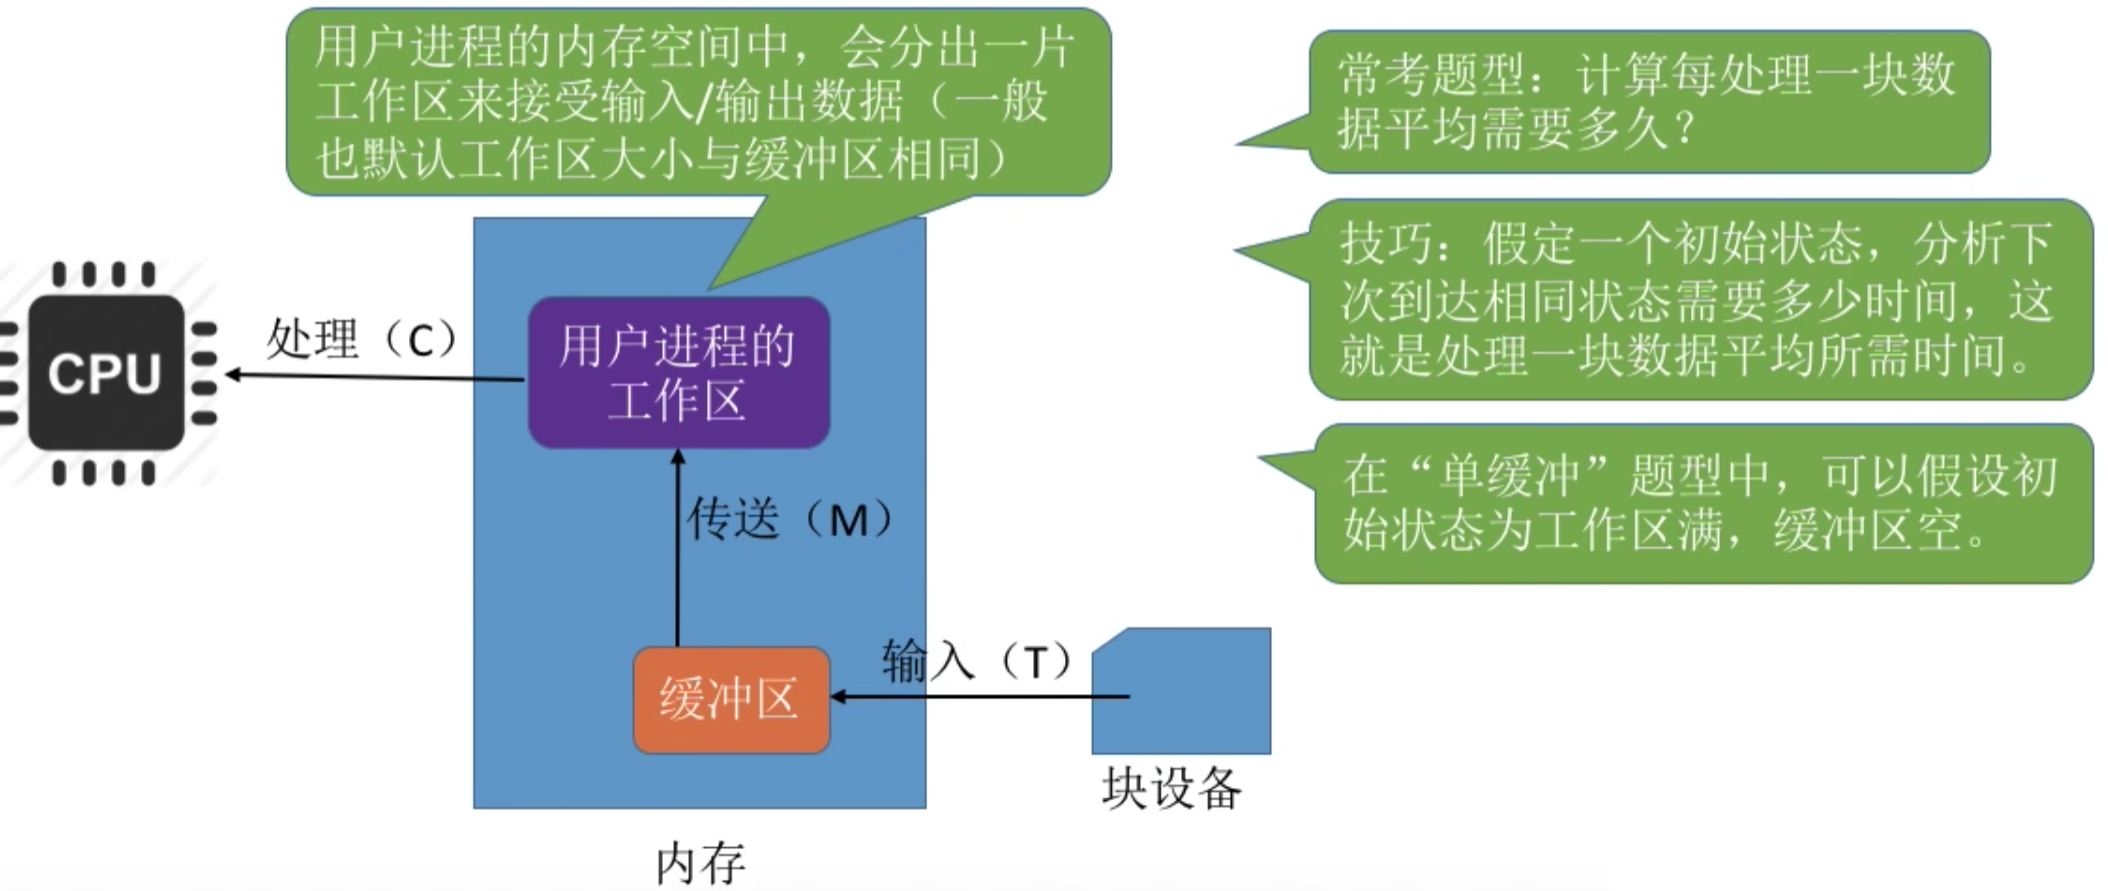
初始状态:工作区满,缓冲区空
假设 T > C (处理一块数据平均用时 = T + M)
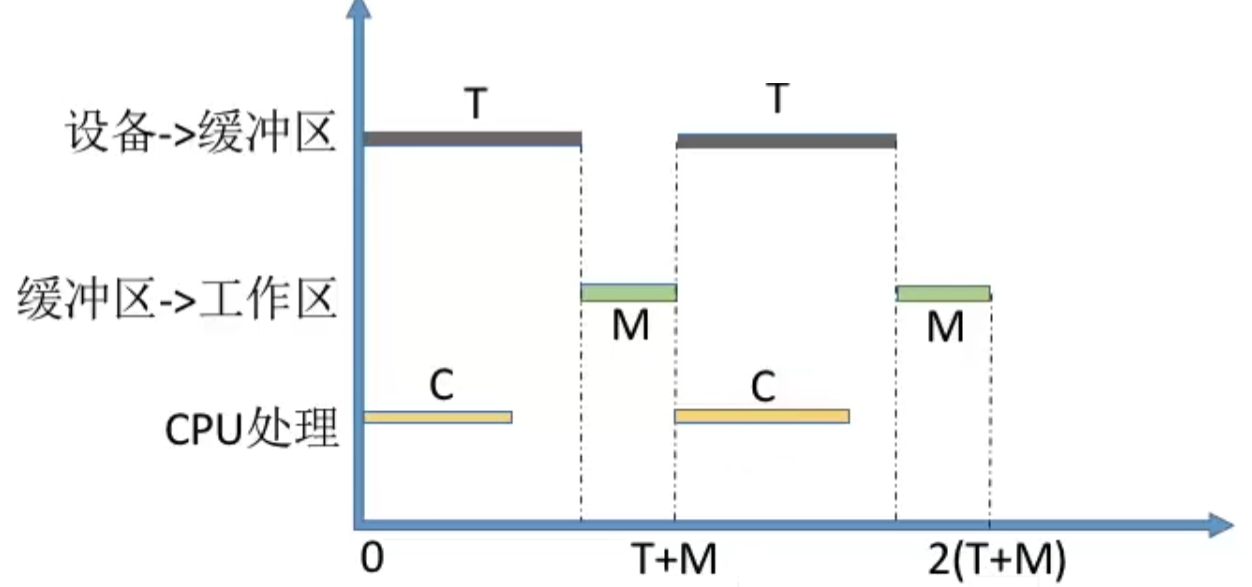
T > C,因此 CPU 处理完数据后暂时不能将下一块数据传送到工作区,必须等待缓冲区中冲满数据
假设 T < C(处理一块数据平均用时 = C + M)
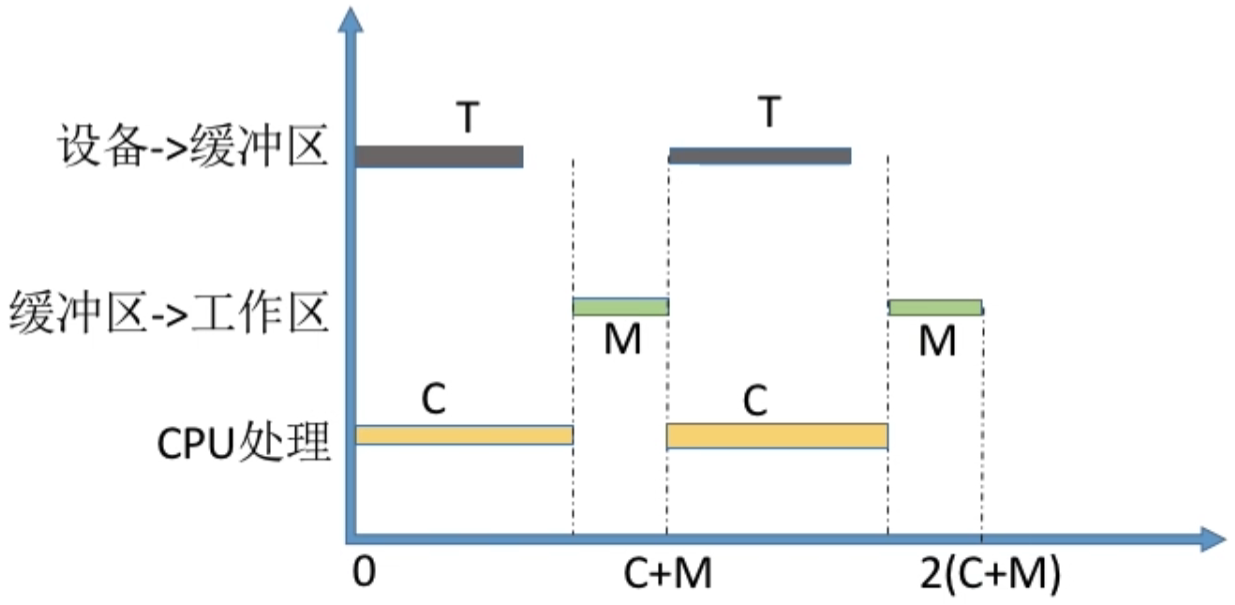
T < C,因此缓冲区中冲满数据后暂时不能继续冲入下一块数据,必须等待 CPU 处理结束后将数据从缓冲区传送到工作区。
结论:采用单缓冲策略,处理一块数据平均耗时 Max(C,T) + M
三、双缓冲
假设某用户进程请求某种块设备读入若干块的数据。若采用 双缓冲 的策略,操作系统 会在主存中为其分配两个缓冲区(若题目中没有特别说明,一个缓冲区大小就是一个块)
双缓冲题目中,假设初始状态为:工作区中,其中一个缓冲区满,另一个缓冲区空
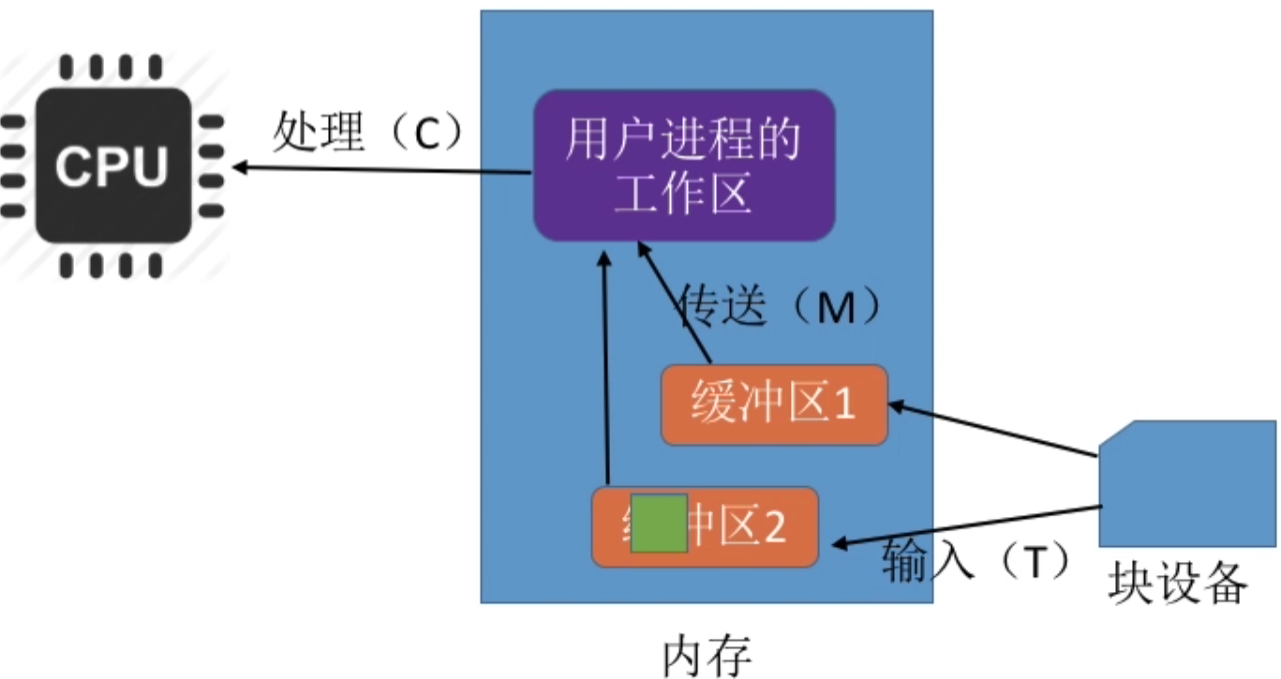
假设 T > C + M(处理一块数据平均用时 = T)
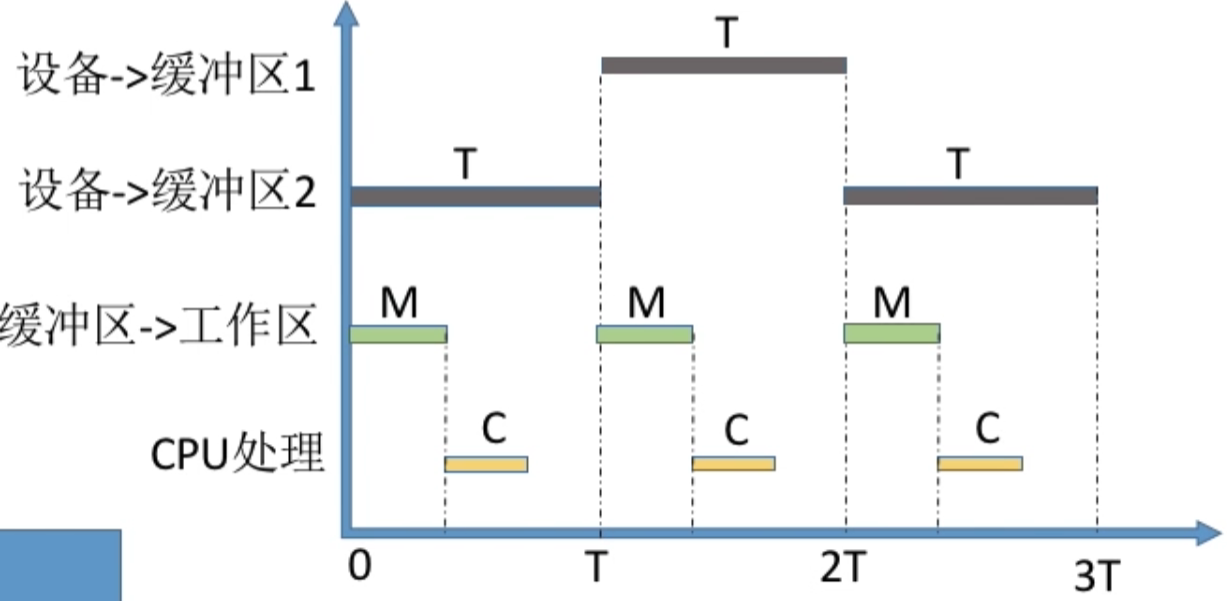
假设 T < C + M
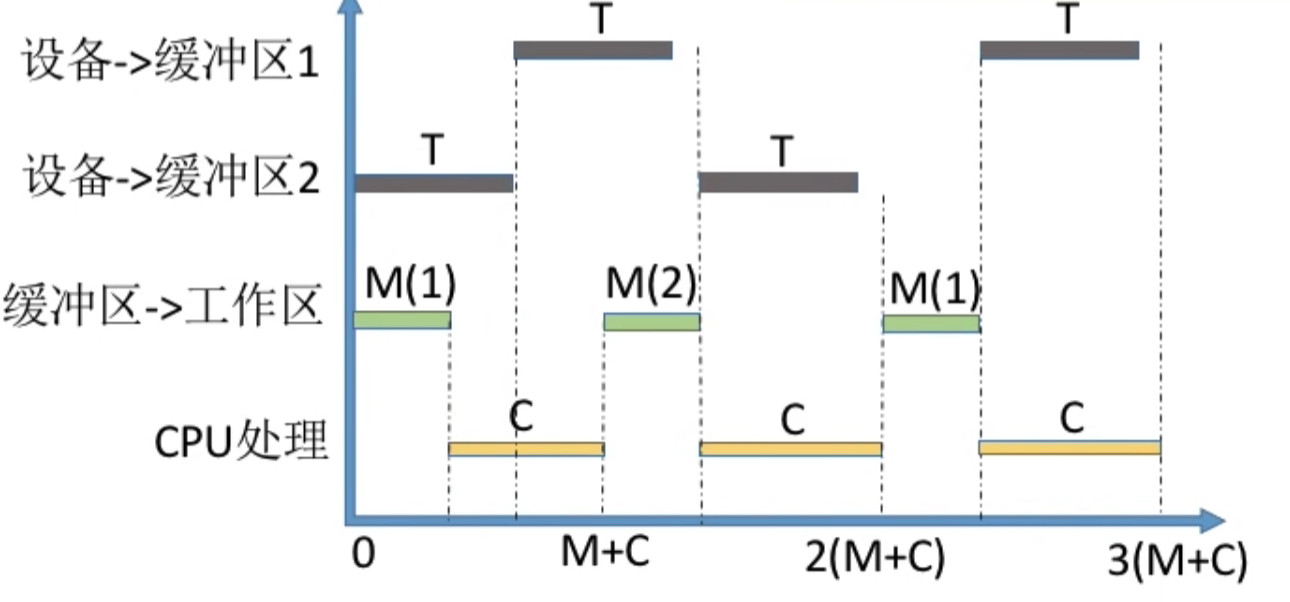
假设 2T < 2M + C,则 I / O 设备将缓冲区 1 冲满时,缓冲区 2 的数据尚未取空,因此 I / O 设备暂时不能冲入数据
注:M(1) 表示 “将缓冲区 1 中的数据传送到工作区”;M(2) 表示 “将缓冲区 2 中的数据传送到工作区”
总之,T < C + M 意味着设备输入数据块的速度要比处理机处理数据块的速度更快。每处理一个数据块平均耗时 C + M
结论:采用双缓冲策略,处理一个数据块的平均耗时为 Max(T, C+M)
四、使用单 / 双缓冲在通信时的区别
两台机器之间通信时,可以配置缓冲区用于数据的发送和接受。
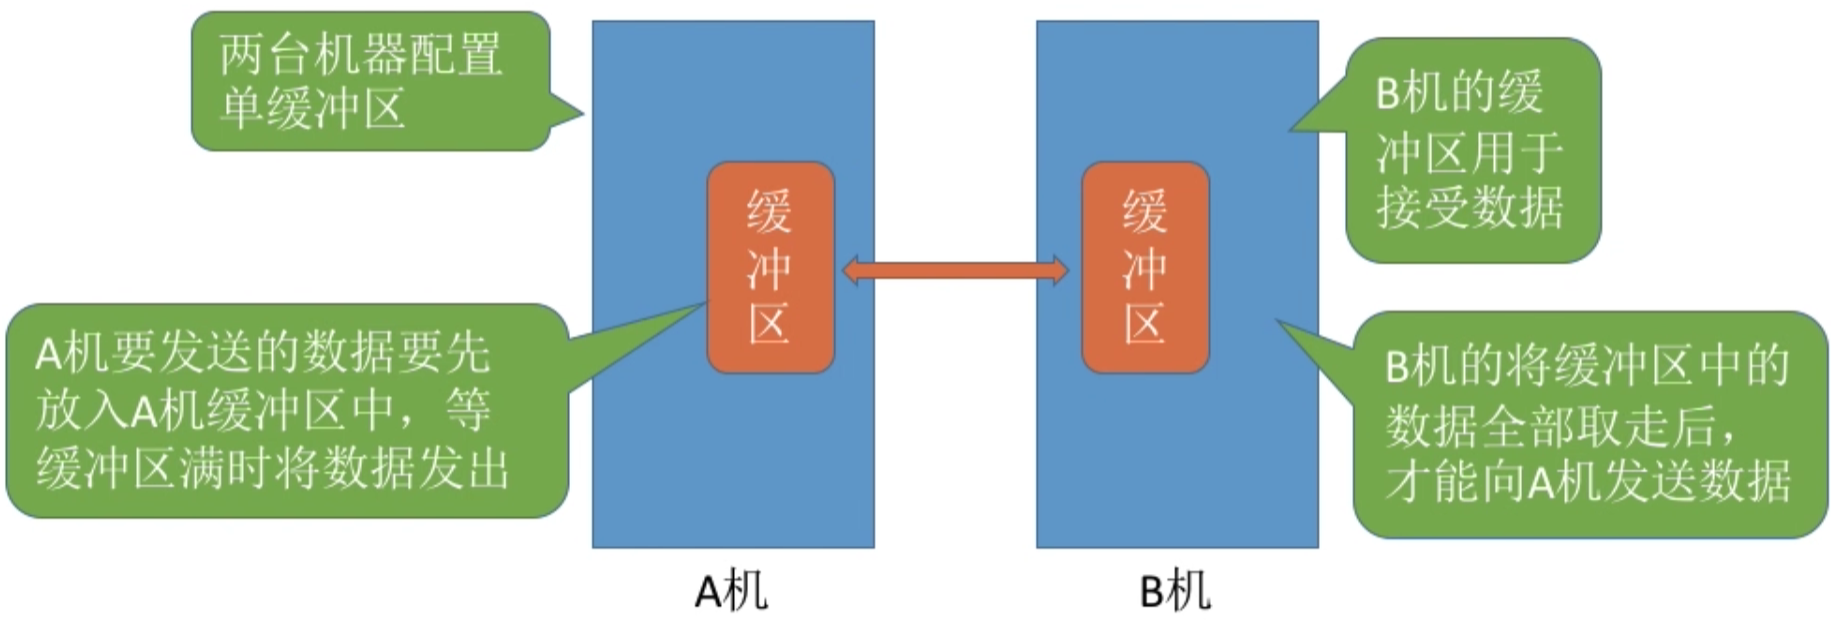
显然,若两个相互通信的机器只设置单缓冲区,在任一时刻只能实现数据的单向传输。
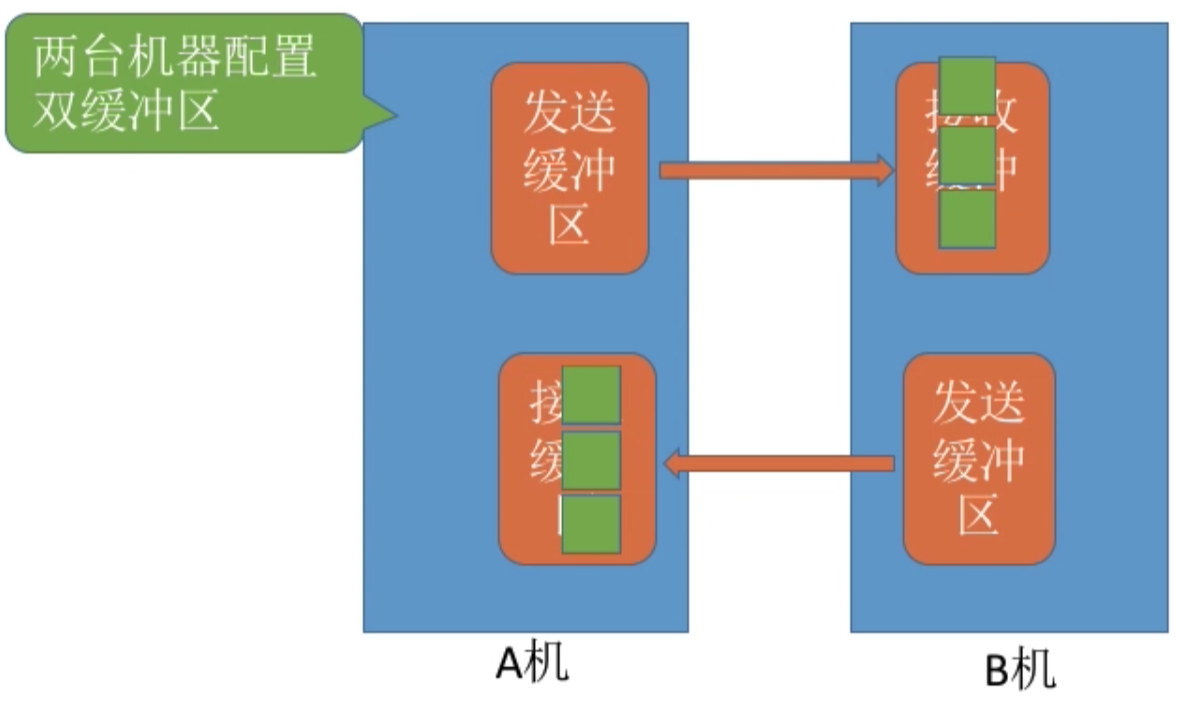
若两个相互通信的机器设置双缓冲区,则同一时刻可以实现双向的数据传输。
注:管道通信中的 “管道” 其实就是缓冲区。要实现数据的双向传输,必须设置两个管道
五、循环缓冲区
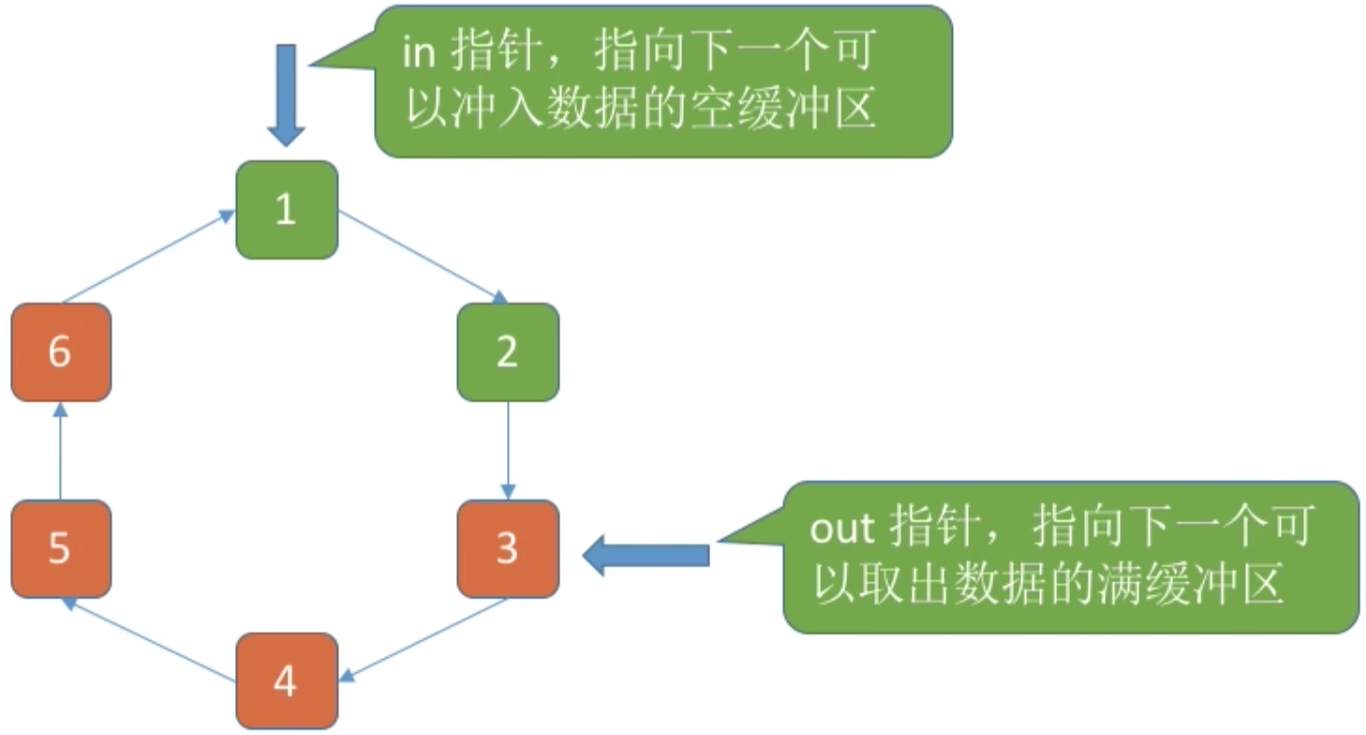
将多个 大小相等 的缓冲区链接成一个 循环队列。
下列图示中,橙色表示已充满数据的缓冲区,绿色表示空缓冲区。
六、缓冲池
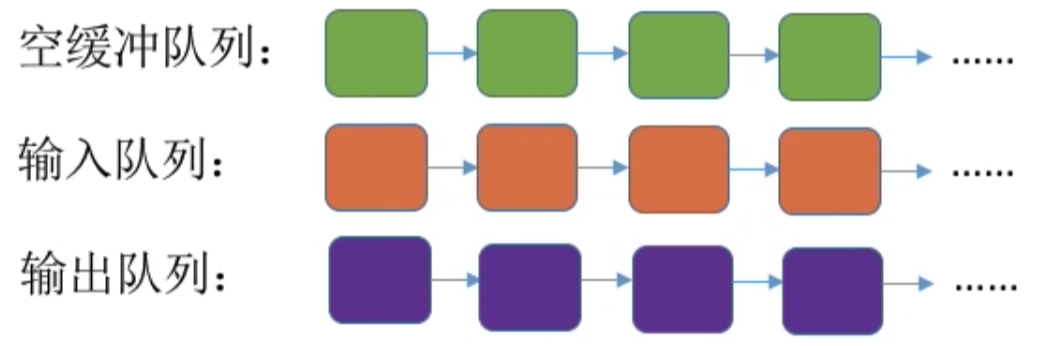
缓冲池 由系统中共用的缓冲区组成。这些缓冲区按使用状况可以分为:空缓冲队列、装满输入数据的缓冲队列(输入队列)、装满输出数据的缓冲队列(输出队列)。
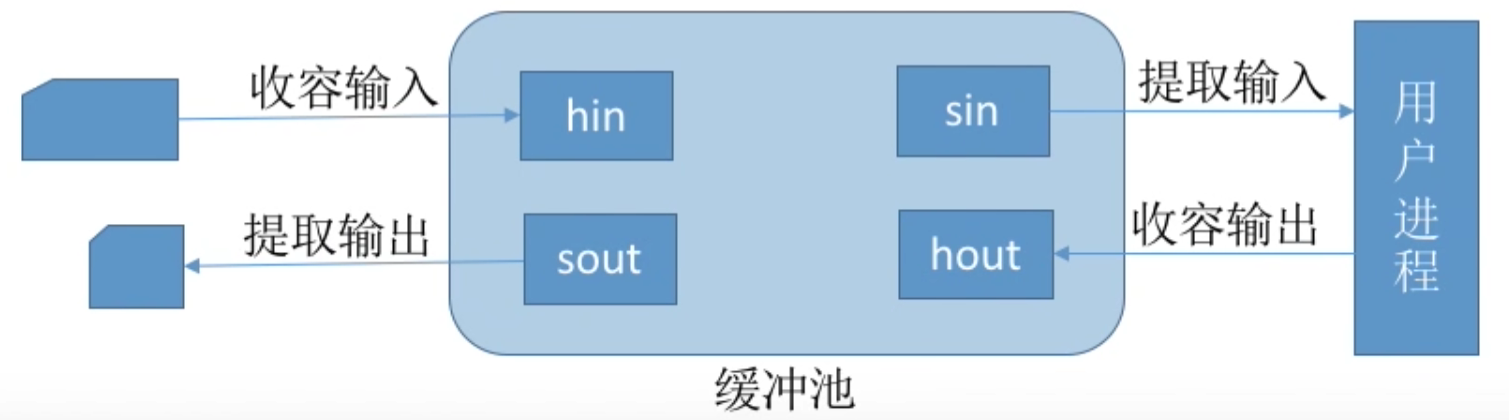
另外,根据一个缓冲区在实际运算中扮演的功能不同,又设置了四种工作缓冲区:用于收容输入数据的工作缓冲区(hin)、用于提取输入的数据的工作缓冲区(sin)、用于收容输出数据的工作缓冲区(hout)、用于提取输出数据的工作缓冲区(sout)
- 输入进程请求输入数据
从空缓冲队列中取出一块作为收容输入数据的工作缓冲区(hin)。冲满数据后将缓冲区挂到输入队列队尾。
- 计算进程想要取得一块输入数据
从输入队列中取得一块冲满输入数据的缓冲区作为 “提取输入数据的工作缓冲区(sin)”。缓冲区读空后挂到空缓冲区队列。
- 计算进程想要将准备好的数据冲入缓冲区
从空缓冲队列中取出一块作为 “收容输出数据的工作缓冲区(hout)”。数据冲满后将缓冲区挂到输出队列队尾。
- 输出进程请求输出数据
从输出队列中取得一块冲满输出数据的缓冲区作为 “提取输出数据的工作缓冲区(sout)”。缓冲区读空后挂到空缓冲区队列。
总结